商机详情 -
江苏自动智能采摘机器人私人定做
执行系统作为智能采摘机器人的“灵巧双手”,承担着抓取、分离、放置果实的关键任务,其设计合理性直接影响采摘效率和果实品质。执行系统的重要部件是机械臂和末端执行器,其中机械臂通常采用多自由度设计,主流为6自由度高精度机械臂,具备重复定位精度高、动作灵活的特点,可实现多姿态调整,适配不同长势、不同位置的果实采摘需求。机械臂采用轻量化材料制造,重量控制在5kg以内,既保证了动作的灵活性,又降低了能耗,适配大棚、果园等狭小空间的作业场景。末端执行器则根据不同果蔬的特性进行定制化设计,主要分为夹持式、吸盘式、仿生抓取三种类型。例如,采摘草莓、蓝莓等娇嫩果蔬时,采用硬度30-50HA的食品级硅胶软爪,贴合果蔬表皮弧度,内置压力传感器,可将抓取力度精细控制在0.5-2N之间;采摘苹果、柑橘等硬度较高的果蔬时,可采用刚性夹持与柔性缓冲结合的设计,兼顾抓取稳定性与果实完整性。同时,执行系统还配备微型电动剪刀等分离装置,可精细剪切果蒂,避免损伤藤蔓,实现果实与植株的无损分离,进一步提升采摘品质。熙岳智能作为专注于农业科技的企业,其研发的智能采摘机器人正在重塑传统农业采摘模式。江苏自动智能采摘机器人私人定做
智能采摘机器人
技术创新是推动智能采摘机器人迭代升级的重要动力,近年来,人工智能、多模态传感与灵巧执行器技术的聚合性突破,使得机器人在非结构化自然环境中的作业可靠性实现了质的飞跃。在AI算法方面,传统模板匹配算法适配性差、易误判,而基于卷积神经网络(CNN)的深度学习模型,经过百万级果蔬样本的训练,实现了“品类识别+成熟度判断+空间定位”三位一体的识别能力,针对枝叶遮挡问题,采用语义分割算法精细提取果蔬轮廓,识别响应时间可控制在100ms以内。在传感器技术方面,多传感器融合技术的应用日益***,将视觉、力觉、红外传感器的数据进行协同分析,大幅提升了机器人在复杂环境中的适应能力,例如,视觉与力觉传感器结合,可实时调整抓取力度,避免果皮破损;红外传感器则可提升弱光环境下的识别精度。在机械结构方面,轻量化、紧凑化成为发展趋势,新型柔性材料的应用进一步降低了果实损伤率,同时,动作路径优化算法的迭代,将单次采摘周期缩短至2-3秒,大幅提升了采摘效率。此外,边缘计算、5G技术的融入,为多机器人协同作业、远程管控提供了技术支撑,推动智能采摘机器人向更高效、更智能的方向发展。天津自制智能采摘机器人按需定制未来,熙岳智能将继续深耕智能采摘机器人领域,为农业现代化发展贡献更多创新成果。

采摘机器人的标准化与规范化,是其规模化推广应用的重要保障,目前我国采摘机器人行业还存在产品规格不统一、技术标准不完善、操作规范不明确等问题,制约着行业的健康发展。为解决这一问题,相关部门和企业正加快推进采摘机器人的标准化建设,制定统一的产品规格、技术标准和操作规范,确保不同品牌、不同类型的采摘机器人能够相互兼容、协同作业。例如,制定末端执行器的通用接口标准,实现不同类型的末端执行器可自由更换,适配不同作物的采摘需求;制定视觉识别系统的技术标准,确保机器人的识别精度和稳定性达到行业要求;制定操作规范,规范操作人员的操作流程,避免因操作不当导致机器人损坏或作业失误。标准化与规范化建设,不*能提升采摘机器人的产品质量和可靠性,还能降低推广成本,推动采摘机器人行业的规模化、规范化发展。
多机器人协同作业是采摘机器人的重要发展方向,通过多台采摘机器人、转运机器人、分拣机器人的协同配合,构建完整的自动化采摘生产线,大幅提升采摘、分拣、转运的整体效率,适用于大规模果园和蔬菜种植基地。多机器人协同作业系统中,采摘机器人负责果实的精细采摘,转运机器人负责将采摘后的果实从作业区域转运至分拣区域,分拣机器人负责对果实进行分级、分拣,区分大小、品相不同的果实,实现采摘、转运、分拣一体化作业。例如,苹果“采摘—转运”多机器人系统,由两台采摘机器人和一台转运机器人组成,采摘机器人完成苹果采摘后,将苹果放入转运机器人的暂存装置,转运机器人将苹果转运至分拣区域,整个过程无需人工干预,大幅提升作业效率。多机器人协同作业还可实现任务分配优化,根据作业区域的果实密度、成熟度,合理分配各机器人的作业任务,提升整体作业效率。熙岳智能智能采摘机器人在石榴采摘中,能避免采摘过程中果皮破裂,保持果实完整。
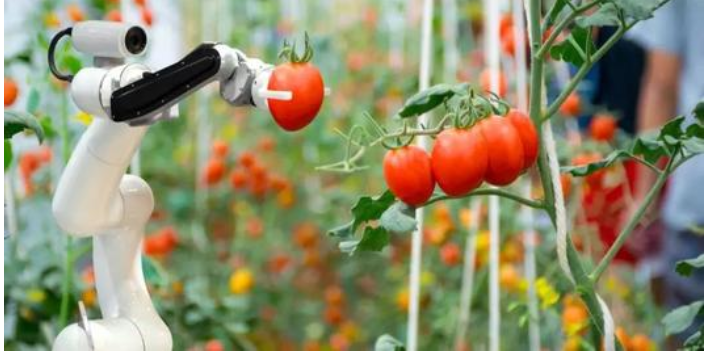
智能采摘机器人作为智慧农业的重要装备之一,是整合机器视觉、传感器、运动控制及AI技术的综合性自动化设备,其使命是替代人工完成农业采摘环节中高精度、高风险的作业,推动农业生产从传统人工模式向智能化、规模化转型。与传统人工采摘相比,智能采摘机器人从根本上**了农业采摘“用工难、效率低、损耗高”的行业痛点,尤其适用于果蔬种植等劳动密集型领域。这类机器人通常由感知系统、决策系统、执行系统和移动平台四大**模块构成,各模块协同工作,实现从环境感知、目标识别到精细采摘、果实收纳的全流程自动化。在实际作业中,机器人通过高分辨率摄像头、双目相机或3D激光雷达捕捉环境信息,搭配深度学习算法精细识别果实的成熟度、位置及形态,再通过多自由度机械臂和柔性末端执行器,模拟人工采摘动作完成抓取与分离,同时借助力觉、触动等传感器实时调整力度,比较大限度避免果实损伤。截至2025年底,全球智能采摘机器人行业市场规模已突破8.5亿美元,随着技术的不断迭代,其应用场景正从单一果蔬采摘向多品类、全场景延伸,成为推动农业现代化发展的重要引擎。熙岳智能智能采摘机器人的操作安全系数高,设有多重安全防护机制。辽宁自动智能采摘机器人价格低
熙岳智能智能采摘机器人的出现,减少了采摘过程中人为因素对果实品质的影响。江苏自动智能采摘机器人私人定做
尽管智能采摘机器人行业前景广阔,但目前仍面临一系列技术、成本与市场层面的挑战,制约着其规模化普及应用。在技术层面,面对全球超过3000种商业种植果蔬的多样性,实现通用型采摘平台依然遥远,特定作物定制化开发成本高昂,不同果蔬的形态、大小、成熟度判断标准差异较大,导致机器人适配性受限。同时,极端天气、复杂光照条件对感知系统的稳定性构成持续考验,在暴雨、强光、重度遮挡等场景下,机器人的识别精度和作业效率仍有提升空间。在成本层面,智能采摘机器人的重要部件(如3D双目摄像头、高精度机械臂、AI芯片)价格较高,导致单台设备成本居高不下,对于中小型种植户而言,前期投入门槛较高,难以承担。在市场层面,部分种植户对智能采摘机器人的接受度较低,担心技术不成熟、操作复杂,同时,机器人的运维服务体系尚未完善,一旦出现故障,难以快速响应维修,影响作业进度。此外,行业标准体系仍在构建中,关于机器人作业安全、水果损伤等级认定、数据采集与隐私的行业标准尚未统一,为大规模应用扫清障碍。江苏自动智能采摘机器人私人定做