商机详情 -
制造智能采摘机器人服务价格
技术创新是推动智能采摘机器人迭代升级的重要动力,近年来,人工智能、多模态传感与灵巧执行器技术的聚合性突破,使得机器人在非结构化自然环境中的作业可靠性实现了质的飞跃。在AI算法方面,传统模板匹配算法适配性差、易误判,而基于卷积神经网络(CNN)的深度学习模型,经过百万级果蔬样本的训练,实现了“品类识别+成熟度判断+空间定位”三位一体的识别能力,针对枝叶遮挡问题,采用语义分割算法精细提取果蔬轮廓,识别响应时间可控制在100ms以内。在传感器技术方面,多传感器融合技术的应用日益***,将视觉、力觉、红外传感器的数据进行协同分析,大幅提升了机器人在复杂环境中的适应能力,例如,视觉与力觉传感器结合,可实时调整抓取力度,避免果皮破损;红外传感器则可提升弱光环境下的识别精度。在机械结构方面,轻量化、紧凑化成为发展趋势,新型柔性材料的应用进一步降低了果实损伤率,同时,动作路径优化算法的迭代,将单次采摘周期缩短至2-3秒,大幅提升了采摘效率。此外,边缘计算、5G技术的融入,为多机器人协同作业、远程管控提供了技术支撑,推动智能采摘机器人向更高效、更智能的方向发展。熙岳智能智能采摘机器人内置的传感器,能实时感知果实的大小、重量,确保采摘的性。制造智能采摘机器人服务价格
智能采摘机器人
采摘机器人的视觉识别系统主要由高清相机、镜头、图像采集卡、图像处理模块四部分组成,能够完成果实的识别、定位、成熟度判断等任务,相当于机器人的“眼睛”。高清相机负责采集作业环境和果实的图像信息,镜头可根据果实的距离和大小调整焦距,确保图像清晰;图像采集卡将相机采集的模拟图像转化为数字图像,传输至图像处理模块;图像处理模块通过深度学习算法,对数字图像进行预处理、特征提取,识别出成熟果实的位置、大小、形态和成熟度,区分果实与叶片、茎秆、障碍物等,同时判断果实是否存在破损、病虫害等瑕疵,避免误采瑕疵果。为提升识别精度和抗干扰能力,现代采摘机器人的视觉识别系统还集成了多视角成像、红外成像等技术,能够适应不同的光照、遮挡环境,确保识别的稳定性和准确性。广东供应智能采摘机器人熙岳智能智能采摘机器人的技术创新,为解决农业劳动力短缺问题提供了新路径。

执行系统作为智能采摘机器人的“灵巧双手”,承担着抓取、分离、放置果实的关键任务,其设计合理性直接影响采摘效率和果实品质。执行系统的重要部件是机械臂和末端执行器,其中机械臂通常采用多自由度设计,主流为6自由度高精度机械臂,具备重复定位精度高、动作灵活的特点,可实现多姿态调整,适配不同长势、不同位置的果实采摘需求。机械臂采用轻量化材料制造,重量控制在5kg以内,既保证了动作的灵活性,又降低了能耗,适配大棚、果园等狭小空间的作业场景。末端执行器则根据不同果蔬的特性进行定制化设计,主要分为夹持式、吸盘式、仿生抓取三种类型。例如,采摘草莓、蓝莓等娇嫩果蔬时,采用硬度30-50HA的食品级硅胶软爪,贴合果蔬表皮弧度,内置压力传感器,可将抓取力度精细控制在0.5-2N之间;采摘苹果、柑橘等硬度较高的果蔬时,可采用刚性夹持与柔性缓冲结合的设计,兼顾抓取稳定性与果实完整性。同时,执行系统还配备微型电动剪刀等分离装置,可精细剪切果蒂,避免损伤藤蔓,实现果实与植株的无损分离,进一步提升采摘品质。
人机协同将成为未来苹果智能采摘机器人的主流作业模式,通过 “人指挥机器、机器做重复工作” 的分工,比较大化发挥人与机器人的各自优势。针对苹果采摘中 “畸形果识别、复杂果柄剪切” 等机器人暂无法完全胜任的场景,人工操作员可通过远程操控台进行干预:操作员佩戴 VR 眼镜,实时查看机器人视觉系统捕捉的画面,通过手柄微调机械臂角度,完成复杂采摘动作,单名操作员可同时管控 5-8 台机器人,工作效率是纯人工的 10 倍以上。在日常作业中,机器人负责 95% 以上的标准化采摘任务,人工*处理 5% 的特殊情况,大幅降低人工劳动强度 —— 传统人工采摘每天需弯腰、抬手数千次,体力消耗大,而人机协同模式下,人工*需在操控室完成轻量操作,劳动强度降低 80%。同时,人机协同模式可实现 “经验传承”:果农的采摘经验可通过算法转化为机器人的作业参数,例如,将 “红富士苹果果柄剪切角度”“嘎啦苹果抓取力度” 等经验数据录入系统,让机器人复刻人工采摘的精细度,避免因人工经验不足导致的果实损伤。这种模式既保留了人工的灵活性,又发挥了机器人的高效性,是现阶段苹果采摘自动化过渡的比较好路径。熙岳智能智能采摘机器人的视觉系统能在阴天、傍晚等光线不足的环境下正常工作。
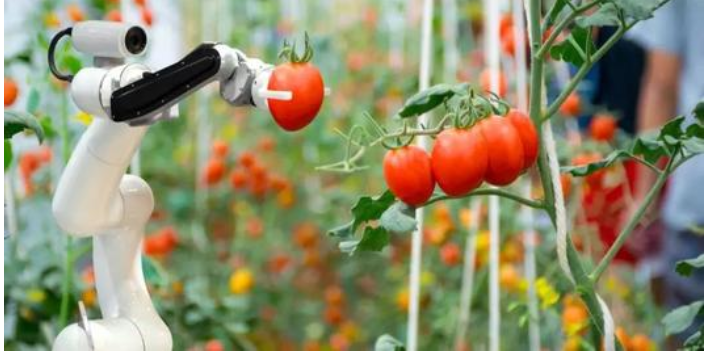
草莓采摘机器人专为温室大棚密集种植场景设计,聚焦果实柔软易损、生长密集、叶片遮挡严重的难点,采用 “小型化底盘 + 柔性执行器 + 智能避障” 的轻量化架构。其视觉系统搭载 YOLOv8s/YOLOv5s-cls 等轻量化深度学习模型,结合多视角成像技术,可穿透叶片干扰精细定位成熟果实,mAP 值达 80.5%,在遮挡环境下仍能稳定识别。末端执行器创新采用包络仿生式气动软夹爪,模仿海葵进食原理,通过柔性硅胶触手包络草莓表面,配合气压精细调节夹持力,避免果皮损伤;配套 “拖拽 — 旋转” 仿人动作,使果梗自然断裂,彻底解决果梗残留问题,采摘成功率达 84%。移动底盘采用窄体轮式或轨道式设计,可灵活穿梭于种植垄间,避免碾压作物,部分机型集成换电系统,实现电池热插拔,保障 24 小时不间断作业。实测数据显示,其平均单果采摘周期约 20 秒,在线分级功能可在采摘时完成大小与成熟度筛选, eliminating 二次分拣,提升温室草莓采摘效率与商品率。熙岳智能智能采摘机器人的售后服务团队响应迅速,确保设备问题及时解决。广东供应智能采摘机器人
在果园作业中,熙岳智能智能采摘机器人可灵活避开树枝,降低果实采摘过程中的损耗。制造智能采摘机器人服务价格
深度学习技术的融入,推动采摘机器人实现了从“半自动”向“全自动”的跨越,大幅提升了机器人的识别精度和作业自主性,解决了传统采摘机器人识别率低、误采率高的痛点。传统采摘机器人多采用基于规则的识别算法,需要人工手动设置果实特征参数,面对果实遮挡、光照变化、形态不规则等复杂场景时,识别效果较差,容易出现漏采、误采的情况。而融入深度学习技术的采摘机器人,通过大量果实样本的训练,能够自动学习不同果实的特征规律,建立精细的识别模型,无需手动设置参数,即可精细识别成熟果实、区分瑕疵果与健康果,即使在叶片遮挡、逆光等复杂环境中,也能保持较高的识别率。此外,深度学习技术还具备自优化能力,机器人在实际作业过程中,可不断收集新的果实样本,持续优化识别模型,提升识别精度和适应性,实现“越用越准”的效果。制造智能采摘机器人服务价格