商机详情 -
江苏AI智能采摘机器人定制价格
定位导航技术是采摘机器人实现自主作业的关键,让机器人能够精细知晓自身位置,沿着规划好的路线完成采摘作业,适配室内外不同的作业环境。室内温室场景中,由于卫星信号较弱,采摘机器人主要采用WiFi、蓝牙、超宽带定位,或惯性导航、地磁定位等技术,实现精细定位与导航,确保在有限空间内高效作业,不出现漏采、重复采摘的情况。室外果园或农田场景中,多采用GNSS(全球导航卫星系统)与视觉识别技术相结合的方式,其中我国“北斗卫星导航系统+农机作业”的模式已广泛应用,能为机器人提供高精度的位置信息,适配平原、丘陵等多种地形。此外,部分采摘机器人还集成视觉惯导系统,通过深度相机和多种传感器实时获取环境图像数据,进一步提升导航的精细度和抗干扰能力,确保机器人在复杂非结构化环境中也能稳定作业。熙岳智能智能采摘机器人可根据果园的地形坡度,自动调整机身姿态,确保稳定作业。江苏AI智能采摘机器人定制价格
智能采摘机器人
未来,苹果智能采摘机器人行业将加速构建统一的技术标准与产业生态,解决 “设备不兼容、数据不互通、运维不统一” 的行业痛点。在技术标准层面,行业协会将牵头制定苹果采摘机器人指标规范:包括成熟果识别精度、果实损伤率、机械臂重复定位精度、导航误差等关键参数,同时统一设备接口协议,确保不同品牌机器人可接入同一物联网平台,实现数据互通。在产业生态层面,将形成 “重要部件供应商 - 整机制造商 - 服务运营商 - 种植户” 的完整产业链:**部件供应商聚焦高性价比传感器、电机等产品研发;整机制造商基于标准模块快速组装适配不同场景的机器人;服务运营商提供设备租赁、运维、数据服务;种植户按需选择服务,无需关注设备底层技术。此外,产学研协同创新体系将进一步完善,高校、科研院所与企业联合建立苹果采摘机器人研发中心,针对行业共性技术难题(如极端天气作业、老果园适配)开展攻关,同时培养兼具农业知识与机器人技术的复合型人才,填补行业人才缺口。统一的标准与完善的生态将推动苹果智能采摘机器人从 “小众试点” 走向 “规模化应用”,成为苹果产业现代化的**基础设施。北京制造智能采摘机器人熙岳智能智能采摘机器人的能耗较低,符合绿色农业发展的理念。
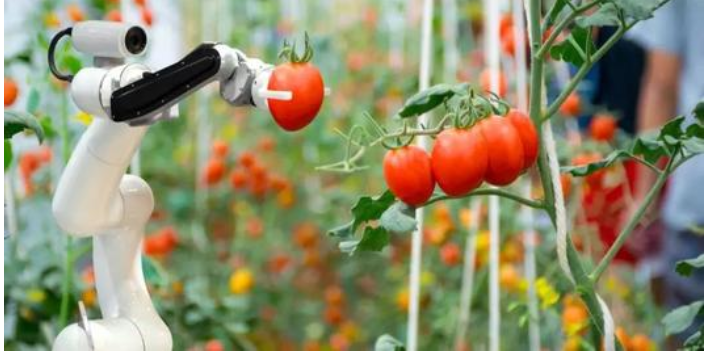
苹果智能采摘机器人将成为农业物联网体系的重要终端,通过数据闭环实现 “监测 - 预判 - 调度 - 分析” 的全流程智慧管理。机器人搭载的温湿度传感器、土壤墒情传感器、果实生长传感器,可实时采集果园环境数据与苹果生长数据:例如,记录每棵果树的结果量、果实膨大速度、糖分积累情况,结合气象数据预判成熟采摘时间,精细度误差不超过 3 天。这些数据将同步至农业物联网平台,形成果园数字孪生模型,农场主可通过手机 APP 查看每台机器人的作业进度、每块地块的苹果生长状态,甚至可根据数据预判病虫害风险 —— 当传感器监测到某区域湿度异常升高,平台可预警霉心病风险,并调度机器人优先采摘该区域果实,降低损失。同时,物联网平台可基于历史采摘数据、产量数据、市场价格数据,为农场主制定比较好采摘计划:例如,预判未来一周苹果价格将上涨,可调度机器人提前采摘 8 成熟果实,通过冷链存储实现错峰销售,提升收益 10%-15%。这种 “数据驱动采摘” 的模式,让苹果种植从 “经验驱动” 转向 “数据驱动”,机器人不再是执行采摘动作的工具,更是果园数据采集、分析、决策的载体,推动苹果产业向精细化、智能化升级。
未来,随着技术的持续迭代和产业生态的不断完善,智能采摘机器人将朝着通用化、低成本化、协同化的方向发展,逐步实现规模化普及,为智慧农业发展注入更强动力。在技术迭代方面,AI算法将进一步优化,引入Transformer模型提升复杂场景下的识别精度,结合迁移学习实现“一机适配多品类”,无需重新训练模型,降低适配成本;机械结构将向更轻量化、紧凑化发展,新型柔性材料的应用将进一步降低果实损伤率,提升作业效率。在成本控制方面,重要部件的国产化替代将逐步推进,优化硬件配置,降低设备生产成本,推出适合中小型种植基地的经济型机型,降低前期投入门槛。在商业模式方面,“机器人即服务”模式将逐步普及,农场主可按采摘成果的重量或面积支付服务费用,大幅降低初期投资风险,同时促使服务提供商持续优化机器人的出勤率与作业效率。此外,多机器人协同作业将成为趋势,通过5G+边缘计算,实现多台机器人的任务分配与协同调度,结合无人机巡检、智能分拣设备,构建“采摘-分拣-运输”全流程自动化体系,同时,与农业物联网、大数据平台联动,形成“监测-预判-调度-分析”的数据闭环,助力农户精细调整种植策略,推动农业生产向更高质量、更高效益、更可持续的方向发展。熙岳智能智能采摘机器人的出现,提升了果园生产的标准化和规范化水平。

采摘机器人的性能突破依赖感知、规划、执行三大技术的深度融合,其中视觉感知是实现精细作业的前提。感知层融合高清相机、激光雷达、多光谱传感器,通过深度学习算法构建果实三维位置与姿态模型,成熟度识别误差小于 3mm,可区分健康果、瑕疵果与未成熟果,误采率控制在 5% 以内。规划层分为移动路径与机械臂作业规划,移动底盘在复杂果园环境中,通过 GNSS / 视觉融合导航实现无碰撞路径规划,履带式底盘适配丘陵地形,轮式底盘高效适配温室场景;机械臂则基于逆向运动学算法,在短时间内规划比较好采摘路径,避开枝条与果实遮挡。执行层的末端执行器实现模块化适配,针对苹果采用仿生三指夹持器,针对草莓采用软质吸附式夹爪,针对藤蔓类果蔬采用剪切 — 夹持一体机构,配合力控反馈系统,精细控制采摘力度,损伤率低于人工采摘。此外,边缘计算技术的应用使决策延迟控制在 100ms 内,确保高速作业中的实时响应,构建 “感知 — 决策 — 执行” 的闭环作业体系。熙岳智能智能采摘机器人可与果园的灌溉、施肥系统联动,实现农业生产全流程智能化。广东智能智能采摘机器人定制价格
熙岳智能智能采摘机器人可适应温室大棚和露天果园两种作业环境。江苏AI智能采摘机器人定制价格
采摘机器人的作业效率与稳定性,直接决定了其在农业生产中的应用价值,目前主流采摘机器人的作业效率已远超人工,且具备较强的环境适应性和作业稳定性。在效率方面,不同类型的采摘机器人作业效率存在差异,苹果采摘机器人单臂每小时可采摘约480个果实,草莓采摘机器人每小时可采摘约300-400颗草莓,均远超人工每小时100-200个的采摘效率,且可实现24小时不间断作业,大幅提升采摘产能。在稳定性方面,现代采摘机器人通过优化机械结构、升级控制算法,能够适应不同的光照、温度、湿度环境,即使在高温、阴雨等恶劣天气下,也能保持稳定作业。同时,机器人具备故障自诊断功能,可实时监测自身部件的运行状态,及时发现故障并发出预警,方便操作人员及时维护,减少作业中断时间。江苏AI智能采摘机器人定制价格