商机详情 -
上海自制智能采摘机器人产品介绍
采摘机器人的移动底盘是其实现自主作业的基础,根据作业场景的不同,主要分为轮式、履带式、轨道式三大类,各自具备不同的优势,适配不同的种植环境。轮式底盘结构简单、移动速度快、能耗低,适用于平坦的平原果园、温室大棚等场景,例如草莓、番茄等温室作物的采摘机器人,多采用轮式底盘,可灵活穿梭在种植垄之间,作业效率高。履带式底盘抓地力强、稳定性好,能够适应松软、崎岖的地形,适用于丘陵山地果园,例如苹果、柑橘等山地种植作物的采摘机器人,履带式底盘可有效避免打滑,确保在山地环境中稳定移动。轨道式底盘则主要用于温室大棚场景,通过预设轨道实现机器人的精细移动,避免碾压作物,适用于草莓、生菜等密集种植的作物,其移动精度高,可实现无死角采摘,缺点是灵活性较差,无法适应复杂地形。熙岳智能智能采摘机器人的机械爪采用食品级材料,保障采摘果实的食品安全。上海自制智能采摘机器人产品介绍
智能采摘机器人
尽管智能采摘机器人行业前景广阔,但目前仍面临一系列技术、成本与市场层面的挑战,制约着其规模化普及应用。在技术层面,面对全球超过3000种商业种植果蔬的多样性,实现通用型采摘平台依然遥远,特定作物定制化开发成本高昂,不同果蔬的形态、大小、成熟度判断标准差异较大,导致机器人适配性受限。同时,极端天气、复杂光照条件对感知系统的稳定性构成持续考验,在暴雨、强光、重度遮挡等场景下,机器人的识别精度和作业效率仍有提升空间。在成本层面,智能采摘机器人的重要部件(如3D双目摄像头、高精度机械臂、AI芯片)价格较高,导致单台设备成本居高不下,对于中小型种植户而言,前期投入门槛较高,难以承担。在市场层面,部分种植户对智能采摘机器人的接受度较低,担心技术不成熟、操作复杂,同时,机器人的运维服务体系尚未完善,一旦出现故障,难以快速响应维修,影响作业进度。此外,行业标准体系仍在构建中,关于机器人作业安全、水果损伤等级认定、数据采集与隐私的行业标准尚未统一,为大规模应用扫清障碍。水果智能采摘机器人按需定制熙岳智能智能采摘机器人可通过语音交互功能,实现更便捷的操作控制。
丘陵山地采摘机器人是专为山地果园设计的设备,针对丘陵山地地形崎岖、交通不便、人工采摘难度大、安全性低的特点,采用轻量化、抗颠簸的设计理念,实现山地果园的自动化采摘。我国丘陵山区占国土面积近70%,产出约50%的水果,这些地区的果园普遍存在“牛进得去,铁牛进不去”的机械化困境,人工采摘不*效率低下,还存在较高的安全风险。丘陵山地采摘机器人采用履带式移动底盘,搭配减震系统,可适应崎岖的山地地形,减少颠簸,确保作业稳定;机械臂采用轻量化材料制作,可灵活调整作业角度,适配山地果园复杂的枝条分布;视觉识别系统采用抗干扰设计,能够在强光、逆光、多遮挡的环境中,精细识别果实位置和成熟度。部分机型还具备遥控操作功能,操作人员可在安全区域远程控制机器人作业,进一步提升作业安全性。
未来 5-10 年,苹果智能采摘机器人将迎来规模化普及期,预计 2030 年我国苹果主产区机器人采摘渗透率将达到 60% 以上,深刻改变苹果产业的生产方式与竞争格局。从市场需求来看,我国苹果种植面积超 3000 万亩,年采摘人工需求超 500 万人次,随着农村劳动力老龄化、人工成本年均上涨 10%,机器人替代人工的刚需日益凸显 —— 按单台机器人替代 8 名采摘工人计算,全行业需配置约 60 万台机器人,市场规模将突破 500 亿元。从产业影响来看,机器人的普及将推动苹果种植向 “规模化、标准化、精细化” 升级:中小种植户可通过 RaaS 模式使用机器人,打破 “规模小、效率低” 的发展瓶颈;大型种植企业可依托机器人实现全流程自动化,提升产品品质与品牌价值。同时,苹果智能采摘机器人的技术突破将带动整个林果采摘机器人行业发展,形成 “**技术 - 整机制造 - 运营服务” 的完整产业链,创造数万个就业岗位,推动智慧农业从 “概念落地” 走向 “产业赋能”,为我国农业现代化提供**支撑。熙岳智能智能采摘机器人的出现,推动了农业生产从 “靠经验” 向 “靠数据” 转变。

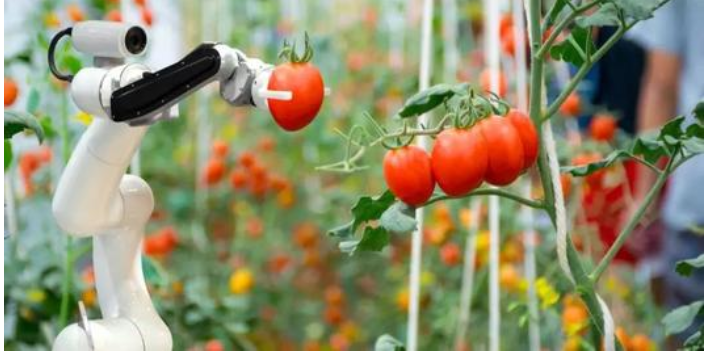
感知技术是采摘机器人实现精细作业的重要基础,赋予机器人“感知外部世界”的能力,如同人类的感官系统,确保机器人能精细识别目标、感知环境,为后续采摘动作提供可靠数据支撑。采摘机器人的感知技术主要涵盖目标感知、环境感知、状态感知三大类,其中目标感知是通过高清相机、多光谱成像设备、激光雷达等传感器,获取果实的位置、成熟度、大小、形态等关键信息,再通过深度学习算法完成识别与分类。例如,温室大棚内的采摘机器人可通过双目摄像机和立体匹配技术,精细识别果实的三维位置和姿态;多光谱成像技术则能帮助机器人区分成熟果实与未成熟果实、健康果实与患病果实,避免误采。环境感知技术可实时捕捉作业环境中的障碍物、地形变化等信息,为移动底盘和机械臂规划安全作业路径;状态感知则能监测机器人自身部件的运行状态,及时发现故障并预警,保障作业的连续性与稳定性。熙岳智能为智能采摘机器人提供了完善的售后服务,及时解决设备使用过程中的问题。山东一种智能采摘机器人价格
许多果园引入熙岳智能智能采摘机器人后,有效解决了农忙时节劳动力短缺的问题。上海自制智能采摘机器人产品介绍
定位导航技术是采摘机器人实现自主作业的关键,让机器人能够精细知晓自身位置,沿着规划好的路线完成采摘作业,适配室内外不同的作业环境。室内温室场景中,由于卫星信号较弱,采摘机器人主要采用WiFi、蓝牙、超宽带定位,或惯性导航、地磁定位等技术,实现精细定位与导航,确保在有限空间内高效作业,不出现漏采、重复采摘的情况。室外果园或农田场景中,多采用GNSS(全球导航卫星系统)与视觉识别技术相结合的方式,其中我国“北斗卫星导航系统+农机作业”的模式已广泛应用,能为机器人提供高精度的位置信息,适配平原、丘陵等多种地形。此外,部分采摘机器人还集成视觉惯导系统,通过深度相机和多种传感器实时获取环境图像数据,进一步提升导航的精细度和抗干扰能力,确保机器人在复杂非结构化环境中也能稳定作业。上海自制智能采摘机器人产品介绍