商机详情 -
吉林自动化智能采摘机器人定制
智能采摘机器人的感知系统是其实现精细作业的“眼睛”与“触觉”,直接决定了采摘的准确率和效率,也是当前技术研发的重点之一。感知系统主要由视觉传感器、力觉传感器、超声波传感器等多种设备组成,通过多模态数据融合技术,实现对复杂农业环境的感知。其中,视觉系统是重要组成部分,主流采用“3D双目视觉+深度学习算法”的融合方案,搭载工业级高分辨率摄像头和自适应补光模块,可在强光、弱光、阴天等不同光照条件下稳定工作,精细区分果实、枝叶与藤蔓,提取果实轮廓并判断成熟度。例如,在草莓采摘场景中,视觉系统可通过颜色特征与纹理特征双重识别,精细区分成熟草莓与未熟草莓、病果,成熟果识别率可达98%以上,误采率低于1%。力觉传感器则主要安装在机械臂末端,实时监测抓取力度,结合反馈控制算法,根据果实大小、硬度自动调整夹持力度,避免果皮划伤,将果实损耗率控制在5%以内。此外,超声波传感器和红外传感器可辅助实现自主避障和环境参数监测,确保机器人在果园、温室等非结构化环境中安全稳定作业,解决了人工采摘中因视觉误差、力度控制不当导致的损耗高、效率低等问题。熙岳智能智能采摘机器人内置的传感器,能实时感知果实的大小、重量,确保采摘的性。吉林自动化智能采摘机器人定制
智能采摘机器人
人机协同将成为未来苹果智能采摘机器人的主流作业模式,通过 “人指挥机器、机器做重复工作” 的分工,比较大化发挥人与机器人的各自优势。针对苹果采摘中 “畸形果识别、复杂果柄剪切” 等机器人暂无法完全胜任的场景,人工操作员可通过远程操控台进行干预:操作员佩戴 VR 眼镜,实时查看机器人视觉系统捕捉的画面,通过手柄微调机械臂角度,完成复杂采摘动作,单名操作员可同时管控 5-8 台机器人,工作效率是纯人工的 10 倍以上。在日常作业中,机器人负责 95% 以上的标准化采摘任务,人工*处理 5% 的特殊情况,大幅降低人工劳动强度 —— 传统人工采摘每天需弯腰、抬手数千次,体力消耗大,而人机协同模式下,人工*需在操控室完成轻量操作,劳动强度降低 80%。同时,人机协同模式可实现 “经验传承”:果农的采摘经验可通过算法转化为机器人的作业参数,例如,将 “红富士苹果果柄剪切角度”“嘎啦苹果抓取力度” 等经验数据录入系统,让机器人复刻人工采摘的精细度,避免因人工经验不足导致的果实损伤。这种模式既保留了人工的灵活性,又发挥了机器人的高效性,是现阶段苹果采摘自动化过渡的比较好路径。自动智能采摘机器人品牌熙岳智能智能采摘机器人的云端管理平台,可同时监控多台设备的作业状态。

多机器人协同作业是采摘机器人规模化应用的重要模式,通过采摘机器人、转运机器人、分拣机器人的分工协作,实现从采摘到入库的全流程自动化,大幅提升规模化果园的作业效率。在苹果等大规模种植场景,采用 “2 台采摘机器人 + 1 台转运机器人” 的协同架构,采摘机器人负责果实精细采摘,转运机器人通过移动底盘穿梭于作业区域,承接采摘果实并输送至分拣区,避免重复往返消耗时间。分拣机器人则基于视觉识别系统,对果实进行大小、品相、成熟度分级,实现采摘、转运、分拣一体化作业,1 名技术员可远程管理 3 台设备,整体效率较人工提升 400%。协同系统通过 5G 通信实现数据互通,调度平台根据果实分布密度、成熟度动态分配任务,优先采摘成熟度高、易采摘的果实,优化作业路径,减少能耗。实测表明,多机协同模式下,苹果果园每小时采收量可达 800 个,夜间作业能力进一步提升产能 30%,同时降低人工成本 60% 以上,推动果园从人工密集型向自动化生态转型。
未来,苹果智能采摘机器人行业将加速构建统一的技术标准与产业生态,解决 “设备不兼容、数据不互通、运维不统一” 的行业痛点。在技术标准层面,行业协会将牵头制定苹果采摘机器人指标规范:包括成熟果识别精度、果实损伤率、机械臂重复定位精度、导航误差等关键参数,同时统一设备接口协议,确保不同品牌机器人可接入同一物联网平台,实现数据互通。在产业生态层面,将形成 “重要部件供应商 - 整机制造商 - 服务运营商 - 种植户” 的完整产业链:**部件供应商聚焦高性价比传感器、电机等产品研发;整机制造商基于标准模块快速组装适配不同场景的机器人;服务运营商提供设备租赁、运维、数据服务;种植户按需选择服务,无需关注设备底层技术。此外,产学研协同创新体系将进一步完善,高校、科研院所与企业联合建立苹果采摘机器人研发中心,针对行业共性技术难题(如极端天气作业、老果园适配)开展攻关,同时培养兼具农业知识与机器人技术的复合型人才,填补行业人才缺口。统一的标准与完善的生态将推动苹果智能采摘机器人从 “小众试点” 走向 “规模化应用”,成为苹果产业现代化的**基础设施。熙岳智能智能采摘机器人的研发投入持续增加,不断突破技术瓶颈。
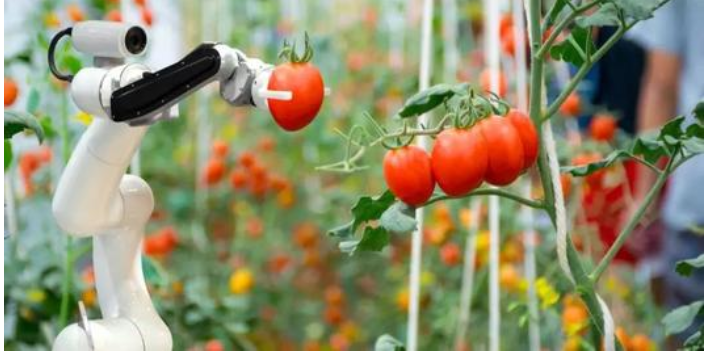
自主导航与避障技术是智能采摘机器人实现全自主作业的重要支撑,解决了“如何在复杂环境中自由移动、高效作业”的关键问题。由于农业作业环境多为非结构化场景,果园中有树木、杂草、垄埂等障碍物,温室中有支架、灌溉管道等设施,对机器人的导航与避障能力提出了较高要求。目前行业主流采用“激光雷达+视觉融合SLAM导航”方案,通过激光雷达实时测距、视觉摄像头捕捉环境图像,融合SLAM即时定位与地图构建技术,实时构建作业环境地图,实现机器人的自主定位与路径规划。路径规划算法采用A*算法优化,结合田间垄间布局,自动规划比较好采摘路径,避免重复作业或遗漏作业区域;同时支持全局路径规划与局部避障调整,当遇到突发障碍物(如掉落的果实、工具)时,避障响应时间可控制在200ms以内,实时调整路径,确保作业安全。此外,机器人还支持轮式与轨道式双模式行走,轮式模式采用麦克纳姆轮,可实现原地转向、横向移动,适配不同宽度的垄间通道;轨道式模式可固定在大棚顶部或地面轨道,适合大面积、标准化大棚的连续作业,行走速度可根据作业需求调节在0.2-0.5m/s之间,无需人工引导即可实现全场景自主作业。熙岳智能智能采摘机器人的软件系统具有自主学习能力,可不断优化采摘策略。上海自制智能采摘机器人功能
熙岳智能智能采摘机器人在石榴采摘中,能避免采摘过程中果皮破裂,保持果实完整。吉林自动化智能采摘机器人定制
采摘机器人的成本控制是其规模化推广应用的关键,目前制约采摘机器人普及的主要因素之一是初期投入较高,包括硬件采购、软件开发、安装调试等成本,给中小企业和农户带来了一定的经济压力。为解决这一问题,采摘机器人的研发正朝着模块化、标准化的方向发展,采用即插即用的模块化硬件,如可更换的机械臂、末端执行器、传感器等,用户可根据自身采摘需求灵活组合,无需进行复杂的系统集成,降低初期投入成本。同时,加大对智慧农业的扶持力度,出台相关补贴政策,降低农户和企业采购采摘机器人的成本。此外,部分企业推出了采摘机器人租赁服务,农户可根据采摘季节的需求,租赁机器人作业,无需承担高额的设备购置成本,有效降低了采摘机器人的推广门槛。吉林自动化智能采摘机器人定制