商机详情 -
安徽一种智能采摘机器人定制
人机协同将成为未来苹果智能采摘机器人的主流作业模式,通过 “人指挥机器、机器做重复工作” 的分工,比较大化发挥人与机器人的各自优势。针对苹果采摘中 “畸形果识别、复杂果柄剪切” 等机器人暂无法完全胜任的场景,人工操作员可通过远程操控台进行干预:操作员佩戴 VR 眼镜,实时查看机器人视觉系统捕捉的画面,通过手柄微调机械臂角度,完成复杂采摘动作,单名操作员可同时管控 5-8 台机器人,工作效率是纯人工的 10 倍以上。在日常作业中,机器人负责 95% 以上的标准化采摘任务,人工*处理 5% 的特殊情况,大幅降低人工劳动强度 —— 传统人工采摘每天需弯腰、抬手数千次,体力消耗大,而人机协同模式下,人工*需在操控室完成轻量操作,劳动强度降低 80%。同时,人机协同模式可实现 “经验传承”:果农的采摘经验可通过算法转化为机器人的作业参数,例如,将 “红富士苹果果柄剪切角度”“嘎啦苹果抓取力度” 等经验数据录入系统,让机器人复刻人工采摘的精细度,避免因人工经验不足导致的果实损伤。这种模式既保留了人工的灵活性,又发挥了机器人的高效性,是现阶段苹果采摘自动化过渡的比较好路径。在草莓种植基地,熙岳智能智能采摘机器人可轻柔抓取草莓,避免果实表皮破损。安徽一种智能采摘机器人定制
智能采摘机器人
采摘机器人的成本控制是其规模化推广应用的关键,目前制约采摘机器人普及的主要因素之一是初期投入较高,包括硬件采购、软件开发、安装调试等成本,给中小企业和农户带来了一定的经济压力。为解决这一问题,采摘机器人的研发正朝着模块化、标准化的方向发展,采用即插即用的模块化硬件,如可更换的机械臂、末端执行器、传感器等,用户可根据自身采摘需求灵活组合,无需进行复杂的系统集成,降低初期投入成本。同时,加大对智慧农业的扶持力度,出台相关补贴政策,降低农户和企业采购采摘机器人的成本。此外,部分企业推出了采摘机器人租赁服务,农户可根据采摘季节的需求,租赁机器人作业,无需承担高额的设备购置成本,有效降低了采摘机器人的推广门槛。吉林节能智能采摘机器人公司熙岳智能智能采摘机器人在采摘过程中,可同步记录果实生长位置信息,助力果园管理。
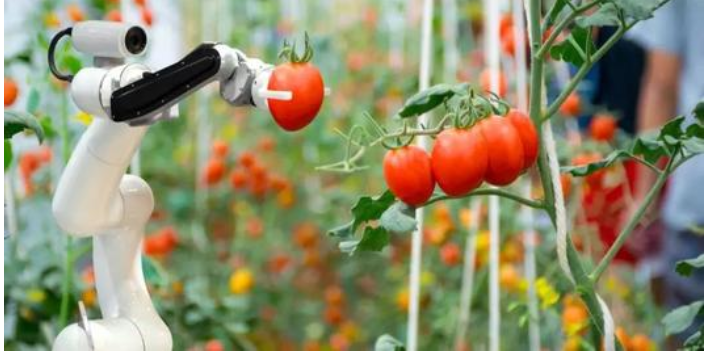
小型化采摘机器人主要针对温室大棚、盆栽作物、小型果园等场景设计,具有体积小、重量轻、灵活性强的特点,能够适应狭小的作业空间,避免碾压作物,适用于草莓、番茄、盆栽水果等作物的采摘。小型化采摘机器人的移动底盘采用小型轮式或履带式设计,宽度较窄,可灵活穿梭在种植垄之间,不占用过多作业空间;机械臂采用轻量化设计,体积小、动作灵活,可在狭小空间内完成采摘动作;末端执行器采用小型化、柔性化设计,适配小型果实的采摘,避免损伤果实。同时,小型化采摘机器人的操作简单、维护方便,价格相对较低,适合中小企业和农户使用,能够有效降低农户的劳动强度,提升采摘效率,推动智慧农业在中小规模种植场景中的普及。
成本高企是制约苹果智能采摘机器人规模化普及的**瓶颈,未来行业将通过 “重要部件国产化 + 硬件配置优化 + 机型分级设计” 三大路径,推动设备成本下降至中小种植户可接受范围。在**部件层面,3D 双目摄像头、高精度伺服电机、AI 芯片等关键组件的国产化替代将加速推进 —— 目前进口 3D 摄像头单套成本约 8000 元,国产化后可降至 3000 元以内,伺服电机国产化率提升至 90% 以上,单台机器人硬件成本可降低 40%。硬件配置方面,研发团队将基于苹果采摘的实际需求优化配置,剔除冗余功能:针对果园作业场景,简化室内高精度定位模块,保留激光雷达 + 视觉融合导航**功能;针对中小农户,推出 “基础版” 机型,删减多品类适配模块,聚焦单一苹果品种采摘,进一步压缩成本。在此基础上,行业将推出分级机型:面向大型果园的 “旗舰版” 机型(适配多品种、全场景)定价控制在 15 万元 / 台以内,面向中小种植基地的 “经济型” 机型(适配单一品种、标准化果园)定价降至 8 万元 / 台,相比 2025 年主流机型 20 万元以上的价格,成本降幅超 60%。同时,硬件成本的下降将带动运维成本降低,国产化部件的售后响应时间从 72 小时缩短至 24 小时,配件更换成本降低 50%,彻底打破 “买得起、用不起” 的行业困境。熙岳智能智能采摘机器人在石榴采摘中,能避免采摘过程中果皮破裂,保持果实完整。

定位导航技术是采摘机器人实现自主作业的关键,让机器人能够精细知晓自身位置,沿着规划好的路线完成采摘作业,适配室内外不同的作业环境。室内温室场景中,由于卫星信号较弱,采摘机器人主要采用WiFi、蓝牙、超宽带定位,或惯性导航、地磁定位等技术,实现精细定位与导航,确保在有限空间内高效作业,不出现漏采、重复采摘的情况。室外果园或农田场景中,多采用GNSS(全球导航卫星系统)与视觉识别技术相结合的方式,其中我国“北斗卫星导航系统+农机作业”的模式已广泛应用,能为机器人提供高精度的位置信息,适配平原、丘陵等多种地形。此外,部分采摘机器人还集成视觉惯导系统,通过深度相机和多种传感器实时获取环境图像数据,进一步提升导航的精细度和抗干扰能力,确保机器人在复杂非结构化环境中也能稳定作业。熙岳智能智能采摘机器人的运行噪音较低,不会对果园周边环境造成干扰。荔枝智能采摘机器人定制
熙岳智能智能采摘机器人通过了严格的质量检测,确保设备在各种场景下的稳定性能。安徽一种智能采摘机器人定制
自主导航与避障技术是智能采摘机器人实现全自主作业的重要支撑,解决了“如何在复杂环境中自由移动、高效作业”的关键问题。由于农业作业环境多为非结构化场景,果园中有树木、杂草、垄埂等障碍物,温室中有支架、灌溉管道等设施,对机器人的导航与避障能力提出了较高要求。目前行业主流采用“激光雷达+视觉融合SLAM导航”方案,通过激光雷达实时测距、视觉摄像头捕捉环境图像,融合SLAM即时定位与地图构建技术,实时构建作业环境地图,实现机器人的自主定位与路径规划。路径规划算法采用A*算法优化,结合田间垄间布局,自动规划比较好采摘路径,避免重复作业或遗漏作业区域;同时支持全局路径规划与局部避障调整,当遇到突发障碍物(如掉落的果实、工具)时,避障响应时间可控制在200ms以内,实时调整路径,确保作业安全。此外,机器人还支持轮式与轨道式双模式行走,轮式模式采用麦克纳姆轮,可实现原地转向、横向移动,适配不同宽度的垄间通道;轨道式模式可固定在大棚顶部或地面轨道,适合大面积、标准化大棚的连续作业,行走速度可根据作业需求调节在0.2-0.5m/s之间,无需人工引导即可实现全场景自主作业。安徽一种智能采摘机器人定制