-

 江西品质智能采摘机器人性能
发布时间:2026.01.08
茶叶采摘对“一芽一叶”或“一芽二叶”的标准有严苛要求,传统机械难以实现选择性采摘。中国农业科学院研发的茶芽采摘机器人通过三重识别系统解决问题:首先通过偏振滤光相机消除叶面反光干扰,再利用热成像区分新生...
-
 供应智能采摘机器人定制价格
发布时间:2026.01.08
采摘机器人的“眼睛”是技术突破的重点。早期系统受限于光照变化和枝叶遮挡,误判率居高不下。如今,采用融合3D视觉与近红外光谱的摄像头,能穿透部分树叶层,构建果实三维点云模型。算法层面,卷积神经网络通过数...
-
 河南农业智能采摘机器人案例
发布时间:2026.01.07
第三代采摘机器人的突破在于云端学习网络。每个机器人的操作数据(如不同光照下番茄识别误差、雨天抓取力度调整记录)都会上传至算法池。通过强化学习,系统能自主优化采摘策略:澳大利亚的荔枝采摘机器人经过3...
-
 山东自制智能采摘机器人服务价格
发布时间:2026.01.07
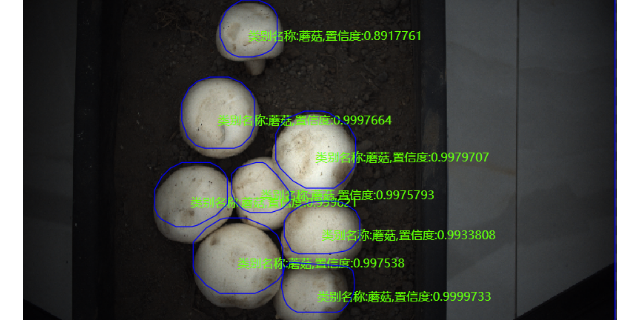
不同作物的物理特性催生出百花齐放的机器人。西班牙的橄榄采摘机采用振动收割原理,机械臂以特定频率摇晃树枝,使成熟果实落入收集伞,效率是人工的20倍而不损伤花芽。针对蘑菇种植架的幽闭环境,英国研发的微型机...
-
河南品质智能采摘机器人服务价格
发布时间:2026.01.06
采摘机器人是农业科技皇冠上的一颗明珠,其运作远非简单的“识别-抓取”所能概括,而是一个融合了多学科前沿技术的复杂系统。其始于“感知”。在进入果园或农田前,机器人并非一张白纸,它已经通过深度学习模型,在...
-
 吉林自动智能采摘机器人公司
发布时间:2026.01.06
真实果园环境对机器人提出了严苛挑战。针对晨露导致的视觉反光干扰,新一代系统采用偏振滤光片与动态曝光算法;面对缠绕的枝叶,机械臂会启动“枝条规避模式”——先通过轻微拨动寻找比较好采摘路径。应对不同果树形...
-
 安徽小番茄智能采摘机器人价格低
发布时间:2026.01.06
茶叶采摘对“一芽一叶”或“一芽二叶”的标准有严苛要求,传统机械难以实现选择性采摘。中国农业科学院研发的茶芽采摘机器人通过三重识别系统解决问题:首先通过偏振滤光相机消除叶面反光干扰,再利用热成像区分新生...
-
 海南猕猴挑智能采摘机器人定制
发布时间:2026.01.05
葡萄、猕猴桃等藤本作物的机械化采收需要特殊解决方案。法国研发的葡萄采摘机器人采用仿生触觉技术:机械臂末端配置压电纤维传感器,在接触果梗时模拟人手触感,通过微振动寻找比较好施力点。为适应不同葡萄品种,机...
-
福建智能智能采摘机器人优势
发布时间:2026.01.05
采摘机器人是农业自动化领域集大成的前列成果,其关键在于如何替代人类敏锐的感知、精细的判断和灵巧的操作。它的“大脑”是一个高度智能的感知与决策系统,通常由多光谱相机、深度传感器(如激光雷达或立体视觉摄像...
-
 安徽一种智能采摘机器人用途
发布时间:2026.01.04
在环境可控的现代化温室中,采摘机器人展现出前所未有的适应性。荷兰的番茄采摘机器人采用“感知-决策-执行”闭环系统:3D视觉模块实时构建植株三维模型,深度学习算法区分可采摘果实与未成熟花果,柔性吸盘式末...
-
福建制造智能采摘机器人制造价格
发布时间:2026.01.04
葡萄、猕猴桃等藤本作物的机械化采收需要特殊解决方案。法国研发的葡萄采摘机器人采用仿生触觉技术:机械臂末端配置压电纤维传感器,在接触果梗时模拟人手触感,通过微振动寻找比较好施力点。为适应不同葡萄品种,机...
-
 江苏智能智能采摘机器人价格
发布时间:2026.01.03
不同农业地区的需求催生了机器人技术的分化。在北美规模化果园,重点开发高速连续采摘机型,强调与自动分拣包装线的无缝对接;日本则聚焦老龄化小农果园,开发出可搭载于小型拖拉机的轻量化附件式机器人,售价控制在...
-
 海南猕猴挑智能采摘机器人价格低
发布时间:2026.01.03
核桃、杏仁等坚果的采收传统上依赖大型机械振动树干,再地面收集。新一代坚果采摘机器人则更加精细环保。它们采用自适应振动技术,通过传感器分析树干特性,施加合适的频率和振幅,使成熟坚果高效脱落而不伤树木。地...
-
 广东自制智能采摘机器人定制价格
发布时间:2026.01.03
引入番茄采摘机器人是一项重大的资本投资,其经济性分析至关重要。初期成本主要包括机器人硬件本身、系统集成、软件授权以及维护保养费用。然而,综合账本需计算长期收益:直接节省日益昂贵且不稳定的季节性人工成本...
-
农业智能采摘机器人价格
发布时间:2026.01.03
一台孤立的采摘机器人价值有限,当其接入物联网(IoT)与农场管理系统时,便产生了倍增的效益。机器人不*是执行单元,更是强大的数据采集终端。在采摘过程中,它所记录的每一条数据——如果实的位置、尺寸、成熟...
-
天津AI智能采摘机器人私人定做
发布时间:2026.01.03
草莓因其质地娇嫩、生长位置不规则且成熟期不一致,被视为采摘机器人领域的“珠穆朗玛峰”。新一代草莓采摘机器人采用了高度灵活的协作机械臂,配合高分辨率立体视觉,能够像人手一样在植株间灵活穿梭。它们首先通过...
-
 北京草莓智能采摘机器人定制
发布时间:2026.01.03
不同农业地区的需求催生了机器人技术的分化。在北美规模化果园,重点开发高速连续采摘机型,强调与自动分拣包装线的无缝对接;日本则聚焦老龄化小农果园,开发出可搭载于小型拖拉机的轻量化附件式机器人,售价控制在...
-
吉林智能智能采摘机器人价格
发布时间:2026.01.03
尽管前景广阔,番茄采摘机器人仍面临诸多技术挑战。首先是复杂环境的鲁棒性:如何应对极端天气、尘土覆盖镜头、枝叶剧烈晃动或高度密集的果实簇。其次是品种的普适性:不同番茄品种(如大果牛排番茄与小果樱桃番茄)...
-
福建多功能智能采摘机器人价格低
发布时间:2026.01.02
现代采摘机器人不*是执行终端,更是农业数据网络的关键节点。每次采摘动作都伴随着多维数据收集:果实大小、重量、色泽、糖度,乃至植株健康状况。这些数据通过5G网络实时上传至云端,与气象、土壤、灌溉数据融合...
-
 上海品质智能采摘机器人
发布时间:2026.01.02
蓝莓、树莓等浆果类作物的规模化采摘一直是农业机械化难点。新一代浆果采摘机器人采用“群体智能”解决方案:由多台轻型机器人组成协同作业网络。每台机器人配备微力传感器阵列的梳状采摘器,在振动枝条使果实脱落的...
-
安徽苹果智能采摘机器人售价
发布时间:2026.01.02
柑橘采摘是劳动密集型产业的典型**。柑橘采摘机器人通常采用“摇撼-收集”或“选择性采摘”两种模式。前者通过振动树干使果实脱落,下方有伞状收集装置承接;后者则更为精密,使用3D视觉定位每个果实,计算比较...
-
 湖北视觉检测软件
发布时间:2026.01.02
灯具产品的外观与装配质量直接影响消费者的使用体验和安全,熙岳智能的视觉检测系统为灯具企业质量管控提供了解决方案。在外观检测环节,系统采用多光谱成像技术,可检测灯具外壳的色差、划痕、喷涂不均匀等问题,对...
-
山东一种智能采摘机器人定制
发布时间:2026.01.02
在晨雾尚未散去的现代农业温室中,一排排番茄植株整齐划一,沉甸甸的果实从绿蔓间垂落。与传统场景不同的是,田间不再只是躬身劳作的农人,取而代之的是一种形态精巧、动作沉稳的机器人。它们沿着预设的轨道或自主规...
-
 河南ccd视觉检测技术
发布时间:2026.01.02
卫浴产品的外观与功能质量直接影响用户的使用体验,熙岳智能为卫浴行业定制的视觉检测方案有效提升产品出厂合格率。在陶瓷马桶检测中,方案采用三维激光扫描与超声探伤结合的技术,检测马桶的釉面平整度、内部空洞缺...
-
江西农业智能采摘机器人用途
发布时间:2026.01.02
柑橘采摘是劳动密集型产业的典型**。柑橘采摘机器人通常采用“摇撼-收集”或“选择性采摘”两种模式。前者通过振动树干使果实脱落,下方有伞状收集装置承接;后者则更为精密,使用3D视觉定位每个果实,计算比较...
-
江苏自动化智能采摘机器人性能
发布时间:2026.01.01
采摘机器人在高价值水果领域的应用已进入实用化阶段。以草莓、蓝莓和葡萄为例,这些水果对采摘精度要求较高,传统机械往往难以满足。现代采摘机器人搭载多光谱视觉系统,能够精确判断果实成熟度——通过分析颜色、大...
-
上海自动智能采摘机器人供应商
发布时间:2026.01.01
采摘机器人的涟漪效应正沿着产业链扩散。上游催生新的零部件产业:德国某小镇专门生产机器人的抗露水镜头涂层,成为隐形企业。采收时间精细控制使冷链物流效率提升:机器人预约卡车在采摘完成30分钟到场,农产品从...
-
 广东压装机定制机器视觉检测服务产品介绍
发布时间:2026.01.01
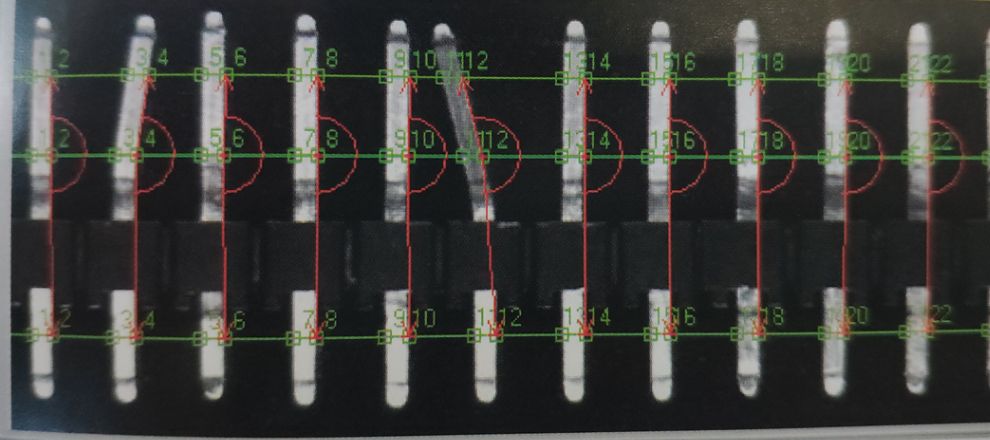
我们的定制视觉检测,为您的企业提供定制化的品质解决方案。每个企业的生产模式、产品特性与品质痛点都各不相同,通用方案难以解决问题。我们会组建专属项目团队,深入企业生产现场,与技术、生产、质检团队深度沟通...
-
 上海篦冷机工况定制机器视觉检测服务价格
发布时间:2026.01.01
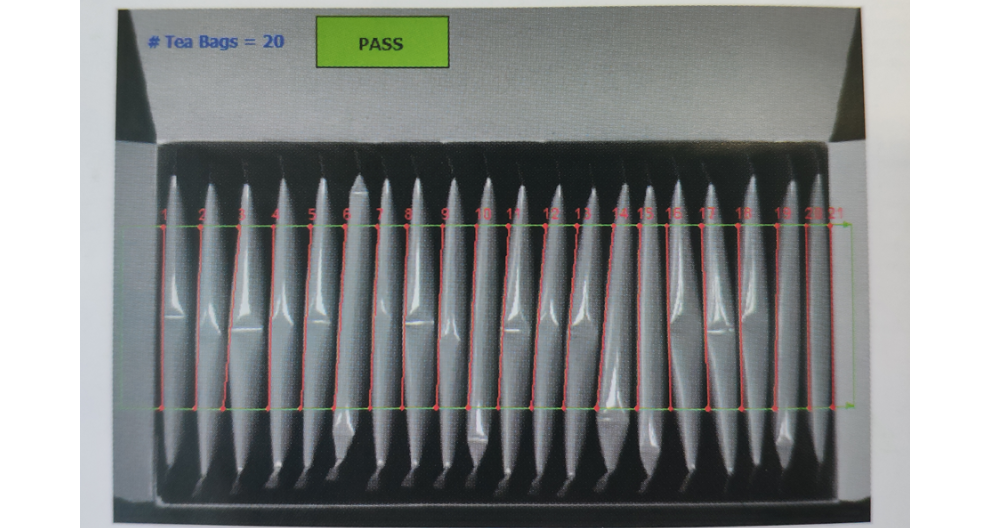
定制视觉检测服务,让您的生产线更加智能化、自动化。传统生产线中,质检环节常需人工搬运产品、记录数据,形成自动化生产的 “断点”。定制视觉检测服务通过自动化集成设计,可与生产线的 PLC、MES 系统深...
-
 定制视觉检测服务
发布时间:2026.01.01
3C 产品(计算机、通信和消费电子产品)市场竞争激烈,产品质量直接影响企业的市场份额和品牌形象。3C 产品生产过程中,零部件微小瑕疵的检测难度大,且对检测效率要求较高。熙岳智能凭借在视觉检测领域的专业...