-
 杭州篦冷机工况瑕疵检测系统功能
发布时间:2026.01.16
尽管发展迅速,瑕疵检测系统仍面临诸多挑战。首先是数据难题:深度学习依赖大量标注数据,而工业场景中严重瑕疵样本稀少、收集困难、标注成本较高。解决方案包括小样本学习、迁移学习、生成对抗网络(GAN)合成缺...
-
 上海榨菜包瑕疵检测系统性能
发布时间:2026.01.16
现代瑕疵检测系统不*是“探测器”,更是“数据发生器”。每时每刻产生的海量图像、缺陷类型、位置、尺寸、时间戳等信息,构成了宝贵的质量数据金矿。有效管理这些数据需要可靠的存储方案(如本地服务器或云存储)和...
-
 无锡篦冷机工况瑕疵检测系统公司
发布时间:2026.01.15
现代瑕疵检测系统每天产生海量的图像数据与检测结果数据。这些数据若*用于实时分拣,则其潜在价值被极大浪费。通过构建数据管道,将这些数据上传至边缘服务器或云端,进行更深入的分析,可以挖掘出巨大价值。例如:...
-
广东视觉检测技术
发布时间:2026.01.15
随着全球制造业一体化进程加速,企业对视觉检测设备的多语言操作需求日益增长。熙岳智能敏锐捕捉市场趋势,在视觉检测系统中集成多语言操作界面,覆盖英语、中文、日语、韩语、西班牙语等 12 种主流语言。系统采...
-
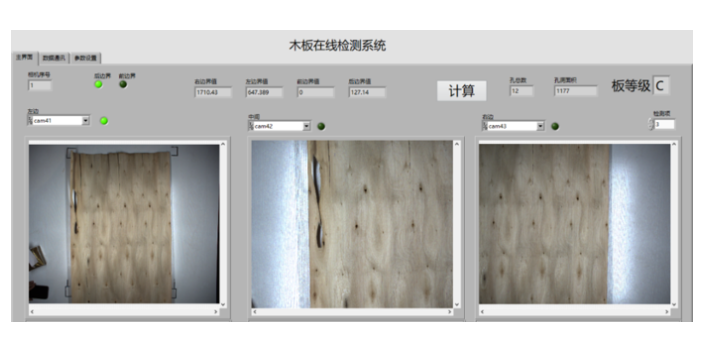 上海榨菜包瑕疵检测系统公司
发布时间:2026.01.14
瓶盖瑕疵检测关注密封面、螺纹,确保包装密封性和使用便利性。瓶盖作为包装的关键部件,密封面不平整会导致内容物泄漏(如饮料漏液、药品受潮),螺纹残缺会影响开合便利性(如消费者难以拧开瓶盖)。检测系统需分区...
-
天津电池片阵列排布瑕疵检测系统性能
发布时间:2026.01.14
系统的硬件是确保图像质量的基础,直接决定了检测能力的上限。成像单元中,工业相机的选择(面阵或线阵)取决于检测速度与精度要求;镜头的光学分辨率、景深和畸变控制至关重要;而光源方案的设计更是“灵魂”所在,...
-
 江苏零件瑕疵检测系统
发布时间:2026.01.13
机器视觉是瑕疵检测系统的“眼睛”与“初级大脑”,它通过光学成像系统获取目标的数字图像,并利用计算机进行处理与分析,以提取所需信息。一个典型的机器视觉检测单元包括照明系统、镜头、工业相机、图像采集卡(或...
-
 浙江智能智能采摘机器人私人定做
发布时间:2026.01.13
核桃、杏仁等坚果的采收传统上依赖大型机械振动树干,再地面收集。新一代坚果采摘机器人则更加精细环保。它们采用自适应振动技术,通过传感器分析树干特性,施加合适的频率和振幅,使成熟坚果高效脱落而不伤树木。地...
-
 盐城铅板瑕疵检测系统功能
发布时间:2026.01.13
自动化瑕疵检测系统不*是一个“筛选工具”,更是数字化质量管理体系的核心数据入口。现代系统强调检测结果的标准化记录和全过程可追溯。每一次检测,系统不*输出“合格/不合格”的判定,还会将原始图像、缺陷特征...
-
苏州铅酸电池瑕疵检测系统优势
发布时间:2026.01.12
纺织品行业的瑕疵检测极具代表性,因其材料柔软、易变形、图案多样,且瑕疵类型复杂(如断经、纬斜、污渍、色差、破洞等)。传统主要依赖熟练工人在灯箱下目视检查,效率低且一致性差。现代自动光学检测系统通过高分...
-
连云港传送带跑偏瑕疵检测系统技术参数
发布时间:2026.01.12
瑕疵检测系统是现代工业自动化与质量控制体系中的关键组成部分,它是一种利用先进传感技术、图像处理、人工智能算法等手段,自动识别产品或材料表面及内部缺陷的综合性技术系统。其**目标在于替代传统依赖人眼的主...
-
浙江铅酸电池瑕疵检测系统技术参数
发布时间:2026.01.11
将瑕疵检测系统无缝集成到现有生产线是一个复杂的系统工程,远非简单“安装摄像头”即可。它需要机械、电气、软件和控制等多领域的协同。机械集成需设计稳固的安装支架,确保相机和镜头在振动、温度变化环境下保持精...
-
江西AI智能采摘机器人价格
发布时间:2026.01.11
采摘机器人并非完全取代人类,而是催生新的协作形态。在荷兰的“协作温室”中,机器人负责重复性采收,工人则专注于品质抽检、异常处理等需要判断力的工作。增强现实技术让工人通过智能眼镜看到机器人标注的“可疑病...
-
 苏州铅板瑕疵检测系统用途
发布时间:2026.01.11
自动化瑕疵检测系统不*是一个“筛选工具”,更是数字化质量管理体系的核心数据入口。现代系统强调检测结果的标准化记录和全过程可追溯。每一次检测,系统不*输出“合格/不合格”的判定,还会将原始图像、缺陷特征...
-
 零件视觉检测
发布时间:2026.01.11
在一些生产场景中,产品处于高速运动状态,对其进行实时高精度检测具有很大的难度。熙岳智能为满足这一特殊需求,在视觉检测设备上搭载了高速相机。该高速相机具有较高的帧率和分辨率,能够在极短的时间内捕捉到运动...
-
 自制智能采摘机器人制造价格
发布时间:2026.01.11
采摘机器人的应用正从实验室和温室,逐步走向更广阔的田间与果园,其形态与功能也因作物和场景而异。在高度结构化的环境中,如无土栽培的温室或垂直农场,机器人效率比较高。例如,用于采摘串收番茄或甜椒的机器人,...
-
 浙江榨菜包定制机器视觉检测服务价格
发布时间:2026.01.11
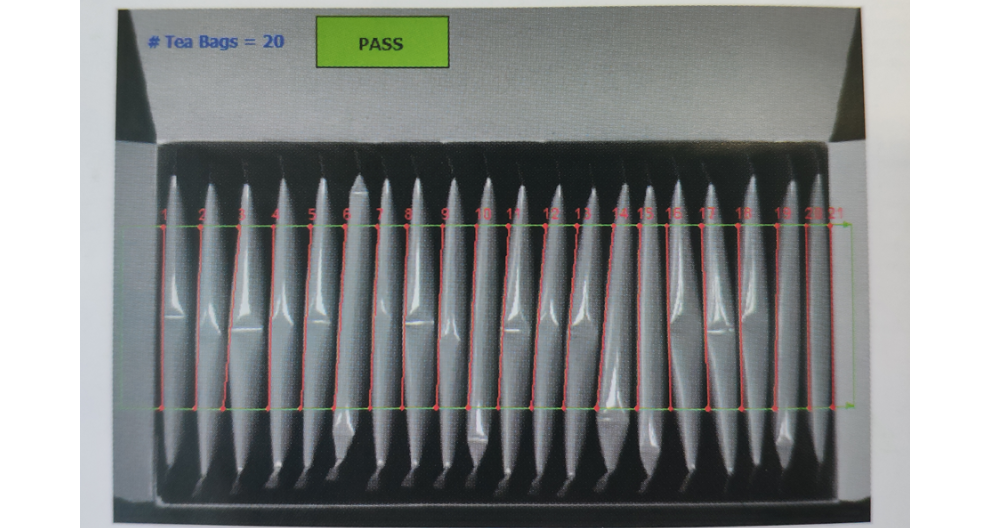
定制视觉检测服务,让您的产品在市场上更具竞争力。在同质化严重的市场中,产品品质是企业赢得客户的筹码。定制视觉检测服务通过严苛的品质管控,让产品在细节上远超竞品。例如,同类型家电产品,您的产品因采用定制...
-
浙江自动化智能采摘机器人优势
发布时间:2026.01.10
在葡萄酒产业中,葡萄的采摘时机直接影响酒的品质。传统采摘依赖大量季节性人工,耗时费力且成本高昂。现代葡萄采摘机器人配备先进的机器视觉系统和柔性机械臂,能够实现精细作业。通过多光谱相机和深度学习算法,机...
-
 江苏水果智能采摘机器人制造价格
发布时间:2026.01.10
采摘机器人的应用正从实验室和温室,逐步走向更广阔的田间与果园,其形态与功能也因作物和场景而异。在高度结构化的环境中,如无土栽培的温室或垂直农场,机器人效率比较高。例如,用于采摘串收番茄或甜椒的机器人,...
-
 福建草莓智能采摘机器人制造价格
发布时间:2026.01.10
尽管前景广阔,番茄采摘机器人仍面临诸多技术挑战。首先是复杂环境的鲁棒性:如何应对极端天气、尘土覆盖镜头、枝叶剧烈晃动或高度密集的果实簇。其次是品种的普适性:不同番茄品种(如大果牛排番茄与小果樱桃番茄)...
-
山东品质智能采摘机器人售价
发布时间:2026.01.10
采摘机器人的“眼睛”是技术突破的重点。早期系统受限于光照变化和枝叶遮挡,误判率居高不下。如今,采用融合3D视觉与近红外光谱的摄像头,能穿透部分树叶层,构建果实三维点云模型。算法层面,卷积神经网络通过数...
-
河南自动化智能采摘机器人
发布时间:2026.01.10
采摘机器人的涟漪效应正沿着产业链扩散。上游催生新的零部件产业:德国某小镇专门生产机器人的抗露水镜头涂层,成为隐形企业。采收时间精细控制使冷链物流效率提升:机器人预约卡车在采摘完成30分钟到场,农产品从...
-
河南自制智能采摘机器人趋势
发布时间:2026.01.10
现代采摘机器人正演变为设施农业的“全周期管理终端”。在韩国垂直农场中,机器人沿导轨系统穿梭于栽培层架间,其功能模块可快速更换:早晨使用视觉扫描模块记录植株生长数据,午后切换为授粉辅助器震动花枝,傍晚则...
-
 荔枝智能采摘机器人定制
发布时间:2026.01.10
识别之后,采摘本身是一项对精细度要求较高的机械艺术。机器人的“手”——末端执行器,其设计直接关系到采摘的成功率与果实的商品价值。针对番茄这种皮薄多汁的浆果,执行器必须兼具力度精细与动作柔和。常见的设计...
-
 河南品质智能采摘机器人性能
发布时间:2026.01.09
现代采摘机器人正演变为设施农业的“全周期管理终端”。在韩国垂直农场中,机器人沿导轨系统穿梭于栽培层架间,其功能模块可快速更换:早晨使用视觉扫描模块记录植株生长数据,午后切换为授粉辅助器震动花枝,傍晚则...
-
 上海传送带跑偏定制机器视觉检测服务售价
发布时间:2026.01.09
我们的定制视觉检测,为您的企业提供个性化的品质支持。每个企业的生产模式、产品特性与品质目标都存在差异,通用检测服务难以满足个性化需求。我们会深入了解您企业的发展战略、市场定位以及当前面临的品质痛点,在...
-
 一种智能采摘机器人功能
发布时间:2026.01.09
随着具身智能与农业元宇宙技术的发展,苹果采摘机器人正走向全新阶段。下一代原型机已尝试配备触觉传感器阵列,能感知果实成熟度的细微差异;数字孪生系统在虚拟果园中预演百万次采摘,优化现实世界的动作路径。更深...
-
 安徽节能智能采摘机器人功能
发布时间:2026.01.09
番茄采摘机器人明显的优势之一,是其突破人类生理极限的全天候作业能力。它不受昼夜更替、高温湿热或光照不足的影响。配备补光系统的机器人,可以在夜间利用其视觉系统照常工作,此时温湿度往往更适宜,采摘后的果实...
-
福建梨智能采摘机器人品牌
发布时间:2026.01.09
苹果采摘机器人是一个集成了多学科前沿技术的复杂系统。其关键在于通过高精度视觉模块识别果实,通常采用多光谱或深度摄像头结合机器学习算法,能在复杂自然光照下分辨苹果的成熟度、大小和位置,甚至能判断轻微缺陷...
-
广东农业智能采摘机器人服务价格
发布时间:2026.01.09
在晨雾尚未散去的现代农业温室中,一排排番茄植株整齐划一,沉甸甸的果实从绿蔓间垂落。与传统场景不同的是,田间不再只是躬身劳作的农人,取而代之的是一种形态精巧、动作沉稳的机器人。它们沿着预设的轨道或自主规...