-
 山东传送带跑偏瑕疵检测系统优势
发布时间:2025.12.16
金属表面瑕疵检测挑战大,反光干扰需算法优化,凸显凹陷划痕。金属制品表面光滑,易产生强烈反光,导致检测图像出现亮斑、眩光,掩盖凹陷、划痕等真实缺陷,给检测带来极大挑战。为解决这一问题,检测系统需从硬件与...
-
 徐州铅酸电池瑕疵检测系统公司
发布时间:2025.12.16
机器视觉成瑕疵检测主力,高速成像加算法分析,精确识别细微异常。随着工业生产节奏加快,人工检测因效率低、主观性强逐渐被淘汰,机器视觉凭借 “快、准、稳” 成为主流。机器视觉系统由高速工业相机、光源、图像...
-
 杭州智能瑕疵检测系统案例
发布时间:2025.12.16
瑕疵检测算法边缘检测能力重要,精确勾勒缺陷轮廓,提升识别率。缺陷边缘的清晰勾勒是准确判定缺陷类型、尺寸的基础,若边缘检测模糊,易导致缺陷误判或尺寸测量偏差。的边缘检测算法(如 Canny 算法、Sob...
-
木材瑕疵检测系统
发布时间:2025.12.15
智能化瑕疵检测可预测质量趋势,提前预警潜在缺陷风险点。传统瑕疵检测多为 “事后判定”,发现缺陷时已造成损失,智能化检测通过数据分析实现 “事前预警”:系统收集历史检测数据(如缺陷率、生产参数、原材料批...
-
 江苏零件瑕疵检测系统私人定做
发布时间:2025.12.15
医疗器械瑕疵检测标准严苛,任何微小缺陷都可能影响使用安全。医疗器械直接接触人体,甚至植入体内,瑕疵检测需遵循严格的行业标准(如 ISO 13485 医疗器械质量管理体系),零容忍微小缺陷。例如手术刀片...
-
 徐州零件瑕疵检测系统性能
发布时间:2025.12.14
PCB 板瑕疵检测需识别短路、虚焊,高精度视觉系统保障电路可靠。PCB 板作为电子设备的 “神经中枢”,短路(铜箔间异常连接)、虚焊(焊点与引脚接触不良)等瑕疵会直接导致设备故障,检测需达到微米级精度...
-
 上海传送带跑偏定制机器视觉检测服务服务价格
发布时间:2025.12.14
我们的定制视觉检测服务,确保每一个细节都尽善尽美。在产品检测中,细微缺陷可能成为影响产品性能或用户体验的 “短板”,我们的服务正是聚焦这些易被忽视的细节。针对电子元件,可定制微米级引脚间距检测方案,识...
-
 江西自动智能采摘机器人价格
发布时间:2025.12.14
在葡萄酒产业中,葡萄的采摘时机直接影响酒的品质。传统采摘依赖大量季节性人工,耗时费力且成本高昂。现代葡萄采摘机器人配备先进的机器视觉系统和柔性机械臂,能够实现精细作业。通过多光谱相机和深度学习算法,机...
-
 江苏自制智能采摘机器人功能
发布时间:2025.12.13
尽管前景广阔,采摘机器人迈向大规模普及仍面临一系列严峻挑战。首当其冲的是“鲁棒性”问题。自然环境的非结构化远超工厂车间:光照从晨曦到正午剧烈变化,风雨会导致枝叶摇晃和图像模糊,露水或灰尘会附着在果实上...
-
 广东多功能智能采摘机器人价格低
发布时间:2025.12.13
展望未来,番茄采摘机器人不会止步于单一的采摘功能。它正演变为一个多功能的“农业机器人平台”。未来的机型可能集成了采摘、修剪、疏花、植保监测甚至精细授粉等多种作业模块,通过快速换装工具头实现“一机多用”...
-
 上海自动化智能采摘机器人趋势
发布时间:2025.12.12
叶菜类与果菜类的机械化采收长期受损伤率高困扰。德国工程师受“磁悬浮”启发开发的悬浮式采收系统:生菜采收机器人的末端执行器产生可控磁场,使切割装置在非接触状态下通过洛伦兹力完成茎秆切割。番茄采收则采用相...
-
 浙江多功能智能采摘机器人定制
发布时间:2025.12.12
识别之后,采摘本身是一项对精细度要求较高的机械艺术。机器人的“手”——末端执行器,其设计直接关系到采摘的成功率与果实的商品价值。针对番茄这种皮薄多汁的浆果,执行器必须兼具力度精细与动作柔和。常见的设计...
-
 江苏荔枝智能采摘机器人价格
发布时间:2025.12.12
柑橘采摘是劳动密集型产业的典型**。柑橘采摘机器人通常采用“摇撼-收集”或“选择性采摘”两种模式。前者通过振动树干使果实脱落,下方有伞状收集装置承接;后者则更为精密,使用3D视觉定位每个果实,计算比较...
-
江西AI智能采摘机器人趋势
发布时间:2025.12.12
番茄采摘机器人的“大脑”与“眼睛”,是其更为关键的视觉识别与决策系统。这套系统通常由高分辨率RGB相机、深度传感器(如激光雷达或立体视觉摄像头)以及近红外光谱仪等多源传感器构成。它面临的挑战极为复杂:...
-
 江苏视觉检测设备生产厂家
发布时间:2025.12.11
面对不同行业差异化的检测需求,熙岳智能投入大量研发资源,构建了功能强大的视觉检测算法库。该算法库涵盖电子、汽车、食品、医药等二十余个行业的专属检测模型,每个模型均基于行业典型产品特性与检测标准开发。例...
-
 北京电池定制机器视觉检测服务功能
发布时间:2025.12.11
除了条码识别,3D视觉技术在物流行业的应用也日益***。通过结构光或ToF(飞行时间)相机,系统可精确测量包裹的长、宽、高,并计算其体积重量,从而优化装箱策略和运费计算。例如,某国际快递公司采用3D视...
-
 海南智能采摘机器人解决方案
发布时间:2025.12.11
不同作物的物理特性催生出百花齐放的机器人。西班牙的橄榄采摘机采用振动收割原理,机械臂以特定频率摇晃树枝,使成熟果实落入收集伞,效率是人工的20倍而不损伤花芽。针对蘑菇种植架的幽闭环境,英国研发的微型机...
-
 浙江自动化智能采摘机器人解决方案
发布时间:2025.12.11
采摘机器人本质上是移动的数据工厂。每个采收动作都产生多维数据流:果实重量、尺寸、色泽空间分布、植株密度热力图。这些数据经算法解析后,能揭示肉眼难以察觉的规律——比如灌溉管道微泄漏会导致下游区域果实偏小...
-
山东草莓智能采摘机器人价格低
发布时间:2025.12.11
苹果采摘机器人是果园自动化相当有代表性的应用之一。这类机器人常搭载于自动导航平台上,在果树行间自主移动。其关键是融合了RGB-D深度相机和近红外传感器的视觉模块,能在复杂光照和枝叶遮挡条件下识别苹果的...
-
 湖北果蔬智能采摘机器人
发布时间:2025.12.11
针对小型农场多品种混栽的复杂场景,模块化通用采摘平台正在兴起。西班牙开发的AGROBOT平台采用“一基多臂”设计:通用移动底盘可搭载不同的机械臂,通过快速接口在30秒内完成切换。视觉系统采用迁移学习算...
-
吉林现代智能采摘机器人供应商
发布时间:2025.12.11
棉花采摘机器人的发展彻底改变了全球棉花产业格局。现代采棉机不再是简单的机械收割,而是集成了人工智能的移动工厂。它们使用高光谱成像区分开绽棉桃与未成熟棉铃,只采摘符合要求的棉花。关键的摘锭系统能模拟人手...
-
 上海果实智能采摘机器人处理方法
发布时间:2025.12.11
机器人采摘对苹果品质控制带来根本性变革。传统人工采摘的碰撞与堆放易导致隐性损伤,而机器人的气垫收纳仓可实现单果分格缓冲存放,并通过内置称重与缺陷扫描对每个苹果分级。更深远的影响在于对果园管理的反馈优化...
-
 上海管道视觉检测
发布时间:2025.12.10
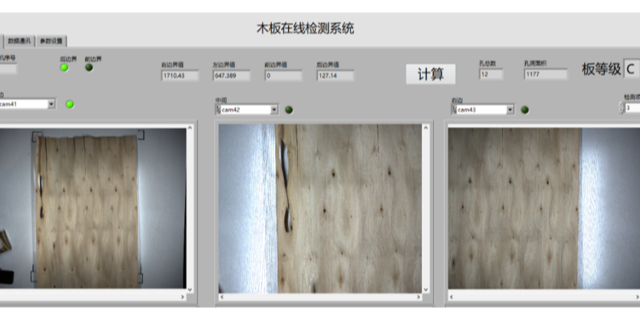
熙岳智能视觉检测系统凭借在技术研发、性能表现和服务质量等多方面的实力,成为众多企业信赖的质检伙伴。在技术研发上,熙岳智能持续投入大量资源,不断探索机器视觉与人工智能的前沿技术,自主研发的视觉检测算法、...
-
 辽宁苹果智能采摘机器人解决方案
发布时间:2025.12.10
茶叶采摘对“一芽一叶”或“一芽二叶”的标准有严苛要求,传统机械难以实现选择性采摘。中国农业科学院研发的茶芽采摘机器人通过三重识别系统解决问题:首先通过偏振滤光相机消除叶面反光干扰,再利用热成像区分新生...
-
江西自制智能采摘机器人定制价格
发布时间:2025.12.10
现代采摘机器人不*是执行终端,更是农业数据网络的关键节点。每次采摘动作都伴随着多维数据收集:果实大小、重量、色泽、糖度,乃至植株健康状况。这些数据通过5G网络实时上传至云端,与气象、土壤、灌溉数据融合...
-
 北京表面视觉检测系统
发布时间:2025.12.10
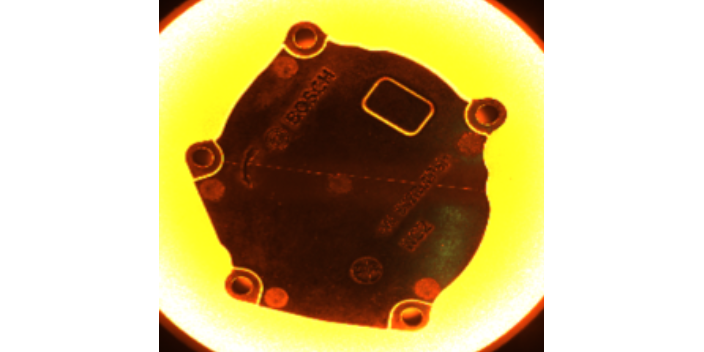
半导体行业对产品检测精度要求较高,尤其是在芯片封装环节,任何微小的误差都可能导致芯片失效。熙岳智能凭借在视觉检测领域的专业技术和丰富经验,为半导体行业定制研发了的视觉检测设备。该设备采用了超精密的光学...
-
山东桃子智能采摘机器人价格低
发布时间:2025.12.10
从环境视角看,采摘机器人是绿色**的重要推手。电动驱动实现零排放作业,精细采收减少农产品损耗(全球每年因不当采收造成的浪费高达13亿吨)。更深远的影响在于促进生态种植:机器人使高密度混栽农场的采收成为...
-
 天津水果智能采摘机器人按需定制
发布时间:2025.12.10
采摘机器人的“眼睛”是技术突破的重点。早期系统受限于光照变化和枝叶遮挡,误判率居高不下。如今,采用融合3D视觉与近红外光谱的摄像头,能穿透部分树叶层,构建果实三维点云模型。算法层面,卷积神经网络通过数...
-
自制智能采摘机器人品牌
发布时间:2025.12.10
一台孤立的采摘机器人价值有限,当其接入物联网(IoT)与农场管理系统时,便产生了倍增的效益。机器人不*是执行单元,更是强大的数据采集终端。在采摘过程中,它所记录的每一条数据——如果实的位置、尺寸、成熟...
-
广东节能智能采摘机器人解决方案
发布时间:2025.12.09
采摘机器人的能源方案体现着农业碳中和的探索。主流机型采用光伏互补系统:顶部柔性太阳能板在作业时补充电量,夜间返回充电站使用电网绿电。更创新的实验项目则在果园行间铺设感应充电导轨,实现“作业即充电”。环...