商机详情 -
福建工业机器人装配线
在实际车间生产中,轴销和孔的来料状态并非理想一致——热处理变形、定位基准面磨损、工装累积误差等因素都会导致轴孔相对位置发生波动。传统刚性机器人面对这些偏差时往往束手无策,频繁报警停机。力控装配技术的独特价值在于其“自适应搜索”能力。当轴销接近孔口时,力控系统启动螺旋式搜索策略,机器人末端在二维平面内做小幅圆周运动,同时持续监测接触力变化。一旦感知到力的下降趋势,即判断轴销已进入孔的导向倒角范围,系统立即切换为直线推进模式。整个过程完全由力觉信号驱动,无需视觉系统提供位置补偿。这种能力在轴销与孔为过盈配合的场景中尤为关键——过盈配合要求轴与孔的轴线高度对齐,否则压入过程中会产生偏载。达宽科技的力控算法针对轴销装配专门优化了搜索路径与力控刚度系数。用户会直观感受到,因来料波动导致的装配失败和停线次数明显减少,产线的连续运行时间延长,班产出更加稳定可靠。力控系统让线束装配与检测合一,节省专门检验工时。福建工业机器人装配线
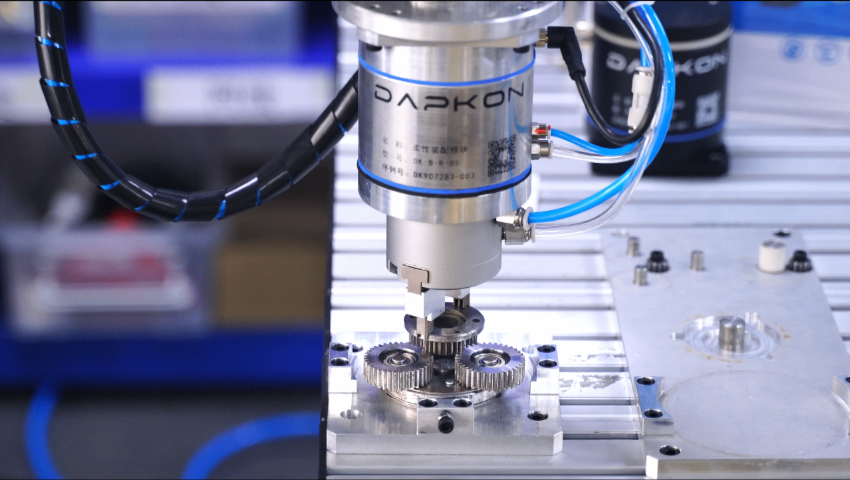
在制造业不断追求高效与精细的,机器人力控技术正逐渐成为轴孔装配领域的得力助手。传统的轴孔装配往往依赖人工操作,不*耗时费力,而且容易受到人为因素影响,导致产品一致性欠佳。机器人力控技术的出现,为这一难题提供了创新解决方案。以达宽科技的力控产品为例,其通过实时力反馈机制,让机器人在装配过程中如同拥有了 “触觉”。当进行轴孔装配时,机器人能敏锐感知到轴与孔之间的接触力变化,一旦力度出现偏差,便立即做出自适应调整。这种精细的力控操作,确保了每一次轴孔装配都能达到理想状态,减少了因力度不当造成的部件损坏风险,同时提升了装配效率,让生产流程更加流畅。广东工业机器人装配齿轮达宽科技机器人力控可与人协同作业,遇到阻力即卸力,为装配现场增添一份安全保障。
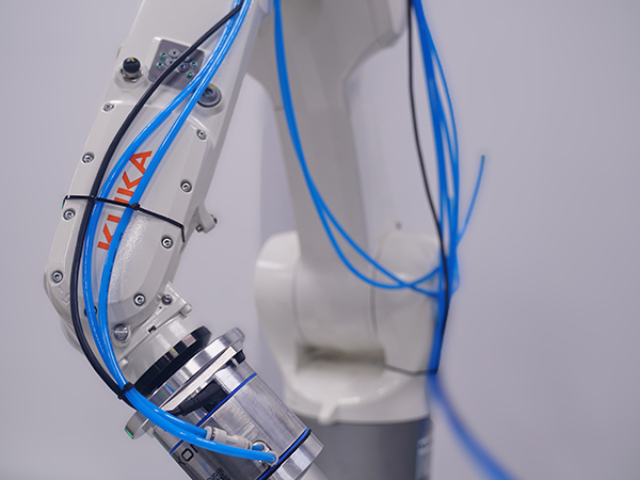
在电机齿轮整机检测与装配环节,力控技术同样发挥着不可替代的作用。达宽科技的力控系统支持力-位-时间混合控制模式,能够满足多样化的装配与检测需求。例如,在装配完成后,机器人可以以特定力度触碰部件并保持一段时间,通过监测力值与位移的变化来判断装配是否合格。这种非破坏性的检测方式,既保证了装配质量,又不会损伤产品。达宽科技通过丰富的控制策略,让机器人在装配与检测之间无缝切换,提升了产线的整体效能。企业借助这一功能,可以实现装配与质控的一体化,减少工序间的流转时间。这种高度集成的作业模式,为企业打造精益化装配产线提供了有力支持。
齿轮零件存在加工公差,同一批次的尺寸也会有细微差异,这正是力控装配的用武之地。传统定位装配要求夹具把误差压到极小范围,工装成本高、换产繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到轴径或孔径的细微变化时,通过力反馈自动修正路径,以柔顺接触完成装配,中途无需人工干预。对行星齿轮、变速箱齿轮组件等结构复杂的产品,机器人按预设顺序逐级装配,每一步的力值都处于监控之下,装配质量稳定可控。用户反馈,切换齿轮型号时只需调用对应的装配工艺配方,机器人数分钟内即可进入新任务,准备时间得到压缩。这种柔性能力让企业敢于承接多品种订单,装配线不再为频繁换产而烦恼,交付能力与客户信任同步提升,达宽科技的方案在其中发挥了重要支撑作用。达宽科技力控装配减少人工反复试装,让员工从重复劳动中解脱,转向设备看护与优化。
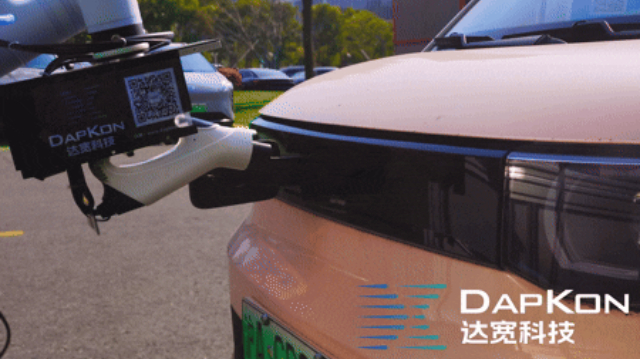
汽车制造常面临多品种、小批量的线束装配需求,传统机器人因重新编程耗时难以适应频繁换型。达宽科技的力控装配系统具备参数化快速切换能力,操作人员通过图形界面预设不同保险丝规格的力控阈值(如插接力、回撤速度),即可实现“一键换产”。在插接过程中,机器人凭借实时力反馈减少冗余动作,例如精细识别对接完成点后立即跳转下一工步,缩短单件作业周期。此外,系统简化了高密度线束的复杂走线操作,减少人工复核环节,助力企业加快产线节奏并降低对熟练工人的依**宽力控保障行星齿轮装配连贯,减少中断,推动装配流程稳步推进。湖南机器人力控装配流水线
装配工位环境复杂,力控系统可及时感知异常并停止动作,保护设备。福建工业机器人装配线
线束制造往往面临多品种、小批量的生产特点,频繁换型是传统自动化装配的效率瓶颈。传统机器人需要为每种线束重新编写轨迹程序、调整夹爪和工装,换型时间常以小时计算。力控装配技术的引入彻底改变了这一局面。由于机器人依据力觉信号自动寻找插接位置,只要夹爪能稳定抓取连接器外壳,系统无需精确对中即可启动装配循环。对于针脚数量不同、连接器外形各异的线束,力控算法中的自适应搜索功能可自动识别接口特征并调整插入策略。换型操作简化为调用对应的力控参数集,整个切换过程在数分钟内即可完成。达宽科技的力控系统提供了直观的参数化设定界面,操作员可通过选择线束型号自动载入预设的力控阈值、搜索范围和速度曲线。用户在安排生产计划时不再需要凑足大批量才开机,可真正实现按需生产。福建工业机器人装配线