商机详情 -
浙江柔性力控装配线
数据是产线持续改善的原料,机器人力控让轴销压装过程可记录、可分析。达宽科技的力控系统在每次装配中实时留存力值曲线、压入行程、作业时长与判定结果等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘压装过程,出现配合松动等问题时快速锁定原因,排查时间随之缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与压入速度,让装配表现逐步向好。系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。每一根销轴都有专属的作业档案,问题追溯到件、责任定位到工位,管理颗粒度更细。对向整车厂、主机厂供货的零部件企业来说,客户审核时出示完整的装配数据记录,信任度自然提升,质量管理正从被动抽检转向主动预防,轴销装配的口碑随之增强。力控系统留存齿轮装配数据,质量追溯档案完整清晰。浙江柔性力控装配线
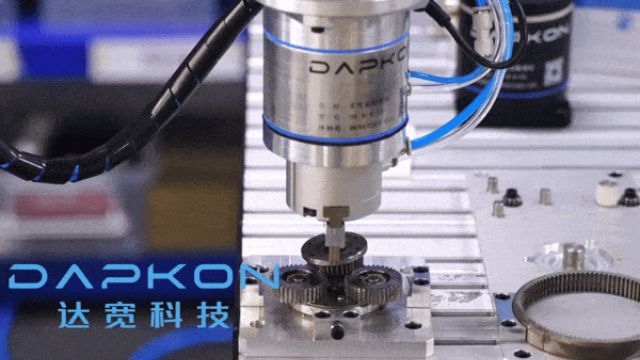
齿轮装配过程中,产品一致性是衡量生产质量的重要因素。达宽科技的机器人力控装配技术通过力位混合控制功能,为企业提供了可靠的工艺保障。传统装配方式常因操作人员经验差异或设备刚性不足,导致齿轮装配质量不稳定。而达宽科技的力控装配系统利用高精度传感器,实时监测力与位置数据,能够动态调整机器人动作,确保每个齿轮在一致的力学条件下完成装配。这种技术优势使齿轮与轴孔的啮合更加可控,减少了因公差或夹具误差导致的装配偏差。达宽科技的力控装配模块支持多种复杂工况,例如不同齿轮类型或材质的组合,能够通过自适应调节保持装配稳定性。企业在采用达宽科技的力控装配方案时,可以有效降低因质量不一致导致的废品率,从而节约生产成本。此外,该系统提供的数据记录功能支持生产过程的可追溯性,便于企业进行质量管理和工艺改进。无论在小批量生产还是大规模流水线作业中,达宽科技的机器人力控装配都能为企业提供稳定可靠的支持,帮助满足市场对高质量齿轮产品的需求。西藏智能装配齿轮力控装配使线束装配数据有迹可循,达宽系统助力生产管理水平提升。
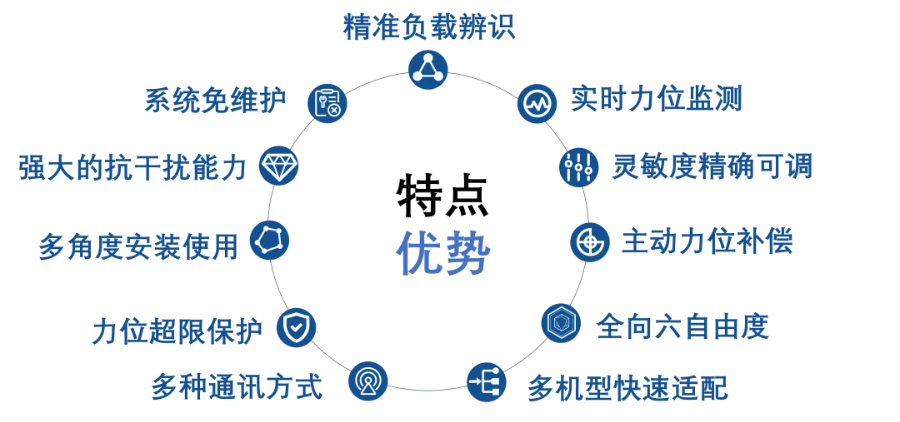
在现代工业生产中,轴孔装配是一项关键的工艺流程,其装配质量直接关乎产品的性能与使用寿命。机器人力控轴孔装配,借助高精度的力觉传感器与智能控制算法,能够在装配过程中实时感知力的变化,从而实现对装配力的精确控制。相较于传统的装配方式,力控装配能够有效避免因力过大而导致的零件损伤,同时减少因力不足而造成的装配不牢问题,提升了装配的成功率与稳定性。这种精细的力控能力,使得机器人在进行轴孔装配时,能够如同拥有“触觉”的工匠一般,细腻而精细地完成每一个装配动作,确保每一个产品都能达到一致的高质量标准。不仅如此,力控装配系统还可以根据不同的装配任务和产品特性,灵活调整装配参数,实现对各种复杂装配场景的高效应对,为企业的生产制造提供了更为灵活和多样化的解决方案。
在现代制造业中,齿轮装配作为一项关键工艺,对生产效率和设产品性能有重要影响。达宽科技的机器人力控装配技术通过智能化的力控系统,为齿轮装配提供了高效、灵活的解决方案。该技术通过实时监测机器人施加的力和位置,确保齿轮在复杂装配场景中的稳定安装。相比传统手工或刚性自动化方式,达宽科技的力控装配系统能够适应零部件的微小偏差,例如尺寸公差或齿形差异,从而减少因误差导致的装配失败。机器人力控装配通过动态调整力的大小和方向,使齿轮啮合过程更加顺畅,降低了因过度施力或位置偏差导致的零件损伤和返工风险。这种技术特别适用于高精度要求的场景,如机械传动系统、汽车变速箱等领域。达宽科技的力控装配系统能够灵活应对不同角度和方向的齿轮装配需求,为企业提供稳定高效的生产支持。通过减少人工干预,机器人力控装配缩短了生产周期,优化了资源利用效率。达宽科技致力于通过力控装配技术,为制造业提供适应性更强的自动化方案,助力企业在竞争激烈的市场中保持生产优势。达宽科技的力控系统为线束插接提供柔顺调节,减少hard件损伤风险。
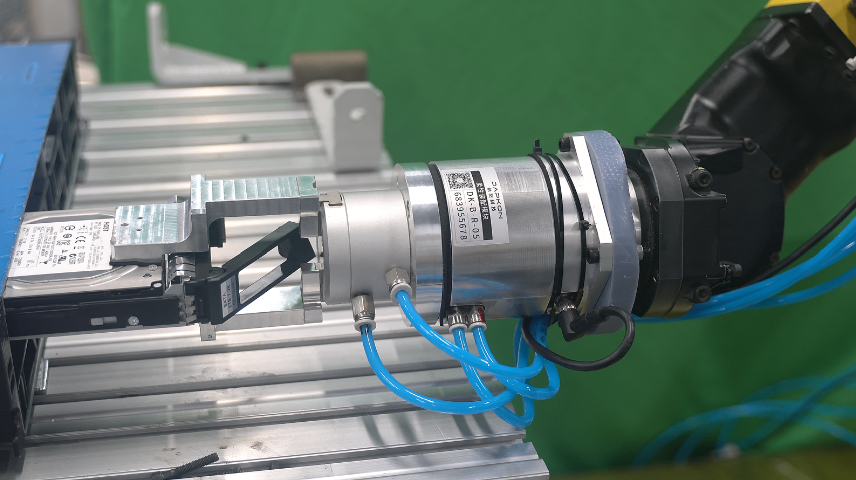
时间效率直接影响企业的市场响应速度。达宽科技力控装配电机齿轮在缩短生产准备周期方面具有突出优势。传统齿轮装配程序需要技术人员进行大量点位示教和反复测试,而力控系统能够根据力反馈自动适应齿轮的位置偏差和配合阻力。在新产品导入或产线切换时,技术人员只需设定目标力值和装配路径,系统即可自主完成齿轮装配任务的适配。达宽科技力控装配电机齿轮支持多种工业通信协议,可与现有生产系统快速对接,减少集成过程中的技术障碍。从方案设计到正式投产,整个齿轮装配准备周期得到合理压缩,企业能够将更多资源投入到产品研发和市场拓展中,形成良性的业务发展循环。达宽科技力控装配,依据不同电机齿轮规格,迅速调整,加快装配,让流程更高效。北京工业机器人装配接头
达宽力控使汽车线束装配衔接紧密,减少等待,提升整体作业效率。浙江柔性力控装配线
在齿轮制造的后道工序中,装配环节长期依赖熟练技师的触觉经验。然而,当我们将视角转向机器人力控技术时,会发现它正以物理交互的智能化,重新定义“装配”这一动作。不同于传统位置控制机器的“盲走”,力控技术赋予机器人末端执行器以“触觉神经”。在齿轮轴孔压装场景下,机器人能实时感知接触面的微小应力波动,并自主调节进给速度与姿态角。这种能力使齿轮齿面在初次接触时即形成自然的导引路径,避免硬性挤压造成的毛刺翻边。对于多级齿轮组装配,力控系统可逐级识别各段压装行程中的阻尼特征,自动区分“弹性变形”与“过盈配合”阶段。用户在实际操作中,无需反复示教点位,只需设定力控阈值,机器人即可在齿轮螺旋角偏差范围内寻找契合位置。达宽科技提供的力控解决方案,已将这种底层交互逻辑封装为标准化工艺包,让装配过程从“编程驱动”转向“力觉驱动”,大幅降低了对操作者经验的依赖,使新员工也能在短时间内完成高一致性齿轮装配任务。浙江柔性力控装配线