商机详情 -
甘肃柔性力控装配零部件
装配一致性是电机齿轮产品质量的基石,配合状态好坏直接关系传动平稳与噪声表现。达宽科技的力控系统以统一力值标准执行每一次装配,机器人不受疲劳、情绪等人为因素干扰,每组齿轮的装配状态保持均衡,批次间差异缩小。用户在整机测试环节发现,经机器人力控装配的减速电机运转顺畅、异响减少,客户端反馈改善,订单续签更加顺利。系统还可设定力值与行程的双重判定窗口,装配结果超出范围时自动标记剔除,不让隐患件流入后道工序,质量管理从抽检把关前移到产线端。压装完成的同时,合格信息同步写入记录,装配与质检合二为一,节省了专门的检验工时。对家电、电动工具等大批量行业,这种可量化、可追溯的装配方式让企业面对客户审核更有底气。应用达宽科技力控装配,电机齿轮装配安全性更高。超限报警功能避免设备损坏与安全事故,保障生产顺利进行。甘肃柔性力控装配零部件
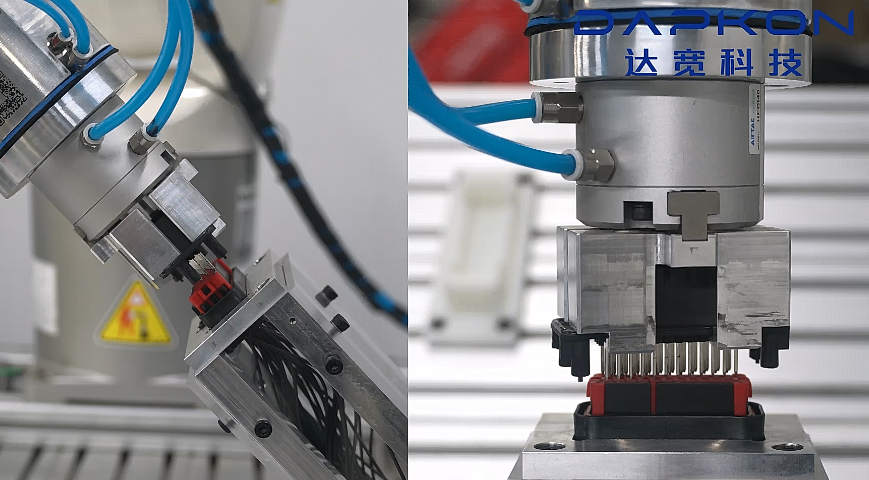
线束制造往往面临多品种、小批量的生产特点,频繁换型是传统自动化装配的效率瓶颈。传统机器人需要为每种线束重新编写轨迹程序、调整夹爪和工装,换型时间常以小时计算。力控装配技术的引入彻底改变了这一局面。由于机器人依据力觉信号自动寻找插接位置,只要夹爪能稳定抓取连接器外壳,系统无需精确对中即可启动装配循环。对于针脚数量不同、连接器外形各异的线束,力控算法中的自适应搜索功能可自动识别接口特征并调整插入策略。换型操作简化为调用对应的力控参数集,整个切换过程在数分钟内即可完成。达宽科技的力控系统提供了直观的参数化设定界面,操作员可通过选择线束型号自动载入预设的力控阈值、搜索范围和速度曲线。用户在安排生产计划时不再需要凑足大批量才开机,可真正实现按需生产。黑龙江机器人柔性装配流水线力控装配实现便捷管理,达宽力控系统界面直观,参数设定轻松,操作便捷。
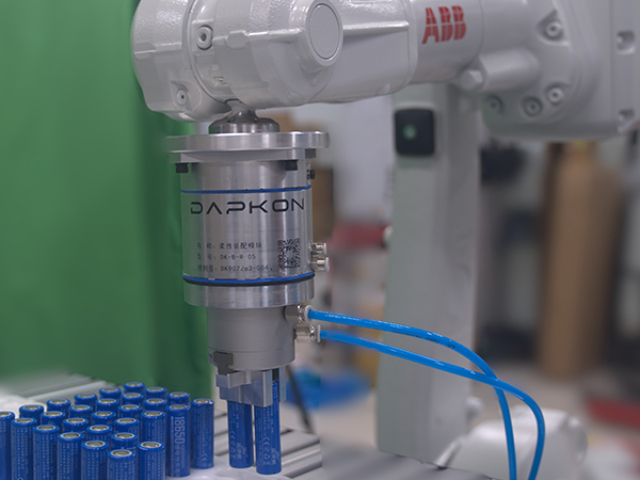
时间效率直接影响企业的市场响应速度。达宽科技力控装配电机齿轮在缩短生产准备周期方面具有突出优势。传统齿轮装配程序需要技术人员进行大量点位示教和反复测试,而力控系统能够根据力反馈自动适应齿轮的位置偏差和配合阻力。在新产品导入或产线切换时,技术人员只需设定目标力值和装配路径,系统即可自主完成齿轮装配任务的适配。达宽科技力控装配电机齿轮支持多种工业通信协议,可与现有生产系统快速对接,减少集成过程中的技术障碍。从方案设计到正式投产,整个齿轮装配准备周期得到合理压缩,企业能够将更多资源投入到产品研发和市场拓展中,形成良性的业务发展循环。
在汽车线束保险丝装配中,传统自动化设备因缺乏力觉感知,易导致插接偏移或接口损伤。达宽科技的力控装配方案通过高精度六维力传感器实时捕捉接触力数据,动态调整机器人末端姿态。当保险丝与接口存在微小位置偏差时,系统能自动补偿角度并优化插入轨迹,确保插接到位且无过盈损伤。这种自适应能力降低了人工调试需求,尤其适用于多型号线束的混线生产场景。达宽科技的力控技术还内置动态保护机制,如遇阻力异常立即触发柔性回撤,避免硬性碰撞造成的部件变形,从源头提升产品合格率。达宽力控助力汽车线束装配连贯性,减少中断,保障装配流程顺畅。
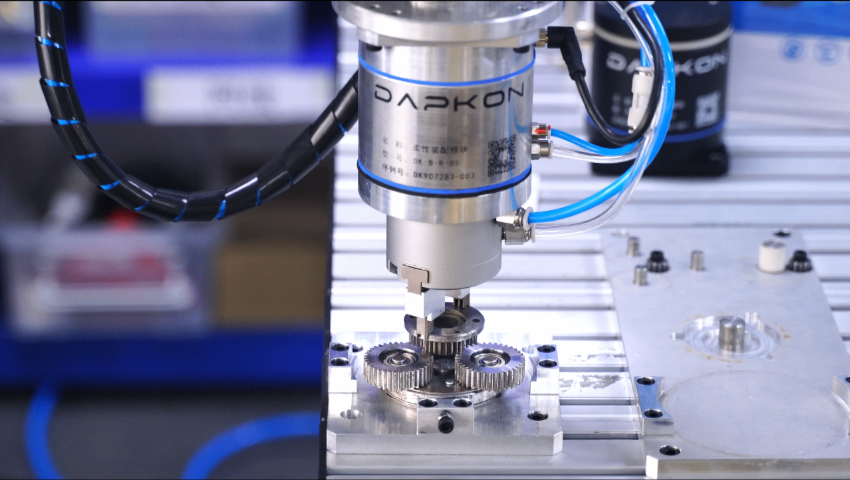
电机齿轮与轴径都存在加工公差,同一批次的尺寸也会有细微差异,这正是力控装配的用武之地。传统定位装配要求工装把误差压到极小范围,治具成本高、换型繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到孔位少量偏移或齿轮内径细微变化时,通过力反馈自动修正压入路径,以柔顺接触完成装配,中途无需人工干预。对于多级齿轮按顺序装入减速箱体的场景,机器人按预设顺序逐级装配,每一步的力值都处于监控之下,装配质量稳定可控。这种柔顺压装的方式,也降低了对来料一致性的苛刻要求,供应链协作更加从容。用户反馈,更换齿轮规格时只需调用对应的装配工艺配方,机器人在短时间内即可切换任务,装配线承接多品种订单的底气更足。力控装配降低人力成本,达宽力控使工人操作线束装配更轻松且高效。贵州机器人力控装配流水线
达宽科技力控装配方案,凭借先进力控技术,实现高效、高质装配,推动企业发展。甘肃柔性力控装配零部件
在快节奏的汽车生产线中,装配效率直接影响整体生产效能。达宽科技的机器人力控装配系统通过动态力反馈调节机制提升作业流畅度。当线束接头接近装配位置时,系统自动减速并依据实时接触力反馈微调机械臂姿态,避免硬性碰撞导致的返工。这种自主适应能力让机器人能够应对不同批次工件的细微差异,无需频繁停机调试程序,使生产流程更加连贯紧凑。面对汽车制造业多车型柔性生产的需求,达宽力控装配系统展现出强大的适应性。系统搭载的智能工艺库功能支持一键调用预设参数,操作人员无需反复调试即可快速适配不同线束类型。这种技术大幅简化了传统复杂的装配流程,让产线换型时间缩短,使人力资源配置更加合理高效。操作人员通过图形化交互界面实时监控力位曲线变化,形成“人机协同”的工作闭环,既降低了劳动强度,又减少了对熟练工人的依赖甘肃柔性力控装配零部件