商机详情 -
中国香港工业机器人装配流水线
线束制造往往面临多品种、小批量的生产特点,频繁换型是传统自动化装配的效率瓶颈。传统机器人需要为每种线束重新编写轨迹程序、调整夹爪和工装,换型时间常以小时计算。力控装配技术的引入彻底改变了这一局面。由于机器人依据力觉信号自动寻找插接位置,只要夹爪能稳定抓取连接器外壳,系统无需精确对中即可启动装配循环。对于针脚数量不同、连接器外形各异的线束,力控算法中的自适应搜索功能可自动识别接口特征并调整插入策略。换型操作简化为调用对应的力控参数集,整个切换过程在数分钟内即可完成。达宽科技的力控系统提供了直观的参数化设定界面,操作员可通过选择线束型号自动载入预设的力控阈值、搜索范围和速度曲线。用户在安排生产计划时不再需要凑足大批量才开机,可真正实现按需生产。力控装配提升可追溯性,达宽系统记录装配数据,便于后续管理与改进优化。中国香港工业机器人装配流水线
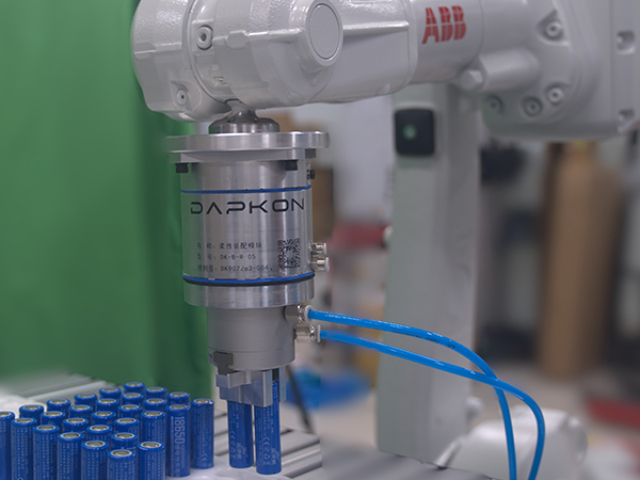
产品一致性是齿轮制造企业的关键诉求之一。达宽科技力控装配电机齿轮通过先进的力觉控制算法,在齿轮装配过程中持续保持稳定的施力水平。当机器人执行齿轮压装任务时,系统会在极短时间内完成力的检测与响应,及时修正因工件公差或位置偏差带来的装配差异。在批量齿轮装配生产中,这种稳定的力控能力意味着每一组齿轮都能获得相近的装配品质,有效降低产品离散度。达宽科技的力控装配电机齿轮让机器人不再是简单的重复执行者,而是具备感知与判断能力的智能装配伙伴。企业通过引入该技术,能够在齿轮装配环节建立起更加可靠的质量管控体系,让出厂的每一台齿轮箱都具备稳定的传动性能,赢得客户的长期信赖。宁夏机器人智能装配解决方案力控装配让复杂线束装配有序,达宽力控助力机器人实现准确装配。
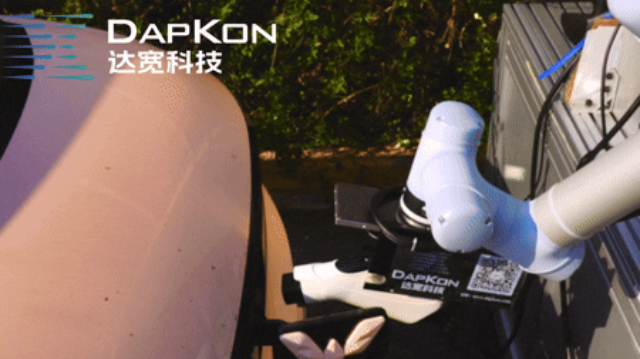
安全是电机齿轮装配无法回避的话题。齿轮边缘锐利、齿尖细小,人工拿取与压装时存在划伤、夹手等风险;批量装配的重复动作,也给员工带来累积负担。达宽科技把这类有一定风险的装配交给机器人完成,人员退到安全区域负责上下料与状态监视,作业强度与风险同步下降。力控系统的碰撞检测功能让机器人在装配移动中保持警觉,感知到异常阻力便立即减速停机,遇到治具错位、异物混入等情况自动暂停并报警,把隐患拦截在发生之前。在人员需要靠近的装配环节,机器人的柔顺特性发挥作用,意外接触时主动退让,为现场人员提供近场保护。用户反馈,机器人参与装配后,车间的安全事件记录持续减少,员工在有序环境中作业更安心,企业推进装配自动化的信心也更足。
销与孔的配合关系多样,过盈配合需要稳定的压入力,间隙配合则讲究到位深度的统一,来料公差更让每个批次的装配表现不尽相同。传统定位装配要求工装把误差压到很小的范围,治具成本高、换型繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到孔位少量偏移或销径细微差异时,通过力反馈修正压入路径,以柔顺接触完成装配,中途无需人员干预。对于一根销轴贯穿多个零件的复合装配场景,机器人按预设顺序逐级施压,每一步的力值都处于监控之下,装配状态稳定可控。这种柔顺压装的方式,也降低了对来料一致性的苛刻要求,供应链协作更加从容。用户反馈,更换销轴规格时只需调用对应的工艺配方,机器人在短时间内即可切换任务,装配线承接多品种订单的底气更足,达宽科技的方案在其中提供了扎实支撑。达宽力控系统维持生产稳定,机器人稳定作业,确保齿轮装配流程顺畅进行。
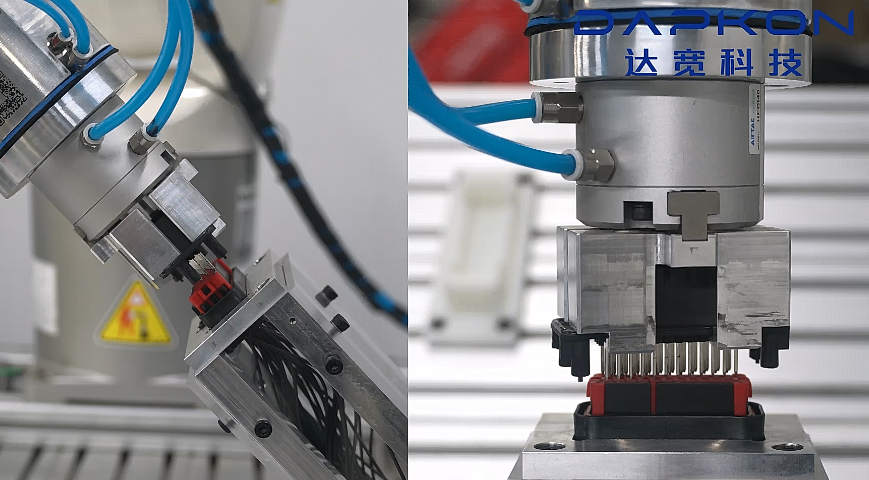
在齿轮制造的后道工序中,装配环节长期依赖熟练技师的触觉经验。然而,当我们将视角转向机器人力控技术时,会发现它正以物理交互的智能化,重新定义“装配”这一动作。不同于传统位置控制机器的“盲走”,力控技术赋予机器人末端执行器以“触觉神经”。在齿轮轴孔压装场景下,机器人能实时感知接触面的微小应力波动,并自主调节进给速度与姿态角。这种能力使齿轮齿面在初次接触时即形成自然的导引路径,避免硬性挤压造成的毛刺翻边。对于多级齿轮组装配,力控系统可逐级识别各段压装行程中的阻尼特征,自动区分“弹性变形”与“过盈配合”阶段。用户在实际操作中,无需反复示教点位,只需设定力控阈值,机器人即可在齿轮螺旋角偏差范围内寻找契合位置。达宽科技提供的力控解决方案,已将这种底层交互逻辑封装为标准化工艺包,让装配过程从“编程驱动”转向“力觉驱动”,大幅降低了对操作者经验的依赖,使新员工也能在短时间内完成高一致性齿轮装配任务。达宽科技力控装配,依据不同电机齿轮规格,迅速调整,加快装配,让流程更高效。中国澳门智能装配零部件
达宽科技机器人力控装配方案,力控装配技术实时监测装配力,自动调整装配动作,确保电机齿轮精确啮合。中国香港工业机器人装配流水线
安全性是工业生产中不可忽视的重要环节,达宽科技的力控装配方案在这方面同样表现出色。在轴孔、线束、齿轮等装配过程中,若机器人操作力度过大,可能导致零件变形或设备损坏,甚至可能对周边操作人员造成潜在风险。力控装配能够实时监测并限制装配力度,当检测到超出安全范围的力反馈时,会立即触发回避或停止指令,避免意外发生。这种主动防护机制,不*保护了生产设备和零件的完好,也为车间操作人员营造了更安全的工作环境,让生产过程更加安心可靠。中国香港工业机器人装配流水线