商机详情 -
云南装配机器人
数据是产线持续改善的原料,机器人力控让轴销压装过程可记录、可分析。达宽科技的力控系统在每次装配中实时留存力值曲线、压入行程、作业时长与判定结果等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘压装过程,出现配合松动等问题时快速锁定原因,排查时间随之缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与压入速度,让装配表现逐步向好。系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。每一根销轴都有专属的作业档案,问题追溯到件、责任定位到工位,管理颗粒度更细。对向整车厂、主机厂供货的零部件企业来说,客户审核时出示完整的装配数据记录,信任度自然提升,质量管理正从被动抽检转向主动预防,轴销装配的口碑随之增强。达宽科技力控装配,迅速适配不同线束型号,加快装配进程,节省大量时间。云南装配机器人
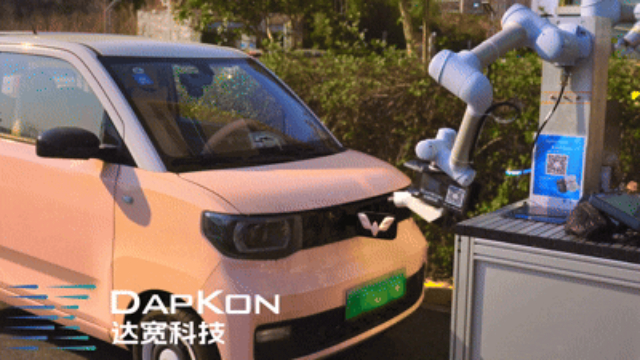
装配数据是产线持续改善的原料,机器人力控让齿轮装配过程可记录、可分析。达宽科技的力控系统在每次装配中实时留存力值曲线、作业时长、参数设置等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘装配过程,出现问题时快速锁定原因,排查时间缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与推进速度,让装配表现逐步向好。系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。对向整机厂供货的零部件企业来说,客户审核时出示完整的装配数据记录,信任度自然提升。用户表示,过去装配质量靠抽检把关,如今机器人留下每件产品的作业档案,质量管理从被动把关转向主动预防,齿轮装配的口碑随之向好,达宽科技的力控技术在其中提供了可靠支撑。甘肃机器人自动化装配电机达宽科技力控装配实时调节机器人速度与角度,避免线束硬性碰撞损伤。
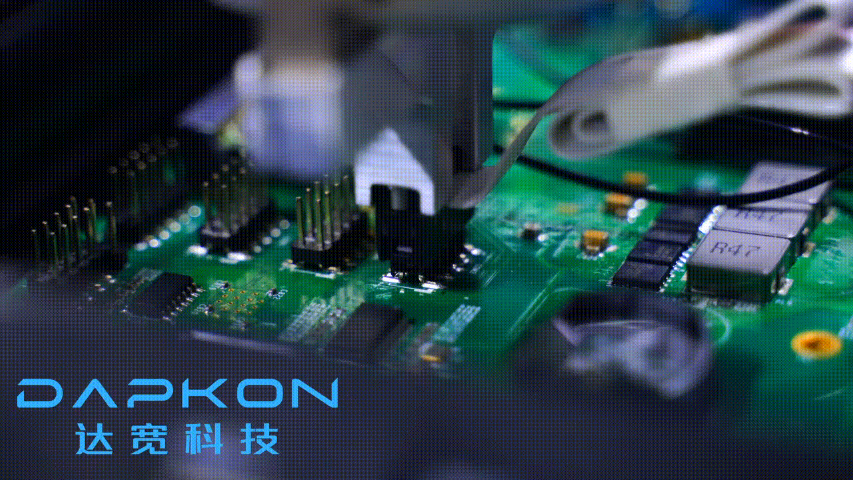
从服务器电源线束到汽车高压连接组件,从充电设备线缆到家电内部配线,机器人力控装配的应用边界持续拓宽。达宽科技将力觉感知、动态补偿与智能算法融合,让机器人在插接、锁扣固定、装配检测等环节的表现不断精进,方案已在多个工业场景稳定运行。随着装配数据的积累与算法演进,机器人的自适应能力会越来越强,装配策略更贴合实际工况,后期调试投入持续下降。达宽科技愿与制造企业携手,把力控装配的价值带到更多产线,帮助用户节省时间、稳定品质、守护安全,让线束装配这道传统工序焕发新的活力。正在评估改造方案的企业,不妨从单个装配工位试点起步,用实际成效检验方案价值,再逐步推开,稳步走向智能制造的彼岸。
齿轮零件存在加工公差,同一批次的尺寸也会有细微差异,这正是力控装配的用武之地。传统定位装配要求夹具把误差压到极小范围,工装成本高、换产繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到轴径或孔径的细微变化时,通过力反馈自动修正路径,以柔顺接触完成装配,中途无需人工干预。对行星齿轮、变速箱齿轮组件等结构复杂的产品,机器人按预设顺序逐级装配,每一步的力值都处于监控之下,装配质量稳定可控。用户反馈,切换齿轮型号时只需调用对应的装配工艺配方,机器人数分钟内即可进入新任务,准备时间得到压缩。这种柔性能力让企业敢于承接多品种订单,装配线不再为频繁换产而烦恼,交付能力与客户信任同步提升,达宽科技的方案在其中发挥了重要支撑作用。力控装配降低线束装配难度,工人经简单培训,就能实现机器人作业。
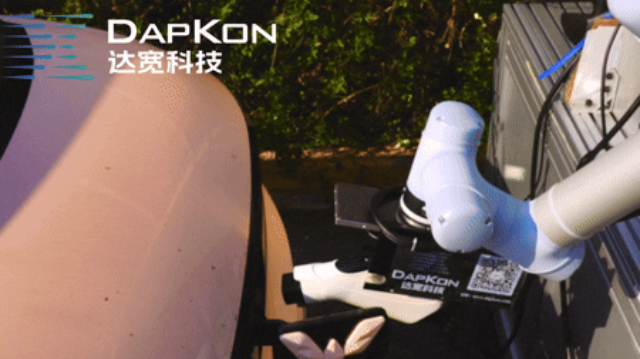
从用户体验角度出发,机器人力控技术大幅简化了装配自动化系统的部署和调试流程。达宽科技充分理解制造业客户在产线改造中的实际需求,其装配自动化解决方案设计注重易用性和灵活性。传统装配机器人编程需要专业人员花费大量时间进行点位示教和参数调整,而配备机器人力控功能后,机器人能够通过触觉感知自动适应工件位置,大幅降低编程难度。达宽科技的装配产品支持快速换型,当装配任务切换时,操作人员无需重新标定复杂轨迹,只需调整力控参数即可投入新产品的旋紧作业。这种便捷的操作体验使机器人力控技术能够被更全方面的企业所接受,即使是自动化基础薄弱的中小企业也能快速上手。机器人力控的人性化设计让技术人员能够将更多精力投入到装配工艺优化而非设备调试中,提升了整体工作效率和满意度。达宽力控确保电机齿轮装配连贯,减少中断,推动装配流程稳步前行。内蒙古自动化装配流水线
达宽力控系统维持生产稳定性,机器人持续稳定作业,保障线束装配流程顺畅。云南装配机器人
在齿轮制造的后道工序中,装配环节长期依赖熟练技师的触觉经验。然而,当我们将视角转向机器人力控技术时,会发现它正以物理交互的智能化,重新定义“装配”这一动作。不同于传统位置控制机器的“盲走”,力控技术赋予机器人末端执行器以“触觉神经”。在齿轮轴孔压装场景下,机器人能实时感知接触面的微小应力波动,并自主调节进给速度与姿态角。这种能力使齿轮齿面在初次接触时即形成自然的导引路径,避免硬性挤压造成的毛刺翻边。对于多级齿轮组装配,力控系统可逐级识别各段压装行程中的阻尼特征,自动区分“弹性变形”与“过盈配合”阶段。用户在实际操作中,无需反复示教点位,只需设定力控阈值,机器人即可在齿轮螺旋角偏差范围内寻找契合位置。达宽科技提供的力控解决方案,已将这种底层交互逻辑封装为标准化工艺包,让装配过程从“编程驱动”转向“力觉驱动”,大幅降低了对操作者经验的依赖,使新员工也能在短时间内完成高一致性齿轮装配任务。云南装配机器人