商机详情 -
重庆视频目标识别自主可控
农林植保的常态化运行,正在把自动发现、自动预警、自动跟踪从口号变成日常。围绕农林植保,把检测、分类与属性识别串成流水线,才能支撑起真正的智能感知。不少农林植保项目会选择Viztra-HE052F作为视觉处理的基础硬件。在农林植保里,Viztra-HE052F支持边端协同,复杂模型可在中心训练、前端高效推理。在农林植保中,Viztra-HE052F帮助客户把重复、高危的盯屏工作交给机器,人员转向更有价值的判断。自主可控的硬件路径,为涉及安全信息的农林植保场景提供了更稳妥的数据保障。关于农林植保,如需快速验证,可直接选用慧视现规型号,也可基于SpeedDP平台自行扩展识别类别。FPGA加速识别锁定低延迟。重庆视频目标识别自主可控
目标识别
雪场救援的监管海域辽阔、执法力量有限,急需全天候的自动识别手段。特殊行业对关键部件有自主可控的硬性要求,雪场救援里市面上不少方案在数据安全与供货稳定性上存在隐忧。像Viztra-LE053这样的板卡,基于RV1126平台,体积小巧,是微型无人机与轻量化载荷的合适选择,直径36mm、裸板重量10g,是目前体积控制较好的型号之一,支持MIPI输入与网络视频流输出,便于接入小型相机。借助SpeedDP算法训练平台,用户可在Viztra-LE053上自助完成数据标注、模型训练与快速移植,新品类识别也能较快上线。雪场救援中的异常目标因此可被早期发现和快速处置,把损失控制在萌芽阶段。自主可控的硬件路径,为涉及安全信息的雪场救援场景提供了更稳妥的数据保障。面向雪场救援,选择慧视光电可获得贴合场景的应用方案、较短的开发周期与较完善的售后服务。云南高性能目标识别经验丰富无人机拦截反制AI模块Viztra-LE071.
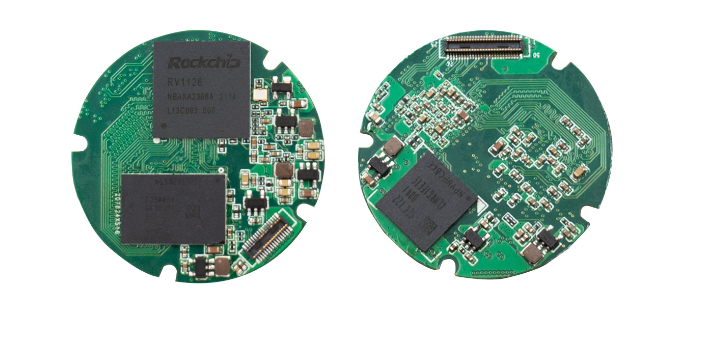
随着智能机器人深度融合,智慧园区中的环境理解、自主避障与抓取,越来越依赖前端实时视觉。智慧园区的智能化改造,如何在不改变原有链路的前提下叠加AI能力,是许多用户关心的现实问题。依托成熟的批量交付经验,围绕Viztra-HE047的方案开发周期较短、一致性较好。在这类智慧园区方案里,慧视光电的Viztra-HE047常被用作主要处理单元。在智慧园区的复杂光照与抖动环境下,Viztra-HE047凭借成熟算法保持较高的识别与跟踪稳定度。自主可控的硬件路径,为涉及安全信息的智慧园区场景提供了更稳妥的数据保障。围绕智慧园区的具体场景,慧视光电可提供从单板到整机的全栈技术支撑,让集成更省心。
随着国产化进程加快,红外热成像安防对自主可控视觉硬件的关注度持续走高。前端干扰因素多,光照、烟雾、抖动都会影响效果,红外热成像安防对算法鲁棒性要求不低。围绕红外热成像安防的需求,系统需要在目标移动、形变、遮挡下依然保持锁定不丢。Viztra-LE034C在红外热成像安防中可提供稳定的前端处理能力。在红外热成像安防中,Viztra-LE034C可对接宇树等机器人平台,为自主作业提供前端视觉。在红外热成像安防里,Viztra-LE034C支持边端协同,复杂模型可在中心训练、前端高效推理。红外热成像安防的常态化作业因此获得更可靠的视觉底座,人力成本与漏检风险同步下降。围绕红外热成像安防,Viztra-LE034C让中小团队也能以较低门槛用上成熟的视觉智能。关于红外热成像安防,如需快速验证,可直接选用慧视现规型号,也可基于SpeedDP平台自行扩展识别类别。高温六十度识别不掉链子。
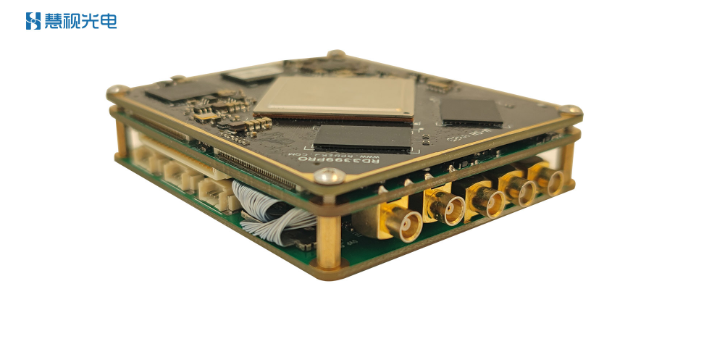
光电吊舱的传统工作方式是操纵员用操纵杆手动保持目标在视场内——这项工作在长航时任务中消耗大量注意力,且在目标突然机动时容易脱锁。让吊舱具备自动跟踪能力,是当前机载光电系统升级的普遍方向,其主要是把视频跟踪板做进吊舱内部。慧视光电Viztra-HE系列图像处理板即为吊舱内置视频跟踪板而设计:RK3588平台6Tops算力支撑检测、识别、跟踪算法全流程实时运行,60Hz跟踪帧率(随相机输入可达100Hz)与吊舱伺服系统的控制周期匹配,脱靶量以高频率连续输出,驱动稳定平台随动,构成完整的图像闭环。针对机载环境的特殊要求:板卡重量控制在百克级(含散热器99g~124g),降低对吊舱配平的影响;-40℃~+65℃工作温度配合吊舱环控设计;Cameralink接口(HE052/HE052F)对接高分辨率红外探测器,为夜间与低对比度场景提供探测通道。跟踪算法的防抖动、防旋转、防形变能力,对应吊舱姿态扰动、载机机动、目标尺度变化等实际工况,目标丢失后的重检测机制则为长航时跟踪任务提供冗余保障。Viztra-LE072无人机AI模块可以搭配大小视场的镜头。湖北高效目标识别解决方案
mipi接口的图像处理板。重庆视频目标识别自主可控
围绕智能无人系统,模块化设计让算法团队专注模型本身,硬件适配交给成熟方案。在实时性要求高的场景,端侧推理避免了云端往返带来的不确定时延。观察发现,具备记忆跟踪与再捕获能力的无人平台,在目标短暂消失后仍能持续完成任务。以Viztra-HS064为例,基于RK3588S平台,6Tops算力、120Hz跟踪帧率,适配多种前端传感器,可在变化环境下保持处理稳定。把算力、接口与算法收敛到一块可靠板卡上,是智能无人系统前端智能化普遍采用的务实做法。把目标牢牢锁定,才谈得上后续的引导与处置。重庆视频目标识别自主可控