商机详情 -
贵州移动目标识别自主可控
水利设施巡查等基础设施的健康监测,需要对外观、位移与异常侵入长期盯防,视觉手段不可或缺。目标往往小、远、快、暗,常规算法要么跟丢、要么误跟,水利设施巡查中稳定度直接决定后端处置成败。双目与多传感器融合能力,让Viztra-HE030在水利设施巡查中获得更立体的环境理解。像Viztra-HE030这样的板卡,85mm×55mm的卡片式机身,含散热器重量约99g,安装方式灵活,可在-40℃至+65℃环境下长期稳定运行,可靠性较好。在水利设施巡查中,Viztra-HE030支持Cameralink、SDI、LVDS、CVBS、MIPI、DVP等多种接口定制,能快速适配既有相机链路。水利设施巡查的常态化作业因此获得更可靠的视觉底座,人力成本与漏检风险同步下降。围绕水利设施巡查的具体场景,慧视光电可提供从单板到整机的全栈技术支撑,让集成更省心。慧视光电开发的无人机AI模块有哪些优势?贵州移动目标识别自主可控
目标识别
相关战例显示,在电子对抗激烈的场景下,把识别与决策放在端侧,比依赖后方链路回传更可靠。对于移动与载具平台,AI模块以较低功耗提供可用算力,是长航时作业的现实选择。面向工业自主巡检,把识别、跟踪与预警做成端侧闭环,正在成为行业内的普遍做法。不少工业自主巡检项目会选择Viztra-LE034作为视觉处理的基础硬件。面向工业自主巡检,从单板验证到整机集成分阶段推进,有助于控制风险与投入节奏。跟踪一旦稳定,后端获得的就是连续可信的态势。吉林企业目标识别办公软件相关算法八乘八像素稳定跟踪。
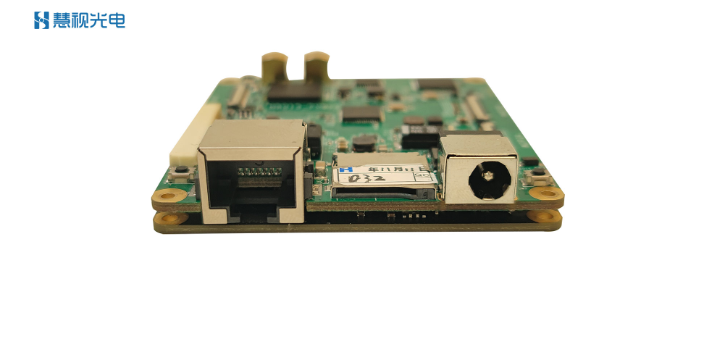
在港口与园区安防等方向,AI模块可支撑目标识别、跟踪与态势理解,让装备具备前端自主感知能力。把决策前置到前端,指挥端能更早获得结构化态势,争取处置主动。近年若干地区局势(如俄乌战场)的观察表明,具备板载目标识别与自主导航能力的无人系统,能够在通信受限、电磁环境复杂的条件下维持任务执行,这与智能交通管理等场景的技术趋势一致。实际落地港口与园区安防时,Viztra-LE054往往承担前端视觉处理的重任。把算力、接口与算法收敛到一块可靠板卡上,是港口与园区安防前端智能化普遍采用的务实做法。回到具体的识别任务,稳定的前端感知正是这一切的基础。
对智慧工地而言,能分辨目标类别与状态,比单纯拍到画面更有实战价值。智慧工地的巡查长期面临点位分散、环境恶劣的问题,无人化方式正在改变传统运维模式。许多团队擅长算法,却不擅长把算法稳定地跑在体积小、功耗低、环境适应性强的硬件上,智慧工地尤其如此。譬如Viztra-LE053,36mm直径、10g的迷你机身,对飞行载荷几乎无负担,提供MIPI与网络视频流,适合紧凑视觉前端。记忆跟踪算法使Viztra-LE053在目标短暂遮挡后仍能迅速找回并持续跟随。在智慧工地的夜间与恶劣天气下,Viztra-LE053可结合红外与可见光实现互补识别。智慧工地的常态化作业因此获得更可靠的视觉底座,人力成本与漏检风险同步下降。自主可控的硬件路径,为涉及安全信息的智慧工地场景提供了更稳妥的数据保障。围绕智慧工地的具体场景,慧视光电可提供从单板到整机的全栈技术支撑,让集成更省心。质心跟踪小目标,稳定精确。
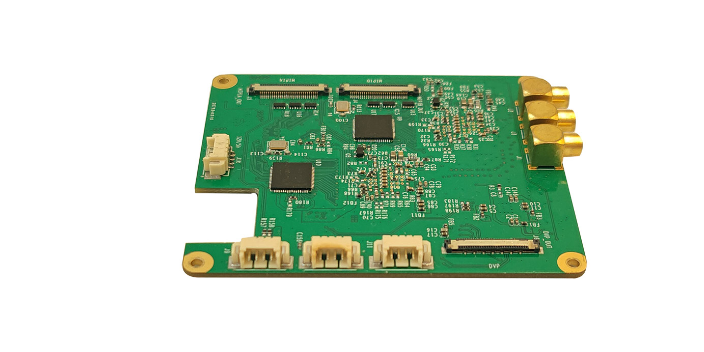
电力铁塔与线路的分布点多面广,冰雪、山火、外力破坏等隐患时刻威胁供电安全,自动化巡检价值凸显。多传感器、多接口的适配令人头疼,不同相机、不同制式若不能快速打通,集成成本就会被无限放大。解决之道,是在既有摄像头的基础上定制AI图像处理方案,植入面向特定目标的识别算法。以慧视光电的Viztra-HS063为例,采用RK3588S平台,尺寸55mm×40mm,并且只有26g,支持MIPI与双CVBS输入、网络视频流输出,6Tops算力、识别目标10×10像素,轻巧机身便于集成到微型吊舱,其识别帧率可达25Hz、识别目标低至10×10像素,能够对人、车、飞行器、异常物等进行精细分类与报警。得益于成熟的批量交付经验,方案开发周期短、一致性高,能让客户的整机项目更快推向市场。低至数十克、卡片级的轻巧机身,几乎不增加载荷负担,却带来质的智能化跃升。成都慧视可根据前端相机与安装空间深度定制接口形态与外壳散热,真正做到"量体裁衣"般的集成。作用距离受环境、镜头等综合因素影响。海南低压线目标识别远程协助
有没有单板设计的无人机AI模块?贵州移动目标识别自主可控
在仓储物流与工业制造场景中,物品的识别、抓取与搬运一直是机器人替代人工的主要难点,在人形机器人中植入慧视光电开发的图像处理模块,实现自主识别与智能搬运的完整技术链路。模块能够基于深度学习模型,通过向机器人提供大量物品照片,包括目标物品与非目标物品的正负样本。模型通过对比学习,逐步建立精确识别能力。通过3D视觉扫描并识别指定物品、自主规划抓取路径、平稳抓取并放置于底盘或指定位置等三个步骤实现自动化搬运物品。贵州移动目标识别自主可控