商机详情 -
山西稳定目标识别情况
在智慧农牧业中,对牲畜清点、疫病巡查与越过围栏的预警,正从粗放走向精细,视觉算法大有可为。项目开发周期紧、定制化需求多,若没有成熟的板卡与算法底座,从零自研往往旷日持久、风险陡增。解决之道,是在既有摄像头的基础上定制AI图像处理方案,植入面向特定目标的识别算法。以慧视光电的Viztra-HE052为例,采用RK3588平台,支持Cameralink Base相机直连,77mm×50mm、算力6Tops,识别帧率25Hz、识别目标10×10像素,支持网络视频流输出,是工业检测与机器视觉的理想之选,其识别帧率可达25Hz、识别目标低至10×10像素,能够对人、车、飞行器、异常物等进行精细分类与报警。针对全国产化需求,可提供从芯片到整机的自主可控方案,从源头降低数据安全风险、保障供货稳定。配合SpeedDP算法训练开发平台,客户可自助完成数据标注、模型训练与一键移植,新品类识别也能快速上线。成都慧视可根据前端相机与安装空间深度定制接口形态与外壳散热,真正做到"量体裁衣"般的集成。多目标并行识别互不干扰。山西稳定目标识别情况
目标识别
在山林应急救援治理中,对占道、遗撒等问题的治理,智能巡查让执法更有温度也更有力度。面对山林应急救援中快速机动的目标,跟踪算法必须具备较强的抗丢失与再捕获能力。譬如Viztra-HE030,支持3G-SDI与CVBS输入输出,并可输出网络视频流,便于接入既有链路,机身85mm×55mm,含散热器约99g,结构紧凑便于集成。通过脱靶量实时输出,Viztra-HE030可直接驱动机载云台形成闭环控制,打通识别—跟踪—处置链路。借助开放的生态与丰富的接口,Viztra-HE030能够和上下游设备高效协同。山林应急救援的巡查效率因此获得可观提升,原来需要多人多时的任务可由系统辅助完成。关于山林应急救援,如需快速验证,可直接选用慧视现规型号,也可基于SpeedDP平台自行扩展识别类别。山西稳定目标识别情况高帧频识别AI板卡Viztra-HE057.
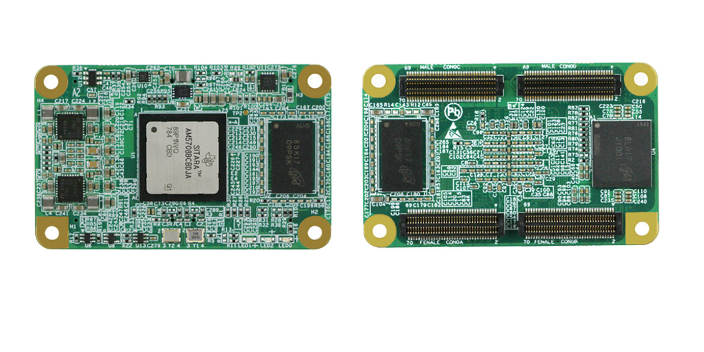
无人车、巡逻机器人等地面无人平台的感知方案中,激光雷达与毫米波雷达提供几何信息,但对目标的语义理解——那是一个人还是一根柱子——仍是视觉通道的职责。将视觉检测跟踪做进无人平台的受限载荷与功耗预算内,是平台集成商的普遍需求。慧视光电Viztra系列图像处理板以板级形态嵌入无人平台:对前方视野内的人、车等目标进行类别识别与航迹维护,为平台决策层提供带语义标签的目标清单;操作人员远程介入时,点选或框选目标即可指令平台执行跟随、伴行等行为,跟踪由板卡本地闭环完成,不依赖回传链路质量。板卡提供USB3.0、千兆网口、RS422、UART等接口与平台主控对接,多目标航迹数据以结构化形式输出,便于与激光雷达点云、毫米波雷达目标列表做时间对齐与空间配准。LE系列功耗低于4W的规格,对采用电池供电、对续航敏感的中小型平台尤为适用。
在智能化改造浪潮里,会思考的传感器节点正逐步替代只记录不判断的传统设备,从而更贴合实际业务需要。在农林与测绘遥感等方向,AI模块可支撑目标识别、跟踪与态势理解,让装备具备前端自主感知能力。AI模块的价值不只在于算力大小,更在于把算法、接口与环境适应性收敛到一体。像Viztra-LE054这样的板卡,功耗低于4W,适合长航时与便携应用,60mm×45mm、约24.8g板型,适合空间受限场景。在工程实践中,成熟板卡配合算法训练平台,常常能把视觉项目从立项到上线的时间明显压缩。把这种能力封装成AI模块,便能以更低的门槛走向规模化应用。山地丛林识别隐蔽目标。
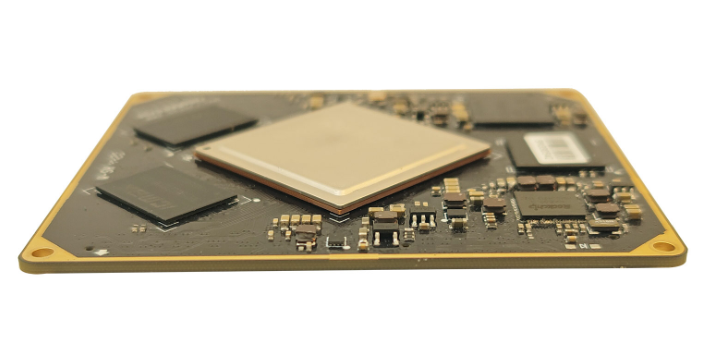
执法车、布控球、单兵云台等机动平台对图像处理单元的约束条件苛刻:空间以立方厘米计、供电以瓦时计、还要经受车辆行驶振动。通用工控机或服务器方案在这一类平台上没有生存空间,嵌入式板级方案是现实选择。慧视光电Viztra-LE系列面向这类紧凑平台:LE053板卡直径36mm、厚度12mm、重量约10g,功耗低于4W,可直接置入云台罩体或车顶设备舱;LE071板卡尺寸43mm×38mm,双MIPI输入支持可见光与红外相机同板接入,12V直流供电与车载电源制式直接兼容。LE071适配的全局曝光相机在120Hz帧率下工作,车辆行进间画面无果冻效应,运动目标成像清晰,配合3.6mm微畸变镜头对1米大小目标的作用距离达300~500米,镜头可按任务需求更换焦距。板卡经百兆网口输出RTSP流至车载终端,CVBS输出为车载屏幕提供低延时预览,串口透传通道可转发对相机与云台的控制指令,减少平台内部走线复杂度。高算力的识别图像处理板。吉林高效目标识别
峰值功耗低于6瓦完成多目标识别.山西稳定目标识别情况
无人艇在自主航行中面临的水面态势感知难题有其特殊性:AIS只能看到合作目标,雷达受海杂波干扰且近距离盲区明显,而光视觉以被动方式工作、近距分辨率高、且能为取证提供图像,是无人艇感知体系正在补强的通道。慧视光电Viztra系列图像处理板作为无人艇的光视觉处理单元,对艇载光电设备输出的视频流进行水面目标检测与跟踪:对过往船舶建立视觉航迹,弥补雷达近距离盲区;对漂浮物、浮标等小目标检出告警;对落水人员目标识别,支撑搜救任务。跟踪算法在海面晃动、阳光耀斑、目标随涌浪起伏的条件下维持锁定,OSD叠加艇位经纬度与姿态角,使每条航迹带有时空基准。艇上电子舱空间与供电约束下,板卡百克级重量与个位数瓦特功耗可被中小型无人艇直接承受;视频流与目标数据经网口送入艇载任务系统,参与多传感器航迹融合,形成统一的水面态势图。山西稳定目标识别情况