商机详情 -
韶关新款晶圆运送机械吸臂价格便宜
电镀:
到这一步,晶圆基本上就完成了,现在要在晶圆上镀一层硫酸铜,铜离子会从正极走向负极。
抛光:
然后将Wafer进行打磨,到这一步晶圆就真正的完成了。
切割:
对晶圆进行切割,值得一提的是晶圆十分易碎,因此对切割的工艺要求也是非常高的。
测试:
测试分为三大类:功能测试、性能测试、抗老化测试。大致测试模式如下:接触测试、功耗测试、输入漏电测试、输出电平测试、动态参数测试、模拟信号参数测试等等。全部测试都通过的,就是正片;部分测试未通过,但正常使用无碍,这是白片;未开始测试,就发现晶圆具有瑕疵的,这是黑片。
对于工业应用来说,有时并不需要机械手臂具有完整的六个自由度.韶关新款晶圆运送机械吸臂价格便宜
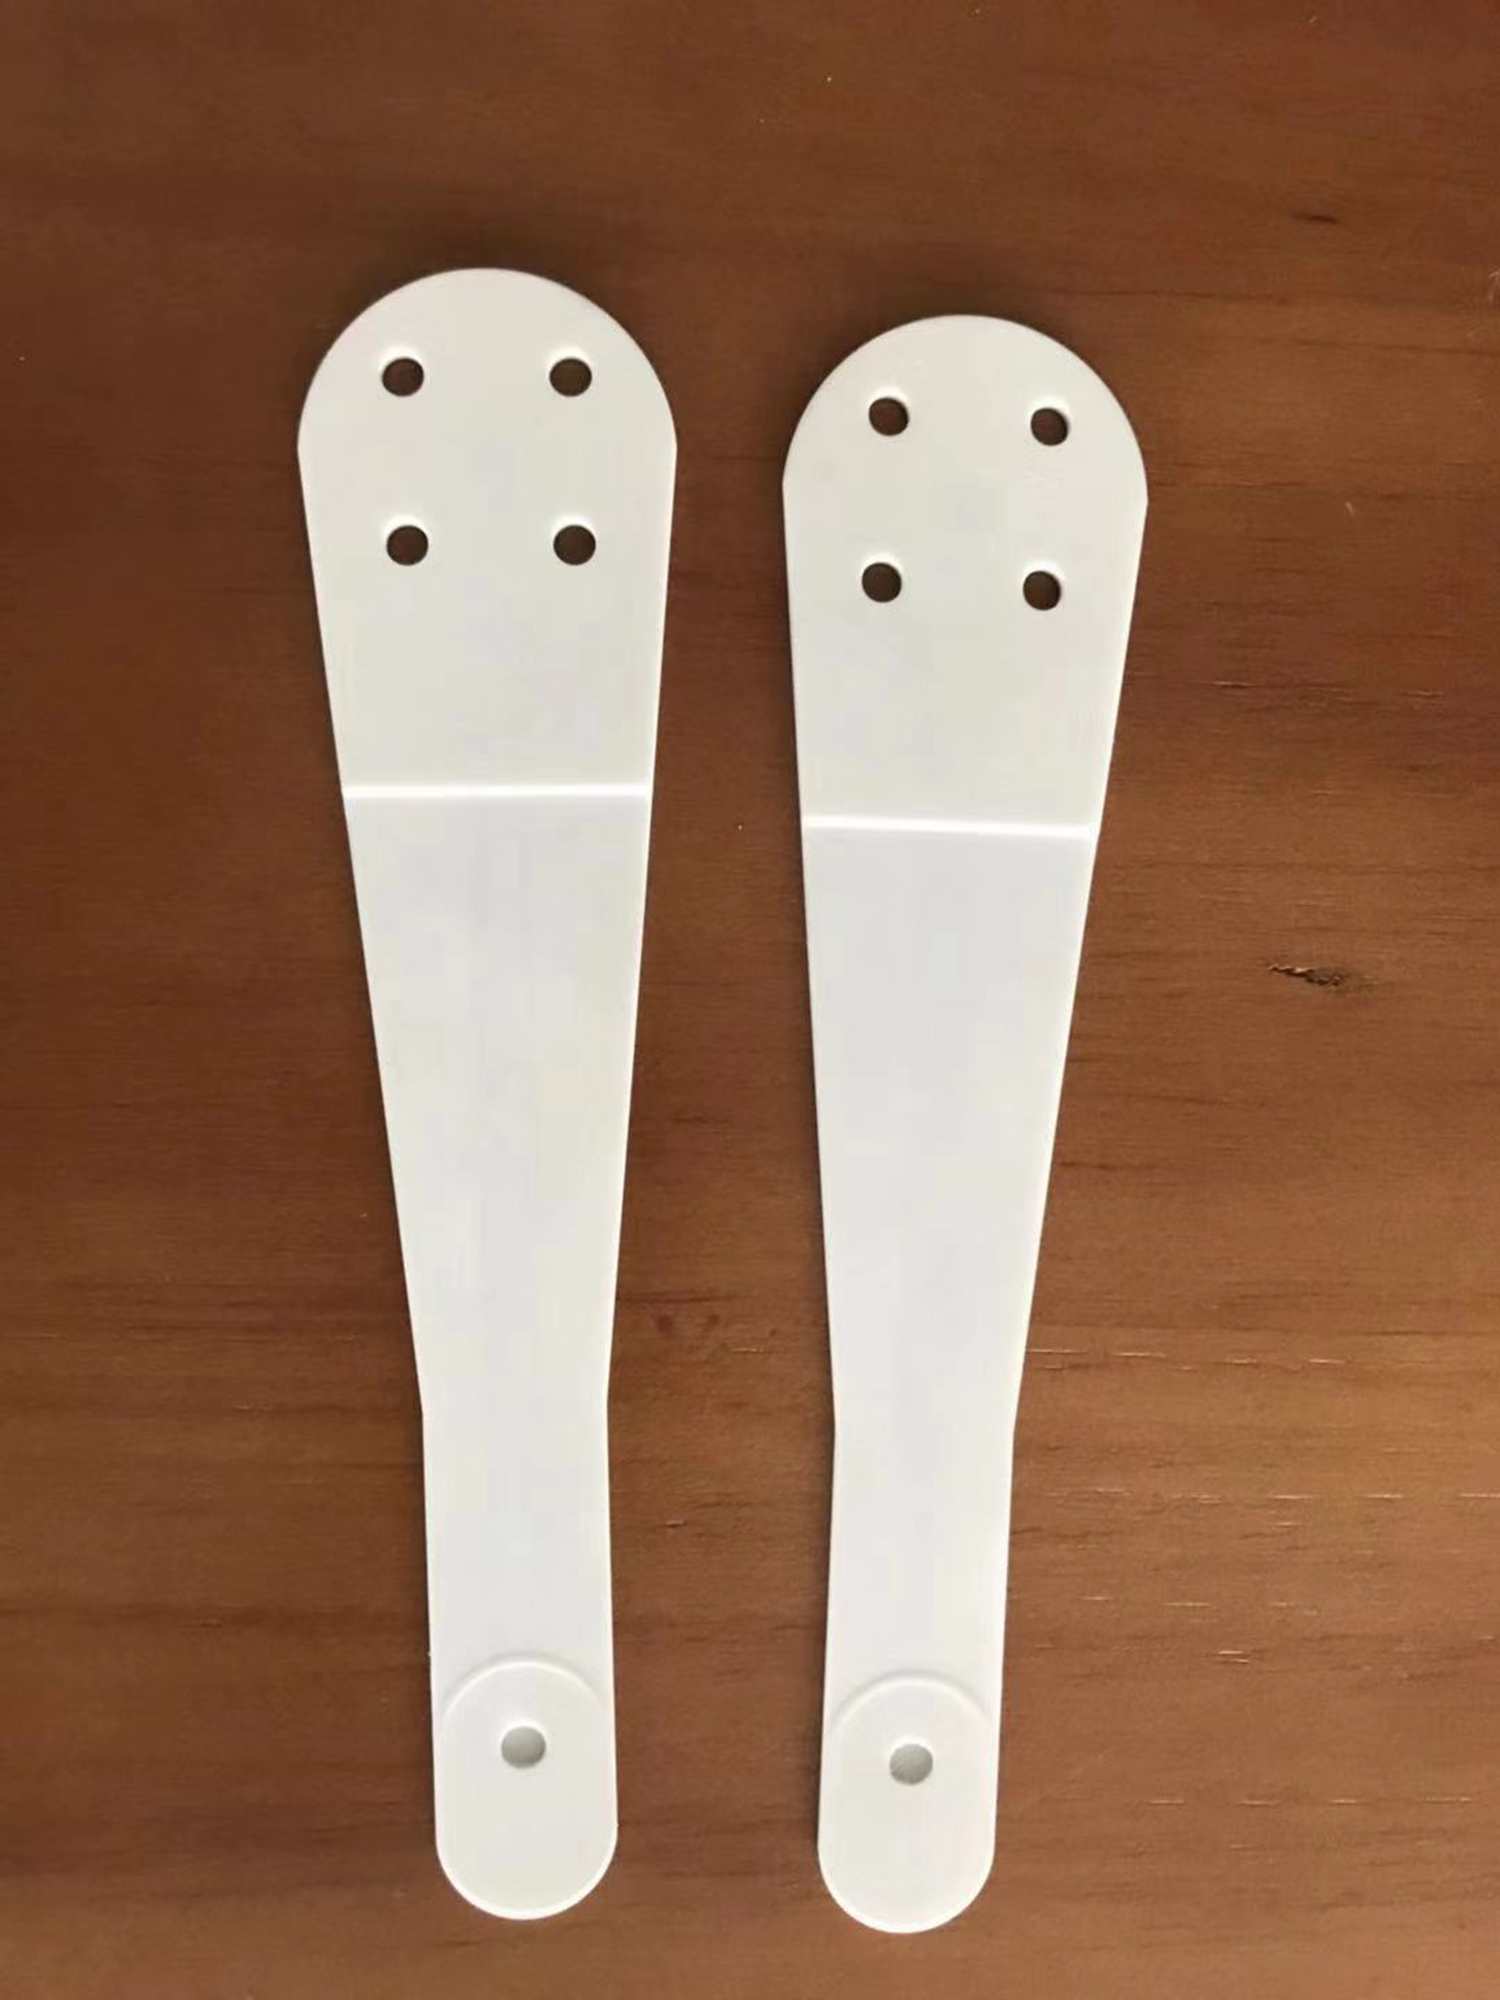
工业机械臂是拟人手臂、手腕和手功能 的机械电子装置。拟人手臂、手腕和手功能的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊***,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。机械臂是“ROBOT”一词的中文译名。由于影视宣传和科幻小说的影响,人们往往把机械臂想像成外貌似人的机械和电子装置。但事实并不是这样,特别是工业机械臂,与人的外貌往往毫无相似之处。根据国家标准,工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。佛山新款晶圆运送机械吸臂市场价X移动,Y移动,Z移动组成,通过在执行终端加装X转动,Y转动,Z转动可以到达空间内的任何坐标点。
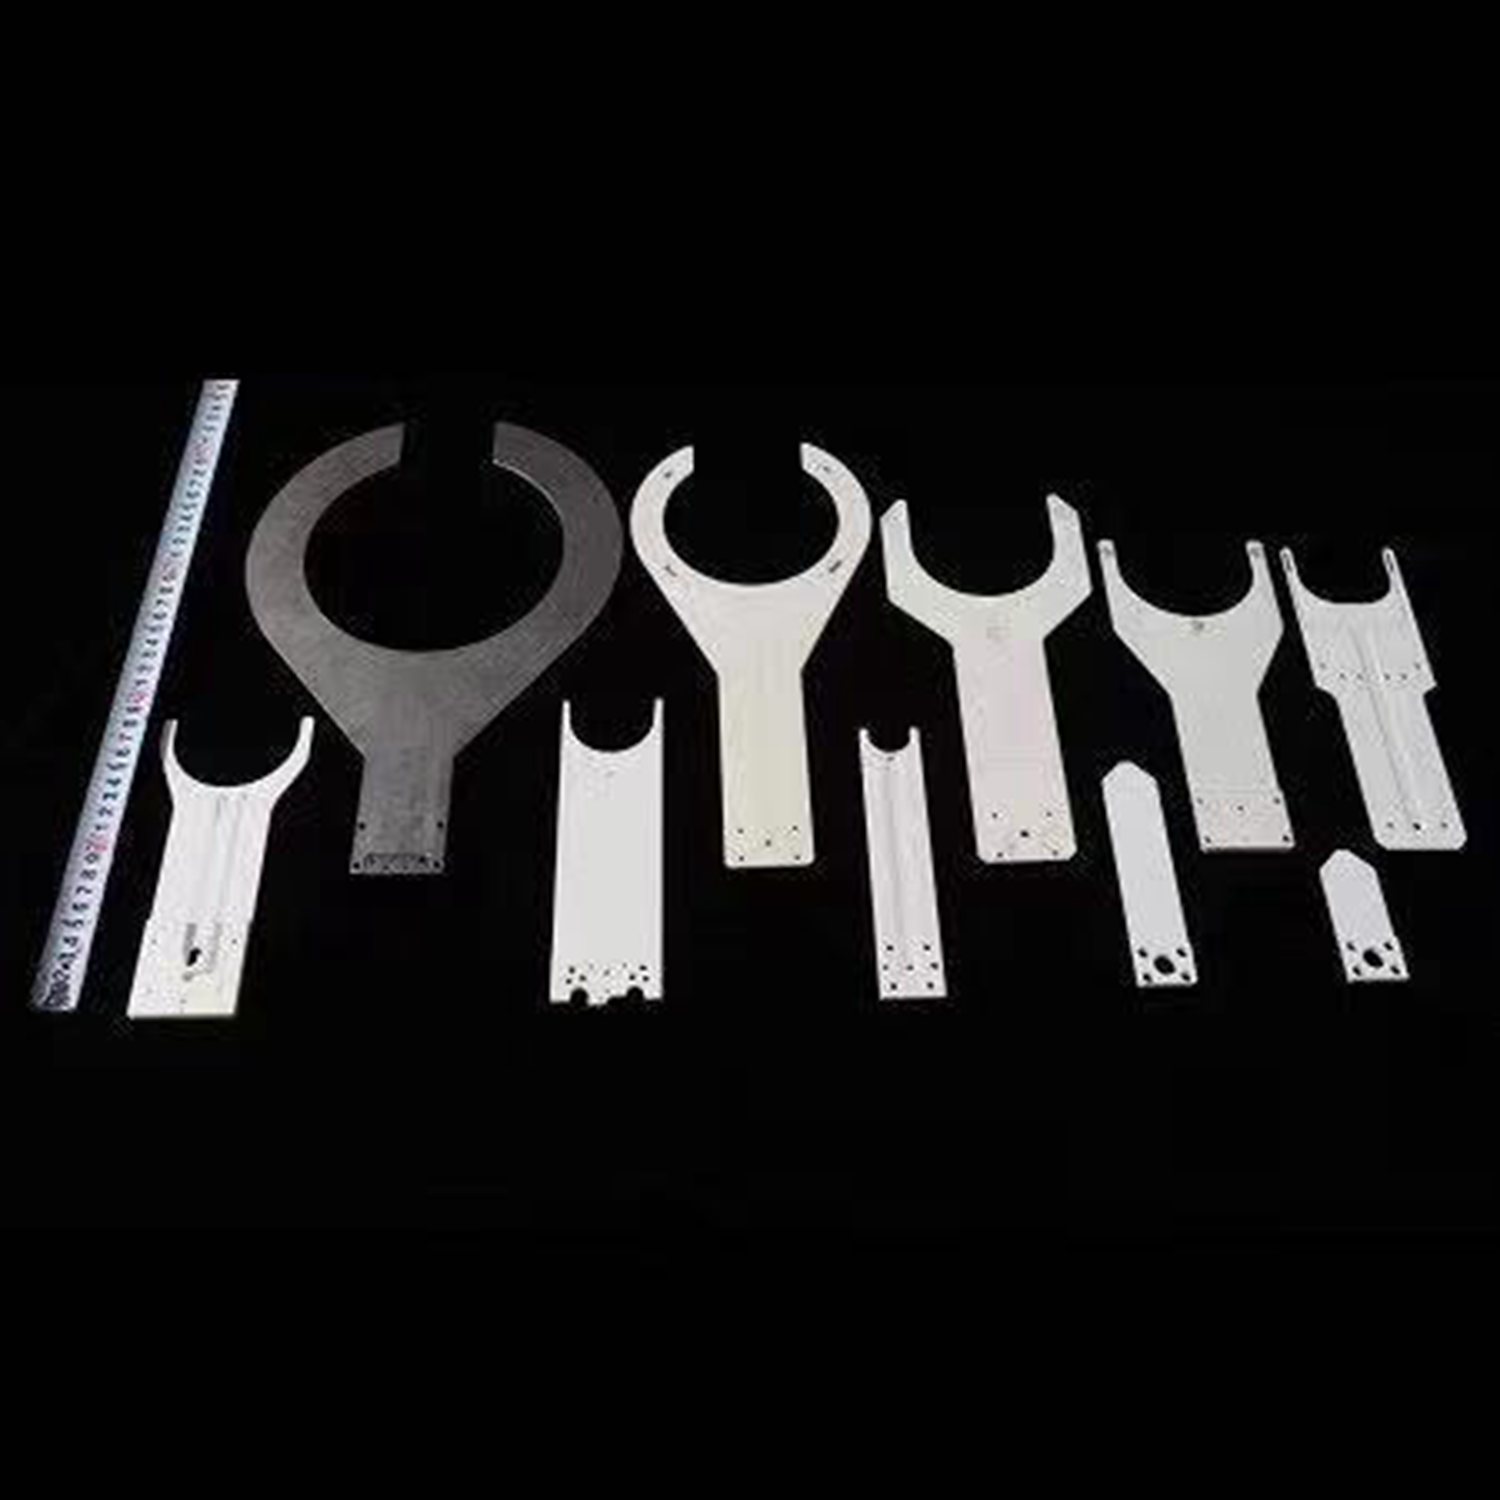
例如:寻找,运输,握取,对准,装配,检验等动作. 为了明确地描述工业机械人,美国机械人协会在1979年将机械人定义为一个可用程式控制,多功能的操作器,它透过程式控制和多变化的动作设计来移动材料,工件,工具或特别设备,以完成一连串的工作.所以,虽然许多工业机械人并非有人的形态,但只要它们符合机械人的定义,便可以称为机械人.工业机械人虽然已被广泛应用在多种制造行业内,但估计在不久将来还会有数以十万计的工业机械人投入服务.现时,不少研究人员正为机械人研究如何加入视觉和感觉,令机械人可以完成更复杂的工作.而研究机械人的学问称为机械人学。
对于晶圆状态的检测,主要包括晶圆的存在检测、位置偏差检测和表面质量检测等。通过光电传感器或电容传感器可以快速检测晶圆是否正确放置在吸臂上,以及在搬运过程中是否发生位移。表面质量检测传感器则可以实时监测晶圆表面是否有划痕、颗粒污染等缺陷,一旦发现异常情况,及时发出警报并采取相应措施,以保证晶圆的质量不受影响。基于这些丰富的传感器数据,控制系统可以对机械吸臂进行精确的控制。控制系统采用先进的算法和控制器,如PID控制算法、模糊控制算法等,根据传感器反馈的信息实时调整吸臂的运动速度、加速度和力量,确保晶圆在搬运过程中的平稳性和准确性。同时,控制系统还具备与其他半导体制造设备的通信接口,能够实现协同工作和自动化生产流程的无缝对接。例如,在晶圆送入光刻机进行曝光工艺时,机械吸臂可以与光刻机的控制系统进行通信,按照预定的程序和时间节点将晶圆准确地放置在光刻机的工作台上,并在曝光完成后将晶圆安全取出,整个过程高度自动化且精确无误。晶圆运送机械吸臂应用于半导体制造、光电子等领域。
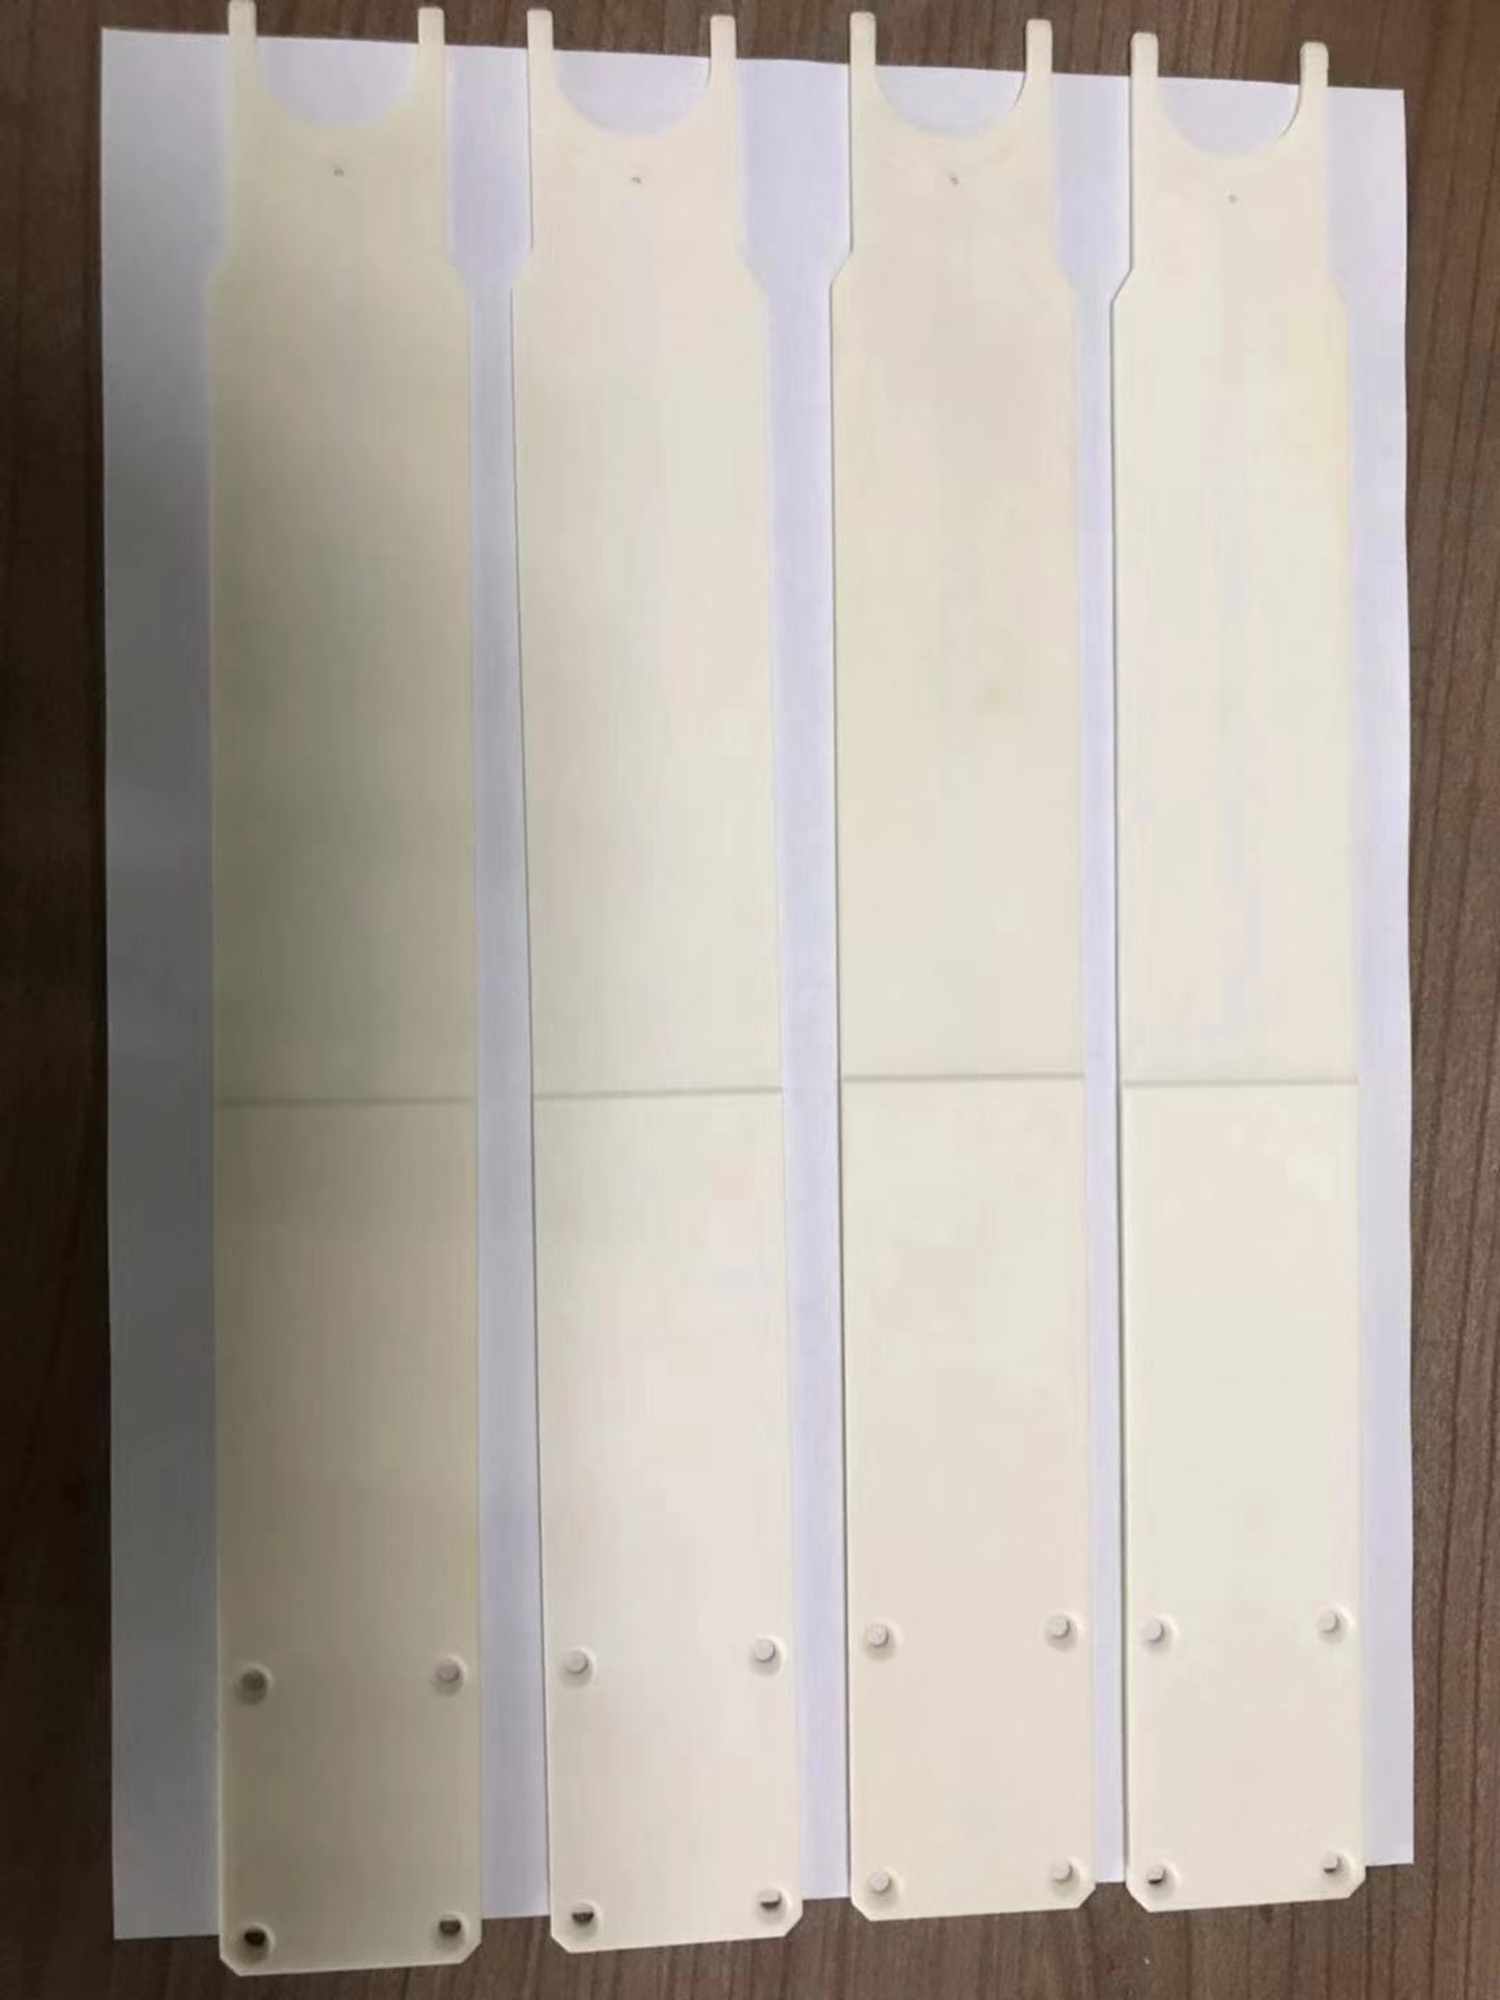
它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊***,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。编程就是让计算机为解决某个问题而使用某种程序设计语言编写程序代码,并**终得到结果的过程。为了使计算机能够理解人的意图,人类就必须要将需解决的问题的思路、方法、和手段通过计算机能够理解的形式告诉计算机,使得计算机能够根据人的指令一步一步去工作,完成某种特定的任务。这种人和计算机之间交流的过程就是编程。柔性机械臂作为简单的非平凡多柔体系统,被用作多柔体系统的研究模型。中山原装晶圆运送机械吸臂价格多少
实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。韶关新款晶圆运送机械吸臂价格便宜
建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较***同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。 韶关新款晶圆运送机械吸臂价格便宜
深圳市德澳美精密制造有限公司坚持“以人为本”的企业理念,拥有一支专业的员工队伍,力求提供更好的产品和服务回馈社会,并欢迎广大新老客户光临惠顾,真诚合作、共创美好未来。德澳美——您可信赖的朋友,公司地址:深圳市龙华区龙华街道清湖社区清湖安之龙工业园B栋201。