商机详情 -
新款晶圆运送机械吸臂生产厂家
研究背景近年来,随着机器人技术的发展,应用高速度、高精度、 高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性, 强耦合, 实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述( 包括时域的状态空间描述和频域的传递函数描述) 与传感器/ 执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。手臂的结构要紧凑小巧,才能做手臂运动轻快、灵活。新款晶圆运送机械吸臂生产厂家
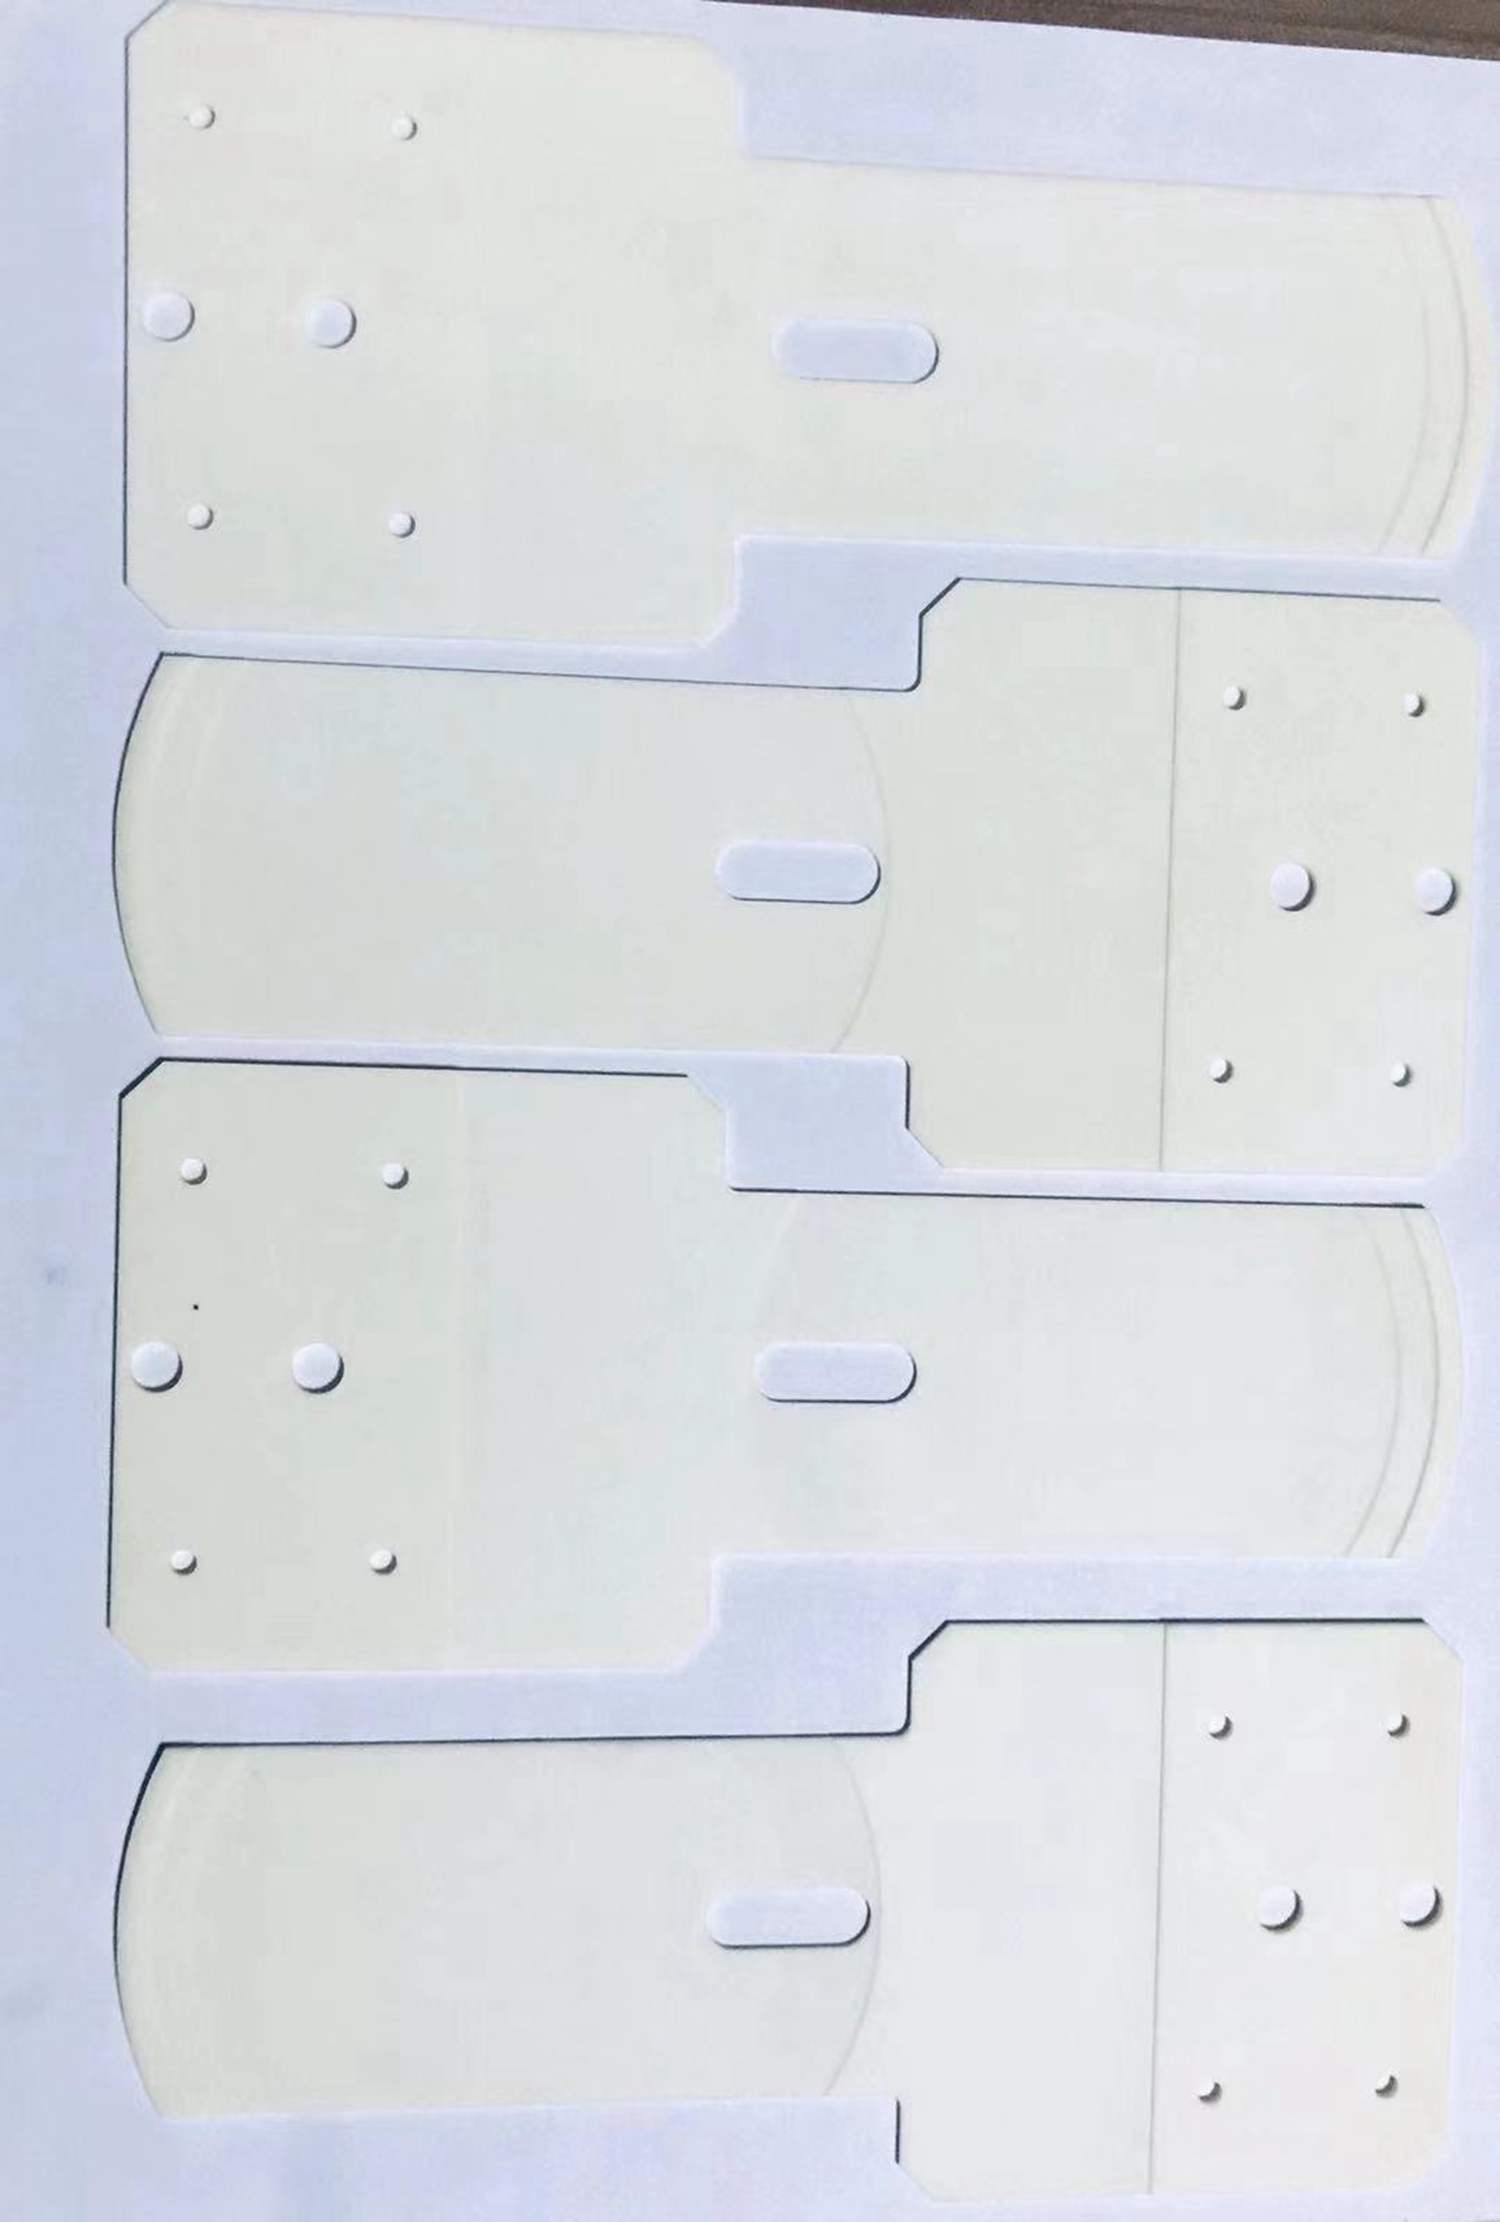
对于晶圆状态的检测,主要包括晶圆的存在检测、位置偏差检测和表面质量检测等。通过光电传感器或电容传感器可以快速检测晶圆是否正确放置在吸臂上,以及在搬运过程中是否发生位移。表面质量检测传感器则可以实时监测晶圆表面是否有划痕、颗粒污染等缺陷,一旦发现异常情况,及时发出警报并采取相应措施,以保证晶圆的质量不受影响。基于这些丰富的传感器数据,控制系统可以对机械吸臂进行精确的控制。控制系统采用先进的算法和控制器,如PID控制算法、模糊控制算法等,根据传感器反馈的信息实时调整吸臂的运动速度、加速度和力量,确保晶圆在搬运过程中的平稳性和准确性。同时,控制系统还具备与其他半导体制造设备的通信接口,能够实现协同工作和自动化生产流程的无缝对接。例如,在晶圆送入光刻机进行曝光工艺时,机械吸臂可以与光刻机的控制系统进行通信,按照预定的程序和时间节点将晶圆准确地放置在光刻机的工作台上,并在曝光完成后将晶圆安全取出,整个过程高度自动化且精确无误。新款晶圆运送机械吸臂生产厂家操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。

它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊***,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。编程就是让计算机为解决某个问题而使用某种程序设计语言编写程序代码,并**终得到结果的过程。为了使计算机能够理解人的意图,人类就必须要将需解决的问题的思路、方法、和手段通过计算机能够理解的形式告诉计算机,使得计算机能够根据人的指令一步一步去工作,完成某种特定的任务。这种人和计算机之间交流的过程就是编程。
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性, 已在工业装配, 安全防爆等领域得到广泛应用。机械臂是一个复杂系统, 存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务, 需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿 [1] 。机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1 所示.对于工业应用来说,有时并不需要机械手臂具有完整的六个自由度.
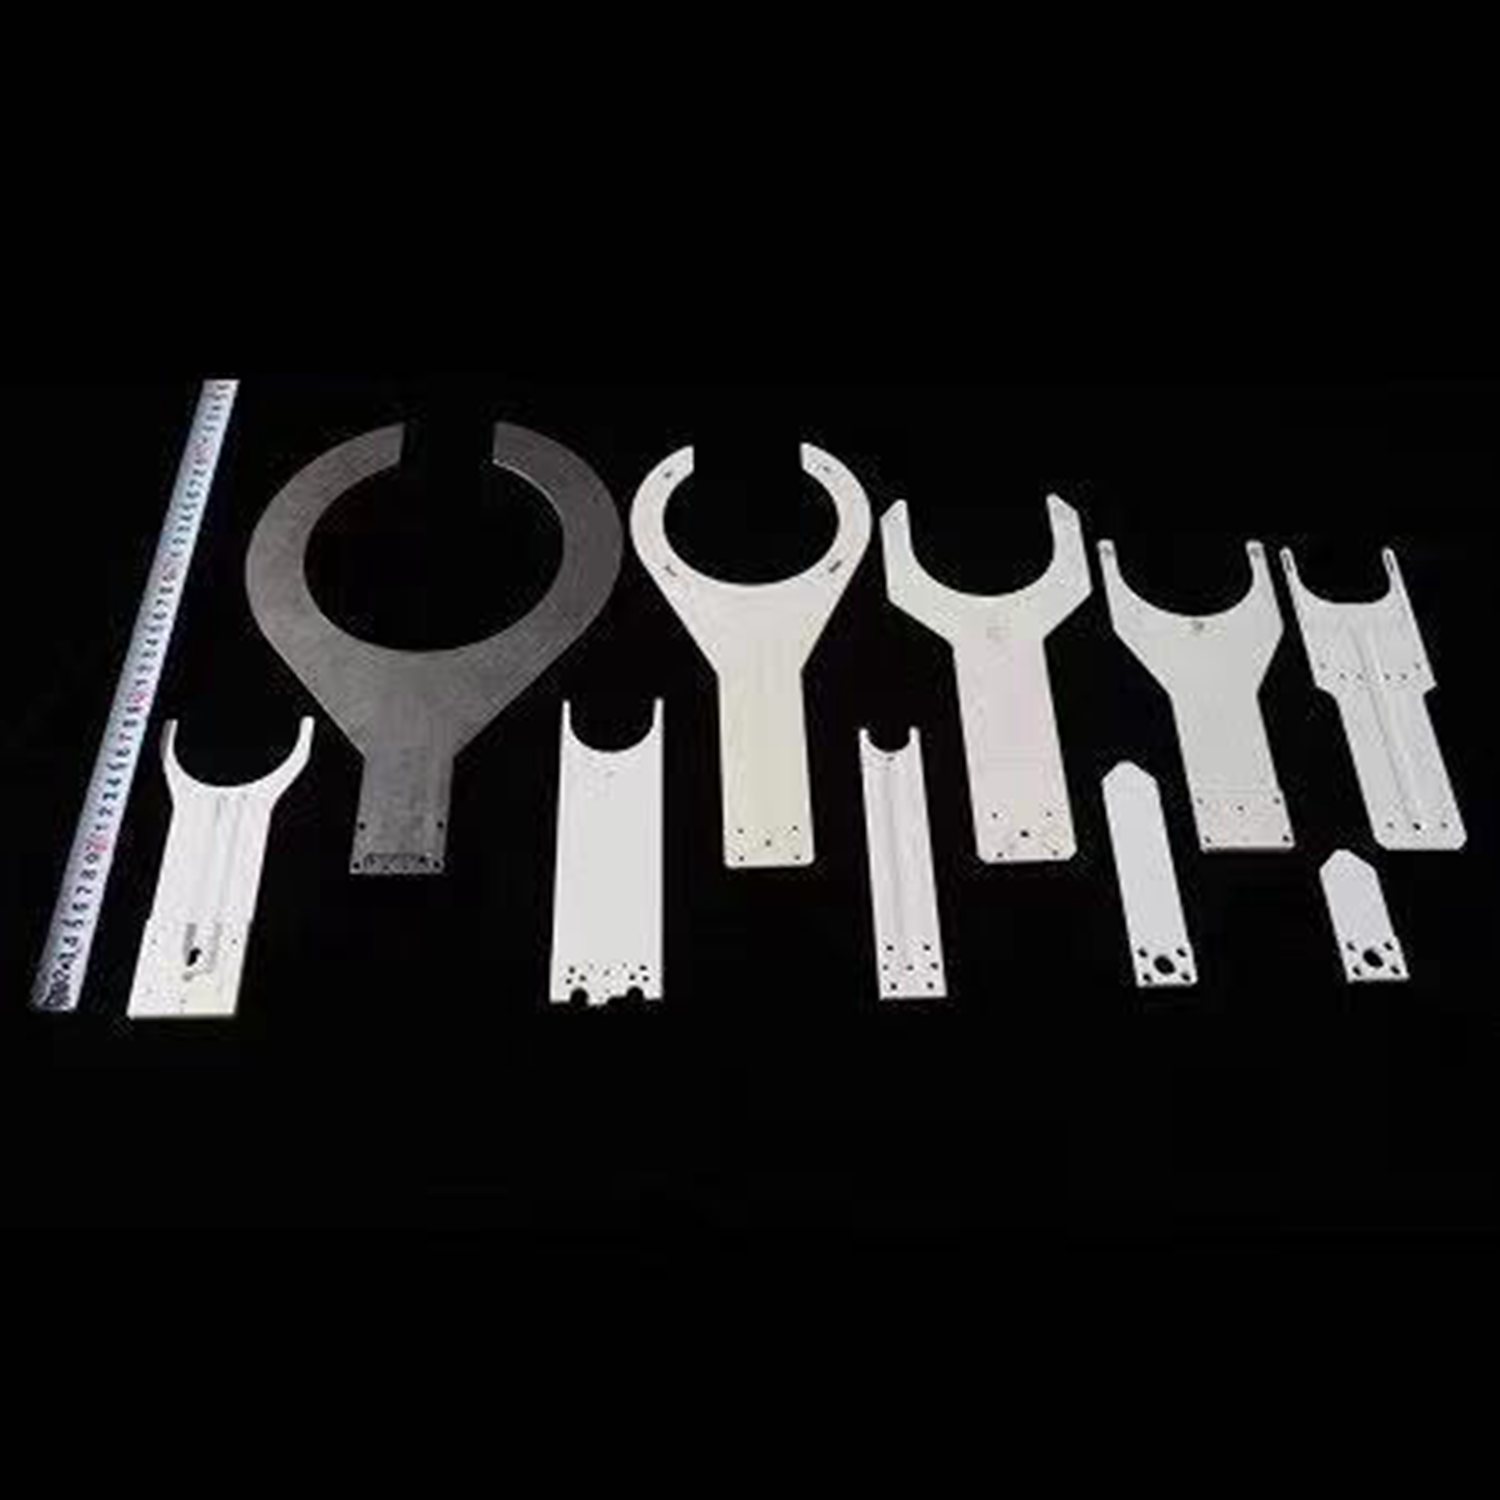
接下来是单晶硅生长,**常用的方法叫直拉法(CZ法)。如下图所示,高纯度的多晶硅放在石英坩埚中,并用外面围绕着的石墨加热器不断加热,温度维持在大约1400 ℃,炉中的气体通常是惰性气体,使多晶硅熔化,同时又不会产生不需要的化学反应。为了形成单晶硅,还需要控制晶体的方向:坩埚带着多晶硅熔化物在旋转,把一颗籽晶浸入其中,并且由拉制棒带着籽晶作反方向旋转,同时慢慢地、垂直地由硅熔化物中向上拉出。熔化的多晶硅会粘在籽晶的底端,按籽晶晶格排列的方向不断地生长上去。因此所生长的晶体的方向性是由籽晶所决定的,在其被拉出和冷却后就生长成了与籽晶内部晶格方向相同的单晶硅棒。采用高精度传感器,确保晶圆在运送过程中的安全性。新款晶圆运送机械吸臂生产厂家
吸臂材质优,具有良好的耐腐蚀性和耐磨性。新款晶圆运送机械吸臂生产厂家
晶圆运送机械吸臂主要由以下几个部分组成:
吸盘:用于吸附晶圆,通常采用真空吸附原理。吸盘材料应具有耐磨、耐腐蚀、低粒子产生等特性,以保证晶圆表面不受污染。
机械臂:用于支撑和移动吸盘,实现晶圆在不同工艺设备间的传送。机械臂应具有高精度、高稳定性和高刚性等特点,以确保晶圆在传送过程中的精确定位和平稳运输。
传动系统:为机械臂提供动力,实现吸臂的伸缩、旋转等动作。传动系统通常采用电机、减速器、传动带等部件组成,确保吸臂运动的准确性和稳定性。
控制系统:负责控制机械臂的运动轨迹、速度和加速度等参数。控制系统一般采用先进的伺服控制技术和高精度传感器,实现吸臂的高精度定位和稳定运行。 新款晶圆运送机械吸臂生产厂家
深圳市德澳美精密制造有限公司拥有很好的服务与产品,不断地受到新老用户及业内人士的肯定和信任。我们公司是全网商盟认证会员,点击页面的商盟客服图标,可以直接与我们客服人员对话,愿我们今后的合作愉快!