商机详情 -
IMU无线传感器参数
听觉健康正在成为智能传感的新关注领域。高保真麦克风与骨传导振动传感器协同工作,不*实现通话降噪与语音增强,更可连续监测用户所处环境的等效声压级,当累积噪声暴露剂量接近职业安全限值时主动提示休息与听力防护。耳鸣特征提取功能利用听觉诱发电位传感器测量脑干对特定频率声刺激的响应延迟时间,量化听觉传导通路的功能状态。佩戴姿态方面,惯性传感器持续追踪头颈部相对躯干的空间角度,当长时间维持颈椎前屈不良姿势时通过触觉反馈提醒调整,从源头减轻颈椎对听觉与平衡功能的潜在影响。传感器还将耳部区域的心率与血氧信号纳入常规采集,使耳戴设备从单纯的音频终端升级为兼具听觉保护与生理监测的综合健康节点,让双耳不*听见世界的声音,也听见身体内部的健康回响。 无人机植保作业中,IMU 机身在田间强风下稳定悬停。IMU无线传感器参数
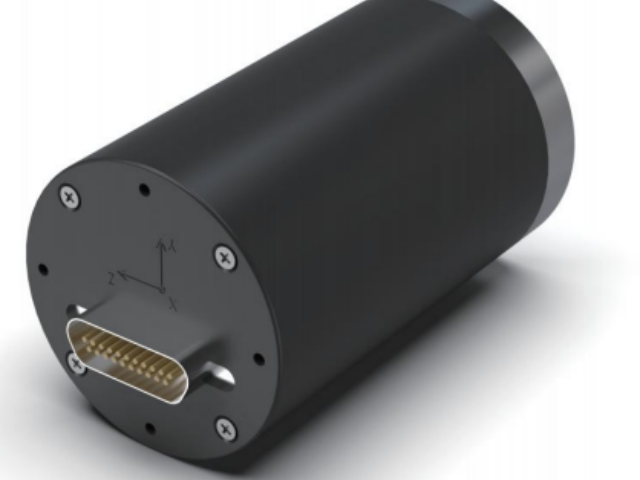
在信息技术飞速迭代的***,传感器早已从单一的检测器件,升级为支撑数字经济与智能社会的重要基础设施。无论是智能家居里的人体感应、烟雾报警,还是智能汽车上的毫米波雷达、图像传感器,都在持续采集、传输、反馈信息,让设备更懂环境、更懂人。物联网的***铺开,使得传感器节点数量呈指数级增长,小到可穿戴设备,大到工业产线、城市管网,无数传感器构成了一张覆盖全域的感知网络。传感器的进步,也直接带动了人工智能与大数据的发展。没有高质量、高频率的传感数据,算法模型便失去了训练与优化的基础。在医疗健康领域,生物传感器可实时监测心率、心电、体温等关键指标,为远程诊疗、慢病管理提供可靠依据;在农业领域,多维度传感数据让精细施肥、智能温控成为现实,推动传统农业向智慧农业转型。 上海原装IMU传感器多少钱IMU的冲击记录能力,精量化下落与碰撞的瞬时加速度峰值。
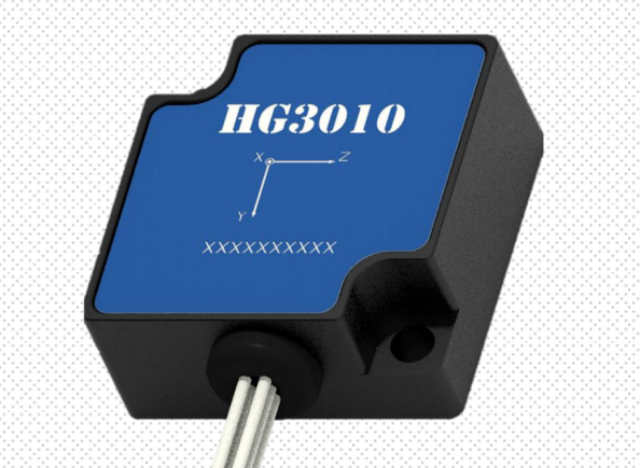
生物电抗连续心排量监测技术将重症监护场景的关键指标带入可穿戴领域。多频生物阻抗传感器通过体表电极向胸腔施加微弱的交变电流,精确测量胸部阻抗在心动周期中的时相变化。阻抗的快速下降分量与主动脉血流的瞬时速度相关联,经特定算法积分后可估算每搏输出量与心排量。与同步采集的心率数据结合,系统持续输出心指数这一反映心脏泵血效率的**参数。在心力衰竭患者的居家管理中,连续心排量趋势的异常下降可提前预警心功能失代偿,为及时调整用药或就医提供客观依据。传感器将心脏每搏的射血过程转化为胸腔阻抗的微妙波动,使原本依赖有创热稀释法的血流动力学参数以无创、连续的方式走进日常生活,开启心血管重症预防的新模式。
传感器技术的不断突破,正在深刻改变着人类感知世界的方式。传统传感器*能完成简单信号采集,而新一代智能传感器集成了计算、存储与通信功能,能够自主处理数据、判断异常,甚至实现自我校准与修复,大幅提升了系统的响应速度与可靠性。在物联网快速普及的背景下,传感器成为万物互联的基础单元,大量传感器节点分布在城市、工厂、交通、环境等各个角落,形成庞大的感知网络。智慧城市依靠传感器实时监测空气质量、交通流量、能耗使用,实现精细化管理;农业领域利用土壤湿度、光照、气象传感器,指导精细灌溉与科学种植,提高产量并节约资源。在应急救援、地质监测等场景中,传感器能够提前预警危险,减少人员伤亡与财产损失。未来,随着柔性电子、生物传感、量子传感等前沿技术的发展,传感器将突破传统形态与性能限制,在医疗植入、智能穿戴、深空探测等领域发挥更大作用,持续为科技进步与社会发展注入动力。 卫星在轨运行时,IMU 监测姿态变化设备正常工作。

行人室内定位与地图匹配的紧耦合导航系统将IMU航位推算与建筑信息模型深度融合,实现大型复杂建筑内的人员精确跟踪。三轴加速度计以数百赫兹采样率检测行人脚步起落的冲击特征,陀螺仪结合地磁传感器提供行进方向,经航位推算算法连续更新相对于建筑入口的位置坐标。当系统推算的位置点落入电子地图中门、走廊或房间等可通行区域时正常输出;当轨迹点出现在墙壁、电梯井或设备间等不可通行区域时,通过粒子滤波算法将粒子权重重新分配至邻近可通行区域,实现定位轨迹与建筑结构的逻辑一致性约束。在大型医院或交通枢纽中,系统生成的连续定位轨迹与楼层平面图叠加显示于监控终端,使安保或医护人员能够实时掌握人员在建筑内的精确位置与移动轨迹,定位精度不依赖任何信标部署。传感器将惯性航位推算的连续性与建筑结构约束进行融合优化,使穿戴式定位设备在复杂室内空间中始终具备符合物理逻辑的精确位置追踪能力,为大型建筑内的人员监护与应急疏散提供了可靠的定位基础。 扫地机器人内置 IMU,规划清洁路径并避免机身原地打转。进口平衡传感器品牌
IMU的功耗随输出速率动态调节,在低采样时主动降低能耗。IMU无线传感器参数
可穿戴外骨骼的控制系统中,IMU传感器网络承担着人体运动意图识别与关节角度追踪的双重职能。多个惯性节点分布于穿戴者的大腿、小腿与躯干等关键部位,以高采样率同步获取各肢段的空间姿态与运动加速度,通过关节约束模型解算髋、膝、踝关节的实时角度与角速度。当检测到穿戴者重心前移且髋关节伸展角速度超过设定阈值时,系统判断为迈步意图启动,即时驱动液压或电机单元输出辅助力矩,实现人机协同的自然步态。在上楼梯或斜坡行走等变地形场景中,IMU提前感知到足部轨迹与地面高度之间的空间关系变化,据此调节外骨骼的阻抗参数以适应不同坡度下的支撑需求。传感器将人体的生物力学运动意图转化为惯性信号的时序变化模式,让外骨骼在每一个步态周期的适当相位精确输出恰如其分的助力,实现机器辅助与人体运动之间的无缝协同。 IMU无线传感器参数