商机详情 -
浙江九轴惯性传感器选型
生物雷达传感技术以非接触方式为生命体征监测开辟了全新的物理路径。微型雷达收发模块向人体方向发射连续调频波,经胸壁与心脏表面反射后接收回波,通过解调多普勒频移与相位变化精确提取胸壁的亚毫米级振动位移。这种振动位移的时域波形与心动周期和呼吸周期高度同步,经滤波分离后可同时获得心率与呼吸频率,且不受衣物遮挡或皮肤接触状态的影响。在睡眠监测场景中,生物雷达置于床头即可整夜追踪呼吸模式的稳定性与心跳节律的变异性,无需任何贴身电极或绑带,彻底消除监测装置对自然睡眠的干扰。当呼吸振幅出现周期性衰减或心率变异性特征发生突变时,系统自动标记异常时段并生成分析报告。传感器以电磁波为探测媒介,让生命体征的获取跨越了物理接触的边界,为非接触式健康监测提供了坚实的技术基座。 无人机植保作业中,IMU 机身在田间强风下稳定悬停。浙江九轴惯性传感器选型
智能婴儿车姿态与环境感知系统将IMU传感器与多物理量检测融合,为婴幼儿出行安全提供主动防护。三轴加速度计以数百赫兹采样率安装于婴儿车车架底部,持续监测推车在行进途中的加速度与振动波形,当系统识别到推车经过颠簸路面或减速带导致振动频率与幅值超过婴儿舒适度阈值时,即时通过手柄振动提醒看护者减速或绕行。在坡道或倾斜路面,IMU测量的车身俯仰与横滚角度结合刹车锁止状态综合计算驻车稳定性裕度,当检测到车体倾斜角度超过安全驻车范围时自动推送风险提示。系统生成的每日出行颠簸暴露累计曲线汇总路面平整度数据,帮助看护者选择更为平缓的出行路线。传感器以车辆稳定性与婴幼儿安全工程为分析依据,将婴儿车在户外每一段推行过程中的振动冲击与姿态变化转化为实时安全指标,使婴幼儿出行看护获得基于连续运动感知的主动式防护,为娇嫩生命的外出活动增添一道可量化的安全保障。 浙江惯性传感器厂商汽车自动驾驶系统中,IMU 作为关键传感器,可辅助感知车辆姿态,提升行驶安全性。
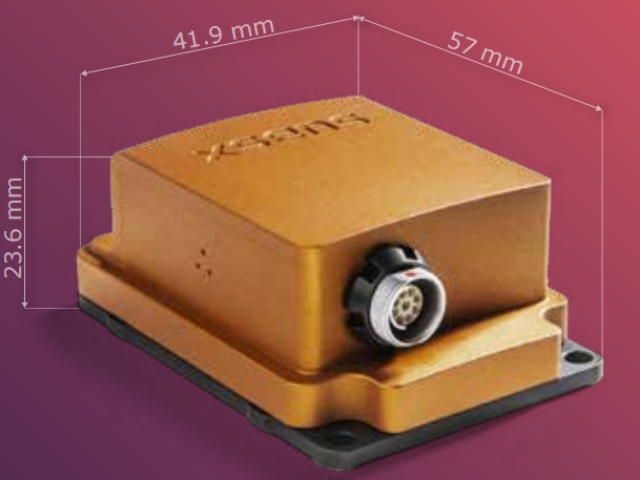
地磁传感技术为穿戴设备的空间方位感知提供了可靠的***方位参照。三轴磁力计以数百赫兹的采样率连续测量地球磁场在设备坐标系下的三分量投影,通过倾斜补偿算法将载体姿态影响剥离后,输出稳定的***航向角,不受陀螺仪零偏累积与加速度计长期漂移的困扰。在室内钢结构密集或地下停车场等磁场畸变严重的环境中,自适应地磁标定算法能够实时识别并补偿硬铁与软铁干扰,恢复可靠的方位输出。当与惯性导航系统紧耦合融合时,地磁信息为航位推算提供周期性的航向修正基准,将定位误差的发散速度降低一个数量级。在行人导航、仓储物流追踪及增强现实场景中,地磁传感器确保设备始终拥有明确的朝向感知,即使完全脱离卫星信号覆盖区域,也能依靠地球磁场这一天然的导航信标维持方向的准确性。传感器以地磁场为天然参照系,将无形的磁力线转化为数字化的航向角输出,使穿戴设备在任何环境中都具备稳定的空间定向能力。
野外搜救场景中,IMU传感器以航位推算功能为救援人员在无信号覆盖区域提供持续的自身位置追踪能力。三轴加速度计以数百赫兹采样率检测搜救队员行走过程中的步态冲击特征,通过自适应步长模型与峰值检测算法计算每一步的移动距离,陀螺仪结合地磁传感器提供行进方向,经航位推算算法连续更新相对于起始点的二维坐标位置,在地形图上实时标记行进轨迹。当搜救人员进入山谷或密林等GPS信号严重遮蔽区域时,IMU**维持数十分钟的可靠定位,确保指挥中心始终掌握救援力量的实际分布。系统记录的完整行进轨迹可一键回放,为搜救路线复盘与后续行动规划提供精确的路径数据。在紧急情况下,IMU配合冲击检测功能识别搜救队员的跌倒或翻滚事件,自动向指挥中心发送包含推算位置的求救信号。传感器以行人航位推算理论为运算基础,将搜救队员在复杂地形中的每一步前进与转向转化为连续可靠的位置坐标更新,使野外搜救行动在通信与定位信号双重缺失的极端条件下依然保持人员位置的可追踪性。 视觉-惯性融合系统中,IMU填补图像帧间的运动空白。

在能源转型与“双碳”目标驱动下,传感器正成为电力系统数字化的感知基石。在输配电环节,光纤电流传感器与磁阻传感器可非接触式监测高压线路的电流、电压及谐波畸变,精度达到千分之一,同时避免传统互感器的铁磁谐振风险;无线无源的声表面波温度传感器直接贴附于断路器触头、电缆接头等易发热部位,实时回传温升数据,预警接触不良或过载隐患。在新能源场站,风速风向传感器与辐照度传感器协同追踪气象变化,优化风机偏航与光伏跟踪支架的角度调节,提升发电效率。分布式部署的振动与倾斜传感器安装于输电铁塔、风机塔筒之上,当检测到异常摆动或基础沉降时自动上报,为结构健康评估提供依据。所有传感数据通过低功耗广域网络汇聚至区域边缘计算节点,结合历史负荷曲线与气象预报,动态预测设备剩余寿命与故障概率。以往只能靠人工定期巡检或保护动作后才发现的问题,如今在毫瓦级功耗下实现秒级感知与预警。传感器让每一度电的传输、分配与消纳变得可测量、可优化,为新型电力系统注入了看得见、信得过的神经末梢。 IMU 感知运动,无外部信号也能持续输出姿态、位置数据,适配复杂遮挡场景。上海角度传感器校准
IMU可为仓储搬运设备提供姿态感知,预防货叉倾斜导致的货物滑落。浙江九轴惯性传感器选型
隧道掘进机姿态导向与轴线控制技术借助高稳定性IMU传感器在数十米深的地下维持盾构机前进方向的精确感知。三轴加速度计与高精度陀螺仪以数百赫兹采样率封装于盾构机壳体中心轴线位置,在无任何卫星信号与地面参照物的地下环境中持续捕获掘进机在俯仰、偏航与横滚三个自由度的姿态角变化与振动加速度,经捷联惯导解算后输出机头相对于设计轴线的实时偏差量与偏航率。当与全站仪或激光靶标进行定期位置修正时,IMU提供的连续姿态基准使全站仪测量的离散坐标点之间的掘进轨迹得以完整重建,确保在每次修正间隔内仍维持对轴线偏差的持续掌控。在曲线段掘进与纠偏操作中,系统将实时姿态偏差数据与设计线路进行差分,生成的转向指令直接驱动推进油缸的分区压力调整,使盾构机在地下蜿蜒推进时始终贴近设计轴线。传感器以惯性定位理论为运算基础,将数米直径的盾构机在岩层中的每一段推进与转向转化为连续可追溯的轴线偏差数据,使隧道施工在完全隔绝外部信号的地下深处依然维持对掘进方向的高精度控制。 浙江九轴惯性传感器选型