商机详情 -
求购毫米波形变监测雷达
EchoSAR 的关键特点是面状同步成像。传统的位移传感器是一点一台设备,雷达则一次成像就覆盖一片区域,每个分辨单元都是一个测点。对于边坡、岩壁、桥面这类需要掌握位移空间分布的对象,面状成像让监测从点到面,一台设备能够同时看到几十个甚至上百个位置的位移变化。EchoSAR 无滑轨、无伺服,不依赖机械扫描,而是用 MIMO 虚拟孔径实现成像,角分辨率优于 1°。没有运动部件,意味着可靠性更高、维护更少,更适合无人值守的长期运行。机械结构的取消,也让整机更轻,现场安装的工作量随之下降,在高陡边坡、桥下等人员难以到达的位置尤其有价值。星地遥感 EchoSAR 是 4D 成像 MIMO 毫米波形变监测雷达,面状同步成像,整机低至 6 W,防护等级 IP65,用于边坡、桥梁和路面的非接触位移监测。 雷达监测报告只陈述数据和观测事实,不对安全状态作结论。求购毫米波形变监测雷达
形变监测雷达
相位干涉是雷达测微小位移的常用方法。以初始时刻的雷达复图像作为参考,比较同一位置在不同时刻回波的相位差,就能得到视线方向的位移。位移很小时,相位法精度很高;但当位移超过半个波长,相位会出现整周模糊,需要做相位解缠。这是选择测量方法时需要考虑的因素。精密测距是另一种方法。FMCW 雷达通过差频测量目标的距离,跟踪距离随时间的变化,就得到形变。这种方法没有相位模糊,量程不受半个波长的限制,适合位移范围较大、变化缓慢的对象,比如边坡的长期累积位移。代价是精度略低于相位法,所以要根据监测对象的形变量级和速率选用合适的方法。 求购毫米波形变监测雷达雷达站位优先选在对侧或坡外,远离落石影响区。
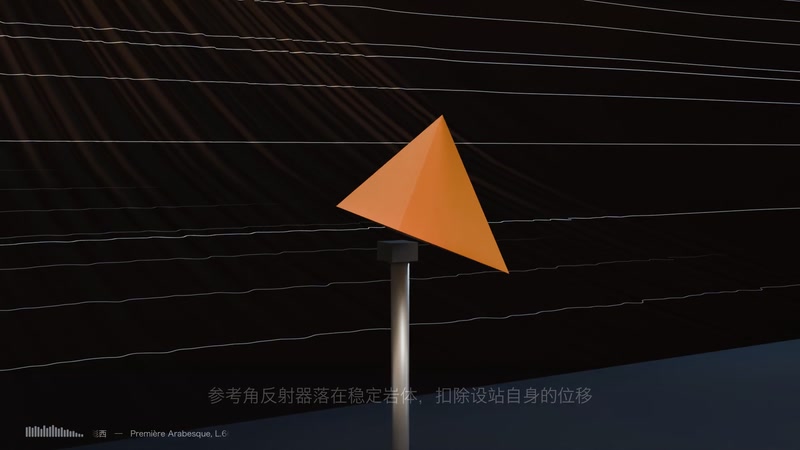
形变监测雷达测得的是位移在视线方向上的分量。仰视一面直立岩壁时,设仰角为 φ,壁面外移在视线上占 cos φ,沿壁面下滑占 sin φ。仰角 25° 时,前者约为 0.91,后者约为 0.42。仰角 45° 时,两种运动在视线上的分量相当。因此站位应尽量正对壁面,设备高度大致居中。星地遥感 EchoSAR 的数据按视线向位移上报。需要换算成外移量或下滑量时,按几何关系计算,并注明所用的假设。这样,管理单位拿到的每个数字都能追溯到测量方向。仰角越大,外移分量越小,下滑分量越大。
形变监测雷达站在壁脚沿着岩壁向上看,是一种不利的几何。这时视线几乎贴着壁面,壁面外移在视线上的分量很小。外移灵敏度大约等于站点离壁距离与斜距之比。站点离壁 5 m、斜距 50 m 时,灵敏度只剩十分之一左右。也就是说,壁面外移 10 mm,雷达读到的视线向变化约 1 mm。公路紧贴壁脚的路段,常会遇到这种情况。解决办法是到对岸、对侧坡上或路缘外寻找稳定站位。找不到合适站位时,星地遥感会如实说明 S300 在该点位的局限,再讨论其他手段。这一点在踏勘阶段就要核清,比设备装上后再调整省事得多。 S300 斜距拉到 300 m 时,径向监测精度为 3 mm 以内。
形变监测雷达上线后,建议先做一段时间的试运行。试运行期间检查各分辨单元的回波强度,观察参考点的稳定性,对比不同时段的数据噪声水平,必要时调整设站角度或增加角反射器。试运行结束后,把此时的数据固定为基准期,后续位移都相对于它计算。这样可以避免因初期设置不当,影响长期数据的可信度。形变监测雷达的数据质量,由系统持续评估。回波强度低、受干扰或参考点异常的数据会被标记,不进入位移曲线;平台记录无效数据的数量和原因,在成果中以空缺标示,不用插值补齐。使用者在看曲线时,可以区分哪些是真实观测、哪些是缺测,对数据的可信程度有清楚的把握,也便于后期审核和复查。 累计量和变化速度,两类提示值可以并行设置。求购毫米波形变监测雷达
壁面宽大于高就横置,高大于宽就纵置。求购毫米波形变监测雷达
EchoSAR 一体化机身,为长期部署而设计,轻量安装,降低现场复杂度,支持 4G 或网络数据通信。设备到现场后固定在稳定的支架上,接通供电,对准监测区域,就可以开始工作,数据通过 4G 或有线网络回传到平台。这样的设计,缩短了安装周期,也降低了对现场通信和施工条件的要求。EchoSAR 有两个主要型号。S300 面向边坡形变监测,F100 面向桥梁挠度监测。两款设备外观一致,是两款不同的设备,差异主要在算法:边坡的形变量大、速度慢,桥梁挠度则是小幅、高频的动态响应,二者对测量方法的要求不同。选型时应当按监测对象来选,不能把两个型号互相替代使用。 求购毫米波形变监测雷达