商机详情 -
山东性能优良点胶机商家
视觉检测精密点胶机的发展自动化技术的发展,以往的点胶工作需要依靠人工来进行操作的工作模式早已无法满足于工业上的需求,普通的点胶机也慢慢追不上时代的需要,逐渐被视觉点胶机代替。因此视觉检测精密点胶机应运而生。视觉检测精密点胶机的特点视觉检测精密点胶机属于目前市面上先进的点胶设备,它应用了可编程控制器,伺服电动机作为驱动器,泵体计量比例胶水,充分利用了双组分胶自动调和,以及自动定量控制视觉定位精密点胶机的特点,适合不同比例的胶水生产。它具备了安全稳定,使用寿命长,机械更加的贴近人性化设计,操作简单便于学习,保养方便,并且视觉定位精密点胶机速度比普通的点胶机更稳定快速。视觉定位精密点胶机又叫做CCD点胶机,CCD点胶机组成紧凑而精密,可以帮助需求用户长时间应用在生产工作中,在应用范围也是无可挑剔的,能一机多用,视觉精密点胶机可适用于多种不同类型的产品进行点胶封装。适用视觉精密点胶机的点胶产品视觉定位精密点胶机可以面向多行业的产品进行封装粘接,如集成电路,印刷电路板,电子元器件,汽车零部件,玩具,,礼品盒,包装盒等都需要应用到具备视觉定位功能的设备进行,通过高精度视觉点胶机进行视觉定位填充。点胶机可以使用不同类型的喷嘴控制系统,包括手动、自动和机械控制。山东性能优良点胶机商家
点胶机
中文名自动点胶机外文名Automaticgluedispenser应用范围PDA封胶LCD封胶IC封装等适用流体硅胶、防焊膏、透明漆等学科机械工程领域工程技术目录1简介2发展简史3工作原理▪阿基米德式滴胶泵▪无接触式滴胶泵4应用范围5适用流体6特点7发展自动点胶机简介编辑随着自动化技术的迅猛发展,手工点胶已经远远不能满足工业上的要求。手工点胶具有操作复杂、速度慢、精确度低、容易出错,而且无法进行复杂图形的操作,更无法实现生产自动化等缺点。市场上要求一种速度快,效率高,精度高的设备。因此就出现了全自动点胶机器人。在科技就是***生产力的情况下,全自动点胶机器人的出现为点胶行业带来前所未有的机遇和发展。人们为了与点胶机器人简单方便地交流,把想法传达给机器人,使机器人按照人的意志和点胶工艺的要求来运动,就发明了一种示教编程器系统。这种示教编程器可以很简易地控制点胶机器人,发送各种运动指令,执行各种图形的点胶[1]。自动点胶机发展简史编辑自动点胶机的产生要追溯到六十年代时期,在胶瓶挤胶、手工点胶甚至牙签点胶落后的情况下,使众多需要点胶的行业产生了巨大的不良品,造成一批批不可弥补的订单损失,于是在六十年代,手动点胶机诞生了。智能点胶机选择湖北自动点胶机诚信为先。

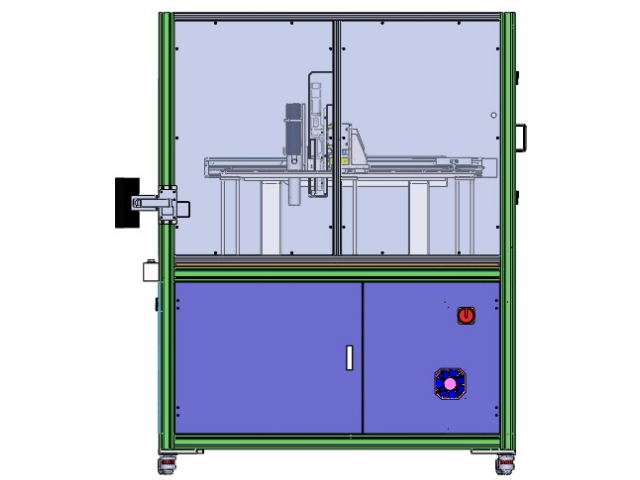
x轴滑座21安装在安装底座1的上方,x轴滑座21的内部滑动连接有x轴滑块23,x轴滑座21的一侧连接有x轴伺服电机22,x轴伺服电机22的输出端连接有x轴滚珠丝杆28,x轴滚珠丝杆28贯穿x轴滑块23,且与x轴滑块23啮合连接,x轴伺服电机22与控制器信号连接。通过采用上述技术方案,通过x轴伺服电机22带动x轴滑块23在y轴方向往返运动,本实施例中x轴伺服电机22选用台达销售的ecma-c20401rs型伺服电机,x轴滚珠丝杆28的两端与x轴滑座21通过轴承转动连接。具体的,所述x轴滑块23的上方连接有x轴斜滑座24,x轴斜滑座24的内部滑动连接有x轴斜滑轨25。通过采用上述技术方案,x轴斜滑轨25倾斜的角度为60度,通过x轴斜滑轨25带动其上的y轴移动机构3在x轴方向上往返运动。具体的,所述y轴移动机构3包括y轴移动机构底板31、y轴滑座32、y轴伺服电机33、y轴滑块34和y轴滚珠丝杆35,其中,y轴移动机构底板31安装在x轴移动机构2的上方,y轴移动机构底板31的上方连接有y轴滑座32,y轴滑座32的内部滑动连接有y轴滑块34,y轴滑座32的一侧连接有y轴伺服电机33,y轴伺服电机33的输出端连接有y轴滚珠丝杆35,y轴滚珠丝杆35贯穿y轴滑块34,且与y轴滑块34啮合连接,y轴伺服电机33与控制器信号连接。
负责点胶头的三维运动,一般以三轴运动平台存在且采用梁架式,当然也有四轴五轴等多轴运动方式,也即增加被点胶产品本身的运动方式,从而可以更方便的点胶。轴系动力一般采用高精度伺服电机闭环控制方式,使各轴运动精度可达,为保证点胶效率,同时对速度也有一定要求,轴向运动主要负载就是点胶头,一般重量在10kg以内,所以要求驱动马达可以承受一定的负载,当然根据点胶产品和工艺的不同,轴向运动也会有一定的范围,可以让点胶头在允许的范围内高效运动。台式点胶机单次点胶需要人工放料取料,只能算半自动点胶,落地式点胶机自动化实现方式一般有两种,一种是采用上下料盒方式,需要人工放置料盒,但不影响点胶作业,点胶机可以连续工作,另一种采用在线式设计,与产品生产流水线上游下游全部对接,点胶作业可实现完全无人化操作;这两种方式都需要具备轨道传输系统来运送被点胶产品;轨道可分为单轨式和双轨式,同时需要考虑载重情况,以及被点胶产品的厚度,这些共同决定了轨道的动力方式和结构设计。也可以理解为点胶头运动控制系统和点胶校准系统,点胶头的运动轨迹一般需要提前预设,并传输给运动控制卡执行,而运动轨迹一般由编程器或者是工业PC设置给定。点胶机,让生产更高效。
快速排气阀40的一端与排出阀20的出气口、点胶气压输出接口12以及***气压传感器30分别相连,另一端与快速排气输出接口13相连,控制模块50设在点胶控制器本体10内且分别与排出阀20、减压阀80、***气压传感器30和快速排气阀40电连接以控制排出阀20、减压阀80、***气压传感器30和快速排气阀40,控制模块50能够连续接收***气压传感器30采集的实时气压并在实时处理后提取气压爬升的特征参数。换言之,精密点胶控制器100主要由点胶控制器本体10、排出阀20、减压阀80、***气压传感器30、快速排气阀40和控制模块50组成,其中,在单次点胶作业中,***气压传感器30将工作气压的爬升、稳定和下降实时采集,并由控制模块50对采集数据处理,形成完整的气压波形曲线。精密点胶控制器100的具体工作过程如下:根据具体选用的胶桶容积和配管长度,将胶桶通过配管连接至精密点胶控制器100的点胶气压输出接口12,精密点胶控制器100按设定的工作参数(包括出胶持续时间、工作气压和回吸气压)进行点胶作业。随着胶桶内胶液剩余量的减少,***气压传感器30采集的整个工作气压波形中,气压爬升过程将逐渐变缓,气压的稳定和下降过程无明显差异。据此。湖北专业点胶机诚信为先。上海购买点胶机诚信服务
点胶机的发展趋势是向智能化、高速化、多功能化方向发展。山东性能优良点胶机商家
回吸气压的自适应控制可在点胶作业的间歇时间内,保证胶桶末端针头的出胶口没有胶液的滴漏和气泡混入,保证点胶作业时精细的出胶一致性。根据本实用新型的一个实施例,真空发生器60的真空产生口与排出阀20的排气口相连的管路为回吸气压产生装置的工作口,精密点胶控制器100还包括:第二气压传感器70,所述第二气压传感器70与所述回吸气压产生装置的工作口连接,所述第二气压传感器70能够采集所述回吸气压产生装置产生的的回吸气压,所述第二气压传感器70与所述控制模块50电连接并由所述控制模块50连续接收其采集信号。具体地,第二气压传感器70设在排出阀20与真空发生器60的真空产生口之间,第二气压传感器70能够采集排出阀20与真空发生器60的真空产生口之间管路的回吸气压,第二气压传感器70与控制模块50电连接并由控制模块50连续接收其气压采集信号。也就是说,在真空发生器60和排出阀20排气口之间的回吸气压产生装置的工作口设置第二气压传感器70,开启回吸气压后,第二气压传感器70实时采集回吸气压,并与控制模块50交互实现回吸气压的自适应反馈控制。可选地,回吸气压产生用减压阀90为电气比例阀或电空减压阀。推荐地。山东性能优良点胶机商家