商机详情 -
耐磨抗撕机器人机械手硅胶
一家研发辅助采样机器人的科创企业,需要安全柔和、低析出的机器人灵巧手硅胶,用于夹持采样拭子与采样管,早期选用外购硅胶配件,成品机器人灵巧手硅胶触感偏硬,析出管控不严,长期和医用耗材接触存在污染风险,反复轻柔夹持之后弹性衰减较快,夹持力度难以精确稳定控制。医疗辅助设备对材料安全性、触感柔和度以及力度稳定性有着严苛要求,不合适的机器人灵巧手硅胶会造成采样管滑脱、拭子挤压破损,影响采样流程。鸿富翔为其调配低析出、生物相容性良好的机器人灵巧手硅胶,一体成型适配采样工况的机器人灵巧手硅胶,调整邵氏硬度适配轻柔夹持节奏,优化指尖曲面避免局部应力集中。样品完成相关安全测试与长期夹持疲劳测试之后交付小批量试用。投入试点医院实测之后,机器人灵巧手硅胶夹持力度输出平稳,没有出现快速形变衰减,耗材破损、滑落的情况明显减少。这款机器人灵巧手硅胶顺利纳入设备定型方案,帮助企业拿到配套准入测试样品,随着采样机器人订单增长,稳定的机器人灵巧手硅胶供应持续支撑项目商业化推进。切换定制机器人硅胶之后,夹爪缓冲件返修频次下降七成。耐磨抗撕机器人机械手硅胶
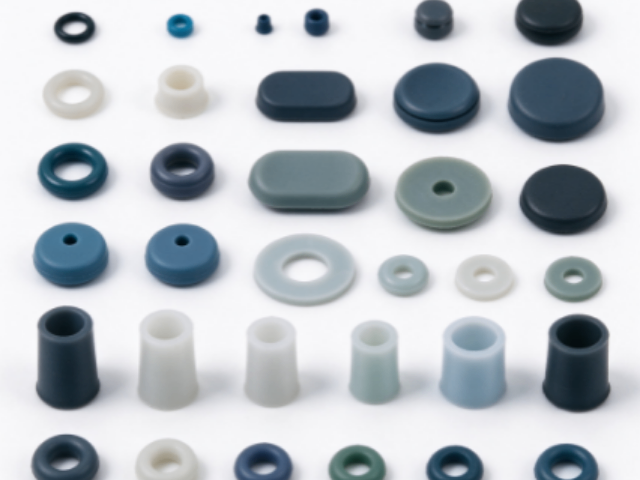
很多机器人研发工程师在选型机器人硅胶时,容易把普通模压硅胶和 LSR 液态硅胶混为一谈,机器人硅胶作为人形机器人、工业协作机器人柔性部件的关键材料,不同工艺路线直接决定机器人硅胶产品的表现上限。机器人硅胶主要分为固态精密模压与液态硅胶注射成型两类,固态机器人硅胶更适合结构相对规整、批量需求稳定的缓冲垫、防尘护套、减震垫块,配方调配空间大,硬度区间宽广,成本可控;LSR 液态的机器人硅胶依靠双组份精确配比、高压注射入模,能够成型极薄壁厚、复杂曲面、微纹理仿生皮肤,也是当下人形机器人仿生柔性表皮优先选用的机器人硅胶。不少设计团队存在误区,觉得只要标注机器人硅胶,就可以实现柔性抓取或者仿生触感,忽略成型工艺带来的收缩率、分模线、内部微小气孔控制差异。如果用普通固态模压去做高保真仿生皮肤,很容易出现表面纹路失真、回弹不均;如果一味选用液态机器人硅胶来生产简单密封垫圈,又会造成不必要的物料与制造成本浪费。想要用好机器人硅胶,需要提前根据部件功能定位选定成型方式,兼顾触感、力学指标与量产稳定性,避免在样机阶段敲定难以规模化落地的设计方案。食品级机器人机械手硅胶采用 LSR 工艺的机器人灵巧手硅胶,单件外观不良率压至百分之二以内。
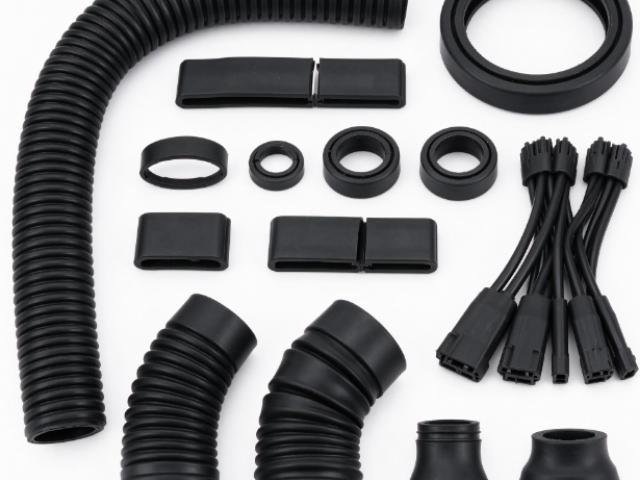
多数采购在核算机器人硅胶关节预算时,只会对比单件报价,忽略劣质机器人硅胶关节带来的各类隐性成本。低价机器人硅胶关节所用机器人硅胶配方粗糙,疲劳寿命短,需要频繁备件更换,长期备件支出累积起来十分可观;一旦机器人硅胶关节在现场失效,机器人停机造成产线中断、项目停滞,产生的损失远高于配件差价。如果机器人硅胶关节性能不稳定,每一批到货都需要重新标定设备,占用大量研发与调试人力,拉长新品上市周期。更严重的是,如果机器人硅胶析出超标、安全性能不达标,产品流入市场之后引发客诉、安全纠纷,品牌声誉会受到难以挽回的损害。选择品质稳定的机器人硅胶关节,前期投入看似更高,但机器人硅胶耐久、一致性、安全性都经过系统性验证,可以大幅减少停机维修、反复标定、售后赔付等隐性支出。想要长期控制整机综合成本,就不能只盯着单品价格,需要把机器人硅胶关节全生命周期成本纳入考量,寻找可以稳定提供合规机器人硅胶的配套厂商,值得正在选型柔性关节的研发团队深入了解。
大量承载型机器人硅胶关节采用嵌件包胶结构,金属转轴或者硬质塑料骨架被机器人硅胶包裹在一起,形成兼具刚性支撑与柔性缓冲的机器人硅胶关节。很多项目失败的原因不在于机器人硅胶本身弹性不足,而是机器人硅胶和硬质嵌件的粘接界面失效,机器人硅胶沿着嵌件边缘起边、剥离,让整个机器人硅胶关节失去结构完整性。单纯依靠卡槽、滚花这类机械咬合方式,只能应付低负载、低频次转动,当机器人硅胶关节持续扭转、冷热交替变化,界面应力反复拉扯,普通咬合结构很容易失效。想要让机器人硅胶牢固附着在嵌件表面,等离子活化、专属底涂预处理是成熟方案,通过提升基材表面能,让机器人硅胶在硫化过程中形成稳定化学键合,而不只是物理包裹。还有一个常见误区,不少设计师把嵌件棱角设计得过于尖锐,应力集中在局部界面,哪怕粘接工艺合格,机器人硅胶也会从尖角位置撕裂。机器人硅胶关节的包胶设计,要同步兼顾嵌件造型、表面处理方案、机器人硅胶配方,在设计阶段就规避粘接失效隐患。面向海外出口的机械手配件,常选用合规体系下的机器人硅胶。
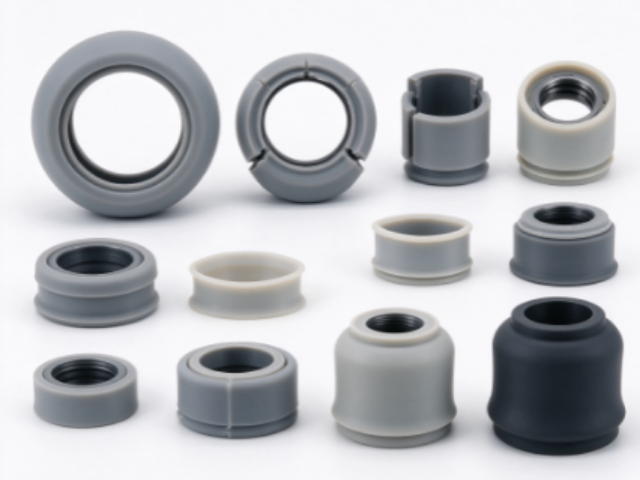
协作机器人柔性夹爪、防护皮套、仿生表皮都需要承受反复拉扯、局部尖点挤压,抗撕裂性能是机器人硅胶不可忽视的指标。高质量机器人硅胶在配方上选用高抗撕生胶,搭配专属补强体系,成型硫化充分,当局部出现微小裂口时,裂纹不容易持续延伸;品质较差的机器人硅胶一旦产生缺口,在持续动态载荷之下会迅速撕开,直接造成柔性部件失效。很多研发人员会发现,同硬度的两款机器人硅胶,在静态拉力测试数据接近,但在反复弯折、局部点压测试当中差距巨大,根源在于机器人硅胶内部交联结构以及填料分散均匀度。如果混料环节分散不到位,填料团聚形成薄弱点,即便静态测试达标,动态工况下机器人硅胶依然容易撕裂。人形机器人关节位置的机器人硅胶,每一次动作都会伴随拉伸、扭转,对材料抗撕裂、耐疲劳同步提出严苛要求。在物料准入环节增加动态疲劳撕裂测试,而不是只做单次静态拉力,能够有效规避机器人硅胶在长时间连续工作中突发破损的风险。缺少导电改性的机器人灵巧手硅胶,触觉传感信号漂移难以修正。广东防震抗摔机器人硅胶皮肤
想要减少软垫撕裂故障,可以评估耐疲劳的机器人灵巧手硅胶。耐磨抗撕机器人机械手硅胶
灵巧手的控制算法高度依赖机器人灵巧手硅胶稳定的力学表现,但是很多配套厂商无法锁定每一批机器人灵巧手硅胶的指标,给整机标定带来沉重负担。机器人灵巧手硅胶的硬度、回弹、压缩模量、抗撕裂性能,受原料批次、混料时长、硫化温度与保压时间影响,如果生产没有标准化管控,先后两批机器人灵巧手硅胶的力学曲线会出现明显偏移。当机器人灵巧手硅胶回弹浮动超出阈值,每一批新到货的配件,工程师都要重新调整抓取阈值、触觉反馈参数,持续占用研发资源。面向商业化出货的灵巧手,如果每台设备搭载的机器人灵巧手硅胶性能不一致,终端设备抓取手感、碰撞响应各不相同,品牌产品一致性遭到破坏。很多供应商没有原料留样制度,配方、调色依靠工人经验,更换生胶或者助剂之后,机器人灵巧手硅胶性能悄然漂移。外观层面,机器人灵巧手硅胶还容易出现流痕、麻点、皮纹清晰度不一,既影响样机展示观感,也侧面说明成型参数不稳定。采购与品控团队只能对每一批机器人灵巧手硅胶抽样开展全套力学测试,一旦指标偏离标准,整批拒收,造成交期延误与物料浪费。耐磨抗撕机器人机械手硅胶
鸿富翔(广东)橡塑科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在广东省等地区的橡塑中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来鸿富翔橡塑供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!