商机详情 -
广州婴儿肤感机器人硅胶皮肤
采用嵌件包胶结构的机器人灵巧手硅胶,在批量生产阶段较棘手的质量难题就是界面脱粘,机器人灵巧手硅胶从内部支撑骨架剥离,指尖外皮翘起,触觉结构直接失效。大量中小型加工厂缺少标准化的基材活化工艺,只依靠简单机械咬合固定机器人灵巧手硅胶,静态拉力测试勉强通过,但是机器人灵巧手硅胶随着手指不断弯折扭转,冷热循环持续冲击粘接边界,微小起边会迅速延展成大面积剥离。灵巧手指尖应力高度集中,进一步放大粘接缺陷,只要局部出现脱粘,整只手指就失去稳定的柔性接触层。很多团队等到模具全部完成、批量试产之后才发现这个问题,修改嵌件结构、重新开模会产生高昂改模费用,同时打乱产品交付计划。还有不少供应商底涂工艺依靠人工操作,涂布厚度、烘烤条件无法稳定管控,同一批次产出的机器人灵巧手硅胶,粘接效果好坏不一,品控难以收敛。想要稳定量产合格的包胶机器人灵巧手硅胶,等离子活化、底涂涂布、固化、硅胶硫化整套工序必须标准化,依靠固定工艺参数保障粘接强度,否则不良率居高不下,持续带来物料损耗与交付延误。选错成型工艺的机器人灵巧手硅胶,薄壁指尖结构成型缺陷频发。广州婴儿肤感机器人硅胶皮肤
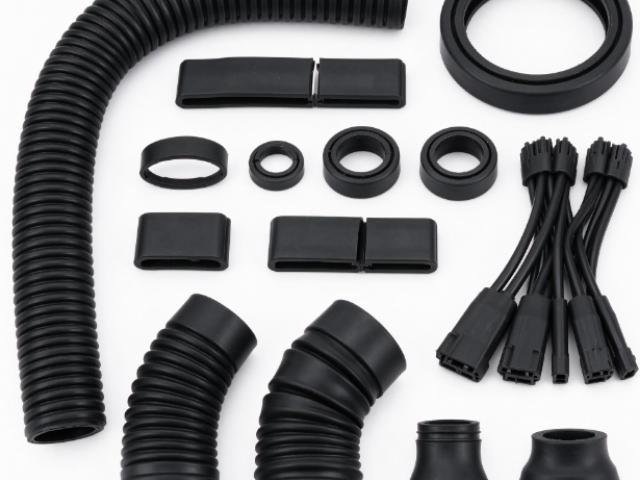
鸿富翔提供产品设计协同、快速打样、成型加工、嵌件包胶、后处理到组装的一站式服务,客户开发机器人硅胶项目,无需同时对接模具厂、成型厂、表面处理厂商多个主体,所有环节统一对接。客户只提供功能需求或者初步三维草图,研发团队同步评估机器人硅胶成型可行性,结合机器人硅胶材料特性优化结构,兼顾形变需求、装配可行性与量产良率;图纸确认之后同步启动模具开发与样品试制,样品验证通过转入量产,还可以承接等离子清洗、去毛刺、小件预组装等后工序,直接交付可以送入整机装配的成品机器人硅胶配件。对于同时开发多款柔性部件的机器人企业,一站式模式大幅缩减沟通窗口,采购与研发团队不必耗费大量精力协调多家外协方排产、处理异常。当客户并行开发仿生表皮、夹爪护套、减速器密封垫等不同形态的机器人硅胶,能够统筹排产与交付节奏。这套服务尤其适合团队规模有限的机器人创业项目,把复杂的机器人硅胶供应链管理交付给我们,客户可以集中资源投入电控调试、算法迭代与市场验证,不用被物料对接琐事持续消耗精力。广州铂金硫化机器人硅胶总成大量协作机器人厂商,依靠机器人硅胶完成样机功能验证。
一家专注轻型协作机器人的设备厂商,原有柔性关节采用普通硅胶自制机器人硅胶关节,在连续抓取作业中暴露出明显短板。原有机器人硅胶抗扭转疲劳性能不足,连续运行不到一百五十小时就出现明显蠕变,机器人硅胶关节零点持续偏移,每过一段时间就需要停机重新标定运动参数,设备有效作业时长被压缩。同时不同批次来料性能波动大,下线设备的柔顺反馈手感参差不齐,售后维护压力持续走高。该厂商对接鸿富翔之后,团队根据关节负载、较大扭转角度以及日均运动循环次数,定制低蠕变、高抗疲劳的机器人硅胶,采用 LSR 液态硅胶一体成型机器人硅胶关节,模具阶段优化扭转区域壁厚分布,分散转动带来的集中应力。经过多轮样品迭代与数万次扭转疲劳验证,这款机器人硅胶关节正式投入量产。改造完成之后,机器人硅胶关节蠕变漂移量下降 82%,设备连续无标定运行时长大幅提升,单台设备的月度维护频次下降近六成。稳定的机器人硅胶关节让这款协作机器人顺利落地电子装配、轻量物料分拣产线,设备运行一致性得到客户认可,后续该品牌新机型全部沿用这套机器人硅胶关节方案,依托稳定供应链加快产品线拓展。
鸿富翔凭借自研精密模具配套能力,可以在方案早期介入客户设计评审,提前预判机器人硅胶关节成型难点,从源头降低改模、试错成本。拿到机器人硅胶关节三维图纸之后,模具与材料工程师同步评估运动扭转区域壁厚、嵌件包胶结构、排气布局,结合选用机器人硅胶的收缩率调整型腔,规避脱模拉伤、内部包气、应力集中撕裂等常见缺陷。固态模压、LSR 液态注射两套工艺并行,不管是低负载基础缓冲型机器人硅胶关节,还是带传感层、复杂曲面、超薄壁厚的人形机器人硅胶关节,都可以匹配合适的机器人硅胶成型方案。如果客户希望在机器人硅胶关节内部集成金属转轴,工厂内部可以完成等离子活化、底涂预处理,提升机器人硅胶与嵌件之间的结合强度,减少量产脱粘隐患。首样产出之后,如果需要微调弧度、厚度或者扭转限位结构,模具车间内部即可快速修调型腔,省去外发外协的漫长等待,大幅压缩机器人硅胶关节从图纸到样品的周期。整套开发流程不只是交付样品,而是围绕机器人硅胶关节长期疲劳耐久目标,锁定机器人硅胶配方、成型参数与模具方案,帮助研发团队把有限预算投向电控、算法等重要模块。普通护套容易吸附油污,机器人硅胶经过防油配方定向调校。
内置分布式触觉的灵巧手,会选用改性导电机器人灵巧手硅胶,不少研发人员误以为只要材料能够导电,就可以作为传感层使用。导电机器人灵巧手硅胶是在硅基基体当中均匀分散导电填料,外力挤压改变填料之间的接触通路,电阻随之变化,控制系统依靠这个信号识别接触位置与压力大小。如果导电填料分散不均匀,同一片机器人灵巧手硅胶不同点位电阻浮动剧烈,标定难度急剧上升,抓取信号噪声居高不下。普通导电橡胶回弹迟滞大、疲劳差,并不适合替代专属机器人灵巧手硅胶,一旦反复捏合,导电网络容易被长久性破坏,传感功能失效。导电机器人灵巧手硅胶还要严格管控析出,避免出油腐蚀贴附的柔性电极,保障长期信号稳定。不同抓取场景,对导电机器人灵巧手硅胶的电阻区间、迟滞、耐疲劳要求完全不同,装配精密元器件的灵巧手,需要低迟滞版本的机器人灵巧手硅胶;面向大负载搬运的灵巧手,则优先保证力学耐久。理解导电机器人灵巧手硅胶的工作机制,研发团队才不会被单一导电指标误导,选出适配整套触觉系统的机器人灵巧手硅胶。选用抗高低温机器人硅胶,密封渗漏投诉下降百分之七十八。广州铂金硫化机器人硅胶总成
多家方案设计公司,会向客户推荐这款机器人硅胶成型方案。广州婴儿肤感机器人硅胶皮肤
大量集成金属骨架、硬质塑料衬底的柔性部件,都会采用嵌件包胶工艺,而包胶界面脱粘是机器人硅胶量产阶段高发故障。柔性夹爪内衬、关节包覆件、传感模组保护套,都需要机器人硅胶牢牢附着在硬质基材表面,共同完成缓冲、防护、触感传递。如果缺少成熟的基材活化工艺,机器人硅胶硫化成型之后,只依靠物理咬合固定,在持续震动、冷热交替、反复形变之下,机器人硅胶会沿着基材边缘起边、分层,严重时整块机器人硅胶剥离脱落。很多中小型加工厂只具备简单模压能力,没有等离子活化、底涂配套工艺,只能依靠在嵌件上面开槽增加机械咬合,这种方式在静态测试勉强通过,量产之后机器人硅胶脱粘不良率持续走高。机器人关节位置形变幅度大,应力持续集中在粘接界面,进一步放大脱粘风险。如果等到模具全部加工完成才发现粘接失效,修改嵌件结构、重新制作模具,会产生高额改模费用,还会推迟项目落地。机器人硅胶包胶的稳定性,需要在设计早期同步规划基材选型、表面处理、结构卡槽,从源头降低量产失败概率。广州婴儿肤感机器人硅胶皮肤
鸿富翔(广东)橡塑科技有限公司是一家有着雄厚实力背景、信誉可靠、励精图治、展望未来、有梦想有目标,有组织有体系的公司,坚持于带领员工在未来的道路上大放光明,携手共画蓝图,在广东省等地区的橡塑行业中积累了大批忠诚的客户粉丝源,也收获了良好的用户口碑,为公司的发展奠定的良好的行业基础,也希望未来公司能成为*****,努力为行业领域的发展奉献出自己的一份力量,我们相信精益求精的工作态度和不断的完善创新理念以及自强不息,斗志昂扬的的企业精神将**鸿富翔橡塑供应和您一起携手步入辉煌,共创佳绩,一直以来,公司贯彻执行科学管理、创新发展、诚实守信的方针,员工精诚努力,协同奋取,以品质、服务来赢得市场,我们一直在路上!