商机详情 -
江苏IMU定制开发
在现代智能装备和移动机器人领域,定位与导航的连续性是实现自主作业的关键保障。尤其是在隧道、室内或城市高楼林立的区域,传统卫星导航系统的信号容易被遮挡,导致定位信息断续,影响设备的稳定运行。GPS惯导融合算法通过将卫星导航数据与惯性测量单元(IMU)的惯性数据巧妙结合,能够在GPS信号良好时利用卫星定位修正惯导系统的漂移误差,而当卫星信号弱或丢失时,则自动切换到惯导推算模式,持续输出设备的位置信息、速度和航向。这种融合方式既延长了导航系统的可用时间,还提升了在复杂环境下的导航连续性和稳定性。应用场景涵盖工程机械、特种巡检装备、无人船及无人机等领域,使设备在无卫星信号的环境中依然能够完成精确的空间定位和路径追踪。通过对加速度计、陀螺仪和磁力计等多传感器数据的融合处理,GPS惯导融合算法有效减少单一传感器误差的影响,提升整体导航性能。深圳智游者科技有限公司基于自主研发的GPS惯导融合算法,结合其IMU硬件优势,提供从算法到硬件的完整解决方案,支持客户在多样化应用场景中实现连续、稳定的导航服务,助力智能装备达成更高的作业可靠性和空间感知能力。IMU动作识别算法通过多模态数据融合,实现复杂动作的精确分类和动态识别。江苏IMU定制开发
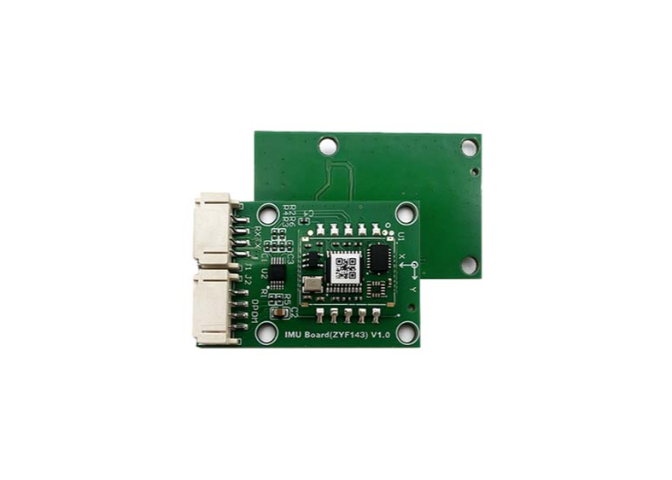
嵌入式软磁/硬磁校准算法在智能装备研发中扮演着不可或缺的角色,尤其是在机器人和移动载体的姿态测量与导航系统中表现突出。设备周围的铁磁材料和电磁设备往往会导致磁场干扰,给航向角的准确计算带来挑战。这类算法通过内置于设备的嵌入式系统中,实时识别并补偿软硬磁干扰,提升磁力计数据的可信度,使得姿态解算更加稳定可靠。比如在巡检机器人执行复杂路径导航时,嵌入式校准算法能够动态调整磁场误差,帮助设备在复杂电磁环境下维持精确的航向角输出,避免因磁场扭曲引发的导航偏差。此类算法的嵌入式实现还支持多种硬件平台,无需额外外设即可完成校准任务,极大节省空间和功耗,适合对体积和能耗有严格要求的智能穿戴设备和移动机器人。深圳智游者科技有限公司基于自研的传感融合技术,提供完整的嵌入式软磁/硬磁校准算法解决方案,结合IMU硬件与算法一体化交付,助力客户快速实现设备的磁场干扰补偿和姿态稳定输出,同时支持算法移植和固件定制,满足多行业智能装备的实际需求。公司在深圳设立总部,并在上海、成都设有研发与服务站点,能够为客户提供及时的技术支持和方案调试,推动项目顺利落地。北京一站式IMU定制开发工业级GPS惯导融合算法具备强大环境适应性,应用于工程机械和特种车辆定位。
在现代智能装备领域,六轴IMU作为惯性传感的基础单元,承担着关键的姿态测量和运动监测任务。六轴IMU集成了加速度计和陀螺仪,能够采集设备的加速度和角速度信息,帮助智能装备实现空间姿态的实时感知。以工业机器人和移动AGV为例,六轴IMU可以辅助设备完成精确的运动轨迹规划和姿态调整,尤其在复杂工况下,如振动强烈或电磁干扰环境中,依赖自研的融合算法对原始数据进行多层次处理,减少噪声和漂移的影响,提升测量的稳定性和连续性。对于康复外骨骼机器人,六轴IMU既支持动作捕捉,还能配合动作识别算法准确区分人体不同动作状态,辅助实现智能助力控制。六轴IMU的体积小巧和功耗适中,也使其适合穿戴设备和运动监测应用,满足用户对便携和长续航的需求。深圳智游者科技有限公司基于自研的IMU融合算法和姿态融合算法,将六轴IMU硬件与算法深度结合,形成适应多样化应用场景的解决方案,支持客户从样机开发到量产的全周期需求,推动智能装备在姿态感知和动作识别领域的技术升级。公司在深圳设立总部,同时在上海和成都设有研发与服务站点,能够为客户提供及时的技术支持和方案调试服务,助力客户实现产品的稳定落地和持续优化。
工业现场常常伴随着大量铁磁材料和电磁设备,磁场干扰成为惯性传感应用中的一大挑战。抗磁场干扰IMU通过集成先进的软磁和硬磁校准算法,能够自动识别并补偿磁场中存在的异常变化,降低磁场干扰对磁力计数据的影响。这种能力使IMU在工业机械、结构监测和特种装备等复杂环境中表现更加稳定可靠。举例来说,在塔机安全监测或桥梁结构监测中,设备周围的金属构件和电磁辐射会导致航向角偏移,传统传感器难以准确反映真实姿态。采用抗磁场干扰技术的IMU能够通过融合算法,稳定输出精确的俯仰、横滚和航向角度,支持设备实现精确的姿态监控和安全预警。此外,该类IMU适应强振动和高低温环境,满足特种装备如无人船、无人机等对导航和姿态感知的高要求。深圳智游者科技有限公司依托自研的软磁/硬磁校准算法,结合多传感器数据融合技术,提供面向工业客户的传感方案,帮助客户应对磁场复杂干扰,提升设备的稳定性和可靠性。公司在全国范围内设有研发和服务站点,能够为项目提供从需求分析、方案设计到固件调试的全流程支持,助力客户快速实现产品的工业级应用。嵌入式姿态融合算法支持低功耗设备实时姿态计算,满足智能穿戴和移动终端需求。
在机器人研发与制造领域,姿态感知和导航定位是实现智能操作的关键环节。机器人在复杂环境中运行时,往往面临振动、冲击以及磁场干扰等多种挑战,如何准确测量姿态角度和空间位置,成为提升机器人性能的重要一环。机器人用IMU应用解决方案通过集成多传感器数据,结合姿态融合算法,有效滤除运动中的噪声和振动影响,输出稳定的俯仰、横滚和航向角度信息。特别是在移动机器人导航、工业机器人精密操作等场景中,IMU能够实时反馈设备姿态变化,辅助控制系统实现精细动作调整,提升作业的灵活性和安全性。同时,配合软磁硬磁校准算法,能够在含有铁磁材料或电磁设备的工业现场,自动识别并补偿磁场干扰,减少航向角偏移,保障导航数据的可靠性。机器人用IMU解决方案通常还支持多节点组网,形成完整的惯性传感网络,满足多自由度动作捕捉和复杂环境下的连续导航需求。通过选型适配和算法调优,方案能针对不同机器人类型和应用工况,提供定制化的硬件和软件支持,助力研发团队缩短调试周期,提升产品开发效率。嵌入式IMU应用方案支持多种接口适配,方便集成到现有智能硬件系统中。湖北工业级IMU移植
IMU动作识别算法通过深度学习模型分析惯性数据,实现多种运动状态的实时判别与反馈。江苏IMU定制开发
康复医疗和运动健康领域对姿态测量的精度和稳定性有较高要求,尤其是在人体动作捕捉和步态分析中,精确的姿态数据是评估康复效果和运动状态的基础。高精度姿态融合算法通过整合多传感器信息,消除单一传感器的漂移和噪声,实时输出连续且准确的俯仰、横滚、航向角度,支持对人体关节角度和肢体运动的细致捕捉。该算法在软磁硬磁校准方面表现突出,能够有效抑制磁场干扰,适应穿戴设备在金属构件密集的环境中使用的需求。康复器械和运动分析设备采用这类算法后,能够实现错误动作预警和运动姿态分析,提升训练的安全性与科学性。深圳智游者科技有限公司依托自主研发的高精度姿态融合算法,结合IMU动作识别和动作捕捉技术,为康复医疗和运动健康客户提供定制化的感知方案,支持从样机开发到量产的全阶段服务,助力行业内设备实现更精确的姿态测量和运动识别。江苏IMU定制开发
深圳智游者科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同深圳智游者科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!