商机详情 -
广东六轴姿态融合算法参数
在许多工业和智能装备领域,设备运行环境常常伴随着振动、温度变化以及电磁干扰,这些因素对惯性测量单元(IMU)采集的原始数据带来一定挑战。IMU融合算法通过对加速度计、陀螺仪和磁力计多维度信号进行综合处理,有效降低单一传感器的误差影响,实现数据的加权融合与噪声过滤。这样的处理方式使得姿态角度的解算更加平稳,尤其是在动态运动或振动冲击情况下,能够减少姿态跳变,提升测量的连续性和稳定性。应用场景包括工业机器人在生产线上的精确定位,移动机器人在复杂地形中的导航,以及特种装备在强磁场环境中的姿态监测。通过融合算法,设备能够持续提供可靠的姿态信息,辅助控制系统做出准确响应。此外,融合算法的灵活性支持不同硬件平台的集成,方便客户根据项目需求进行参数调优和算法适配,满足多样化的应用需求。深圳智游者科技有限公司专注于惯性传感与融合算法的研发,依托自主算法体系,结合硬件产品,提供从算法移植到整套解决方案的服务,助力客户应对复杂环境下的姿态感知挑战。六轴IMU应用解决方案以加速度计和陀螺仪为重点,适用于运动监测和姿态测量场景。广东六轴姿态融合算法参数
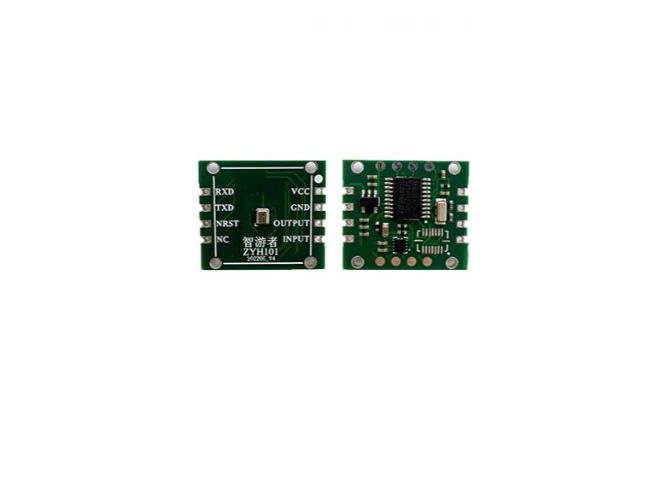
传感器IMU动作捕捉技术在康复医疗和运动健康领域发挥着越来越重要的作用。借助集成加速度计、陀螺仪和磁力计的IMU传感器,系统能够精确捕捉人体关节的角度变化和步态轨迹,为康复效果评估和运动姿态分析提供科学依据。康复器械厂商和运动分析设备研发商利用该技术,能够实时监测患者或运动员的动作状态,及时发现错误动作并发出预警,辅助制定个性化训练或治疗方案。针对穿戴设备常见的磁场干扰问题,传感器IMU动作捕捉系统内嵌软硬磁校准算法,自动补偿环境带来的误差,提升数据的稳定性和可信度。系统支持多节点同步采集,能够还原复杂的肢体运动细节,帮助康复专家了解患者运动功能恢复情况。运动科研实验室利用该技术,能够实现高精度的运动数据采集与分析,推动运动科学研究的深入开展。深圳智游者科技有限公司依托自主研发的传感融合技术和算法体系,提供成熟的传感器IMU动作捕捉解决方案,支持定制化开发和多场景应用,满足康复医疗与运动分析行业的多样需求。江苏低漂移IMU融合算法参数九轴IMU方案应用于运动分析和虚拟现实,提升动作捕捉的精细度和响应速度。
随着国产智能制造的崛起,国产IMU在多行业的应用需求日益增长。国产IMU既满足了本地化供应链的需求,还逐渐具备了与国际产品相匹配的性能表现。国产IMU应用解决方案强调硬件与软件的一体化设计,结合自研的多维度融合算法,能够有效应对磁场干扰、振动噪声等复杂环境下的传感挑战。国产方案在工业自动化、智能机器人、康复医疗等领域展现出灵活适配的能力。例如,在康复设备中,国产IMU配合动作识别算法,能精确捕捉人体运动状态,辅助医生进行康复效果评估和动作纠正。工业设备中,国产IMU通过姿态融合算法,稳定输出姿态数据,支持设备的自动校准和安全监控。国产IMU应用解决方案还支持算法固件定制和二次开发,方便客户根据自身需求进行参数调优和功能扩展,适应不同应用场景。深圳智游者科技有限公司依托自主研发的算法体系,结合国产IMU硬件,提供定制化的解决方案服务,助力客户降低研发风险和试错成本,实现产品的高效落地和持续升级。
低漂移GPS惯导融合算法专为解决惯导系统长期运行中漂移累积问题设计,适合无人机、无人船等长时间自主作业的设备。惯导系统本身因传感器噪声和误差,随着时间推移会产生漂移,影响定位精度。该算法通过融合GPS卫星定位数据,实时修正惯导误差,有效抑制漂移趋势。即使在GPS信号短暂丢失的情况下,惯导推算仍能维持较低的误差增长,保障设备定位的连续性和稳定性。无人系统在执行远距离巡航、环境监测时,常面临信号遮挡和复杂气候影响,低漂移融合算法能够提供稳定的导航支持,避免定位误差积累导致的路径偏离。算法设计中,采用多传感器数据融合与滤波技术,增强了对动态环境的适应力,减少了因振动和运动冲击带来的测量干扰。深圳智游者科技有限公司凭借深厚的惯性导航技术积累,结合自主研发的低漂移融合算法和高性能IMU硬件,为无人系统客户提供定制化解决方案,满足长时段、复杂工况下的精确导航需求,助力客户实现无人设备的可靠自主运行。IMU动作捕捉技术能够精确记录人体多关节运动数据,助力虚拟现实和康复医疗领域的创新应用。
在动作捕捉系统中,传感器数据的漂移问题一直是影响测量精度和稳定性的关键因素。低漂移IMU动作捕捉技术针对这一难题,通过硬件设计优化和算法深度融合,实现对传感器漂移的有效抑制。低漂移IMU集成的加速度计、陀螺仪和磁力计,在采集人体或设备运动数据时,原始信号不可避免地存在漂移和噪声。依托自主研发的IMU融合算法,系统能够对多源传感数据进行加权融合和噪声过滤,减少单一传感器误差的影响。特别是姿态融合算法的加入,使得俯仰、横滚和航向角度的输出更加平滑,避免了因振动或快速动作引起的姿态跳变。此外,软磁/硬磁校准算法针对磁场干扰问题提供了有效补偿,进一步提升航向角度的准确性。低漂移IMU动作捕捉技术在机器人示教、人体运动分析和虚拟现实交互等领域具有重要价值,能够满足对动作数据连续性和稳定性要求较高的应用场景。深圳智游者科技有限公司凭借深厚的算法积累和硬件研发能力,打造了低漂移IMU动作捕捉解决方案,支持多节点组网和定制化算法参数调优,帮助客户降低二次开发难度,缩短产品研发周期。公司在深圳总部及上海、成都研发基地构建了完善的技术支持体系,保障客户项目的顺利推进和持续优化。六轴IMU融合算法优化了传感器数据的权重分配,提升姿态解算的稳定性和实时性能。嵌入式软磁/硬磁校准算法应用场景
低漂移软磁/硬磁校准算法通过优化校准流程,降低磁场误差对惯性数据的影响。广东六轴姿态融合算法参数
康复医疗设备如外骨骼机器人和运动分析仪器,常常在金属构件密集的环境中工作,容易受到磁场干扰影响导航和姿态测量的准确性。抗磁场干扰GPS惯导融合算法通过结合磁力计数据与GPS、惯导信息,应用软硬磁校准技术,有效识别和补偿磁场误差,提升设备的航向解算稳定性。这种算法能够在康复训练场景中,确保设备姿态数据的连续平滑,避免因磁场变化导致的跳变干扰,保障患者训练动作的准确捕捉和反馈。比如在医院或康复中心,外骨骼设备需实时监测人体姿态和运动状态,抗磁场干扰算法帮助设备适应环境中复杂的磁场变化,提升动作识别的可靠性。深圳智游者科技有限公司基于丰富的磁场校准和惯性融合算法研发经验,提供针对康复医疗场景的抗磁场干扰GPS惯导融合方案,配合自主IMU硬件,支持设备实现稳定的姿态监测和导航,助力医疗机构提升康复效果和患者安全保障。广东六轴姿态融合算法参数
深圳智游者科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同深圳智游者科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!