商机详情 -
中国澳门云台主动安全预警系统方案商
(第1篇)激光雷达是如何集成到360全景影像系统?
如何从原理层面探究激光雷达与摄像机的融合,这是理解多传感器自动驾驶方案的核X切入点。我会从底层逻辑到具体实现为你拆解两者的融合原理。
一融合的核X底层逻辑
激光雷达和摄像机的融合本质是优势互补、数据补全,从第Y性原理出发,两者的核X差异决定了融合的必要性:激光雷达:擅长获取三维空间信息(距离、深度、位置),不受光线影响,但对物体的纹理、色彩识别能力弱
摄像机:擅长捕捉二维视觉信息(纹理、色彩、类别),但无法直接获取深度数据,受光线影响大
融合就是将两类数据在同一坐标系下对齐,通过算法整合出更全M、可靠的环境感知结果。
二融合的关键技术环节
硬件层面:时间与空间同步
时间同步:通过硬件触发(如统一的PPS脉冲信号)或软件时间戳校准,确保两类传感器采集的数据在时间维度完全对齐,避免因数据延迟导致的融合误差。
空间同步:通过手眼标定(Hand-EyeCalibration)建立激光雷达点云与摄像机图像的坐标转换关系,将三维点云投影到二维图像平面,或把二维图像特征映射到三维空间。
船舶360全景预警系统与码头停泊管理系统融合方案采用模块化设计,根据港口实际需求定制化部署,降低初期投入.中国澳门云台主动安全预警系统方案商
主动安全预警系统
(第2篇)定制360全景影像集成系统-融合驾驶员行为监测预警的应用
(二)驾驶决策多维度信息支撑
信息整合提升决策效率
1,同屏展示内容:车载显示屏左侧显示360度鸟瞰图,标注障碍物位置及距离;右侧小窗口显示驾驶员面部状态,如“专注度85%”“未疲劳”,帮助驾驶员快速评估自身状态与外部环境的匹配度。
2,复杂路况辅助:当车辆处于复杂路况(如狭窄巷道会车)时,系统结合DSM的驾驶员视线追踪数据,若发现驾驶员未观察关键盲区,全景画面自动放大对应区域并闪烁提示。
主动安全策略动态调整
1,疲劳状态应对:若驾驶员处于疲劳状态(DSM检测),系统增强360全景的障碍物识别灵敏度,提前50%距离触发碰撞预警。
2,集中注意力时处理:当驾驶员注意力集中时,系统适当降低非紧急警报频率,减少对驾驶的干扰。
(三)事故预防与责任追溯闭环管理
1,主动干预降低事故风险:融合系统通过“环境感知-状态监测-预警-干预”的闭环逻辑,实现从被动提醒到主动预防的升级。例如,当360全景识别到车辆即将偏离车道(如压线),且DSM检测到驾驶员未手扶方向盘(分心状态),系统主动介入方向盘修正(需配合ADAS功能),同时在全景画面中高亮车道线并发出语音警告。
内蒙古卡车主动安全预警系统生产厂家船舶360全景预警系统结合数字孪生模型为引航员提供精Z操控引导.
(第1篇)BSD盲区监测预警与超声波雷达融合AI360全景解决方案中的应用场景及价值
主要应用的具体作业场景
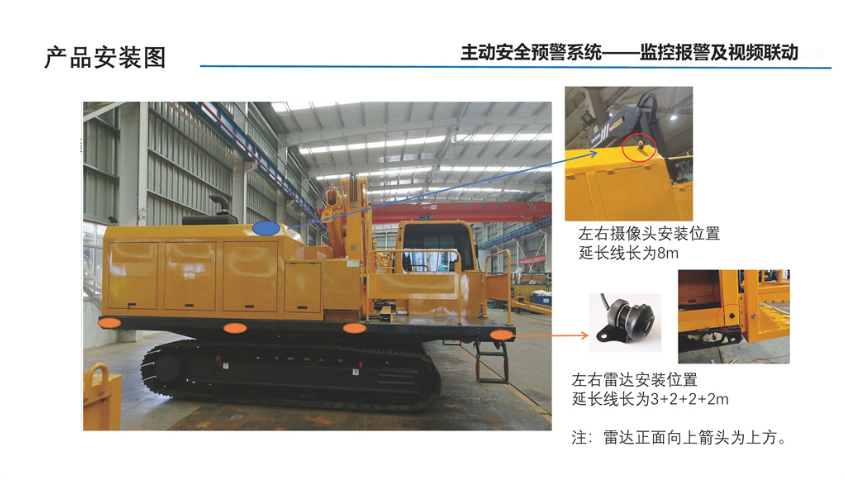
1. 工程车辆场景(装载机、压路机、挖掘机)
BSD盲区监测预警:
工地开阔区域作业时,监测25米范围内横穿的工人、往来的叉车,触发“人员靠近请注意安全”“大车危险”语音预警,同时放大对应区域画面,辅助驾驶员判断目标位置。
车辆转弯、倒车时,识别侧后方动态车辆,避免工程车因视野差引发的碰撞事故。
超声波雷达:
推土机、装载机在狭窄工地通道行驶时,探测车底的钢筋、石块等低矮静态障碍物,防止剐蹭底盘或碾压工具。
压路机在小区、道路施工时,精细探测路沿石、施工围挡的距离,辅助驾驶员控制碾压范围,避免损坏周边设施。融合价值:工程车多为大尺寸车型,盲区覆盖范围广,BSD负责动态人员、车辆的远距离预警,雷达负责静态低矮障碍物的近距离探测,二者结合实现“人车物”全目标防护。
(第5篇)显控一体高度集成主动安全一体机定制解决方案
收尾总结
主动安全一体机定制解决方案通过精Z洞察工业车辆安全运营的三大痛点,以按需定制的视野覆盖、软硬协同的系统整合、主动预警的风险处置为核X价值,依托高性能的显控一体主机,为工业车辆提供了从盲区消除、风险预警到远程管理的全链条安全保障。该方案不*符合GB/T 38893-2020国家标准要求,更通过场景化落地验证了其在降低事故率、提升运营效率方面的明显效果,是工业车辆智能化安全升级的核X选择。 叉车主动安全防水智能设备支持人脸识别控车,安全检测,结合4G传输与定位技术,实现视频,行驶记录的实时上传.

(第2篇)BSD盲区监测预警与超声波雷达集成AI360全景影像系统,解决了哪些安全预警功能?
3. 强化复杂场景的目标识别与判断能力
目标类型+距离的双重确认:BSD识别出“行人”目标,超声波雷达同步提供“距离1.2米”的精细数据,系统可判断为“高危近距离动态目标”,触发比较高等级预警;若BSD识别出“路沿石”,雷达提供“距离0.3米”数据,系统则触发“泊车辅助”级预警,避免过度报警干扰驾驶员。
非视觉特征目标的感知:对于深色垃圾桶、玻璃幕墙等BSD难以识别的静态目标,超声波雷达可精细探测其距离,联动全景影像在对应位置标注“未知障碍物+距离”,弥补视觉识别的缺陷。 船舶360全景预警系统的全域感知数据与码头停泊管理系统的全局调度数据融合,形成覆盖船岸场景的统一数据池.青海卡车主动安全预警系统推荐厂家
叉车主动安全防水智能设备集成车载视频监控,行车记录仪,DSM驾驶员状态分析,BSD盲区监控四大核X功能.中国澳门云台主动安全预警系统方案商
(第2篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
二、实现融合的技术路径:场景驱动的三层融合架构
1.感知层融合:场景化全域感知网络搭建
针对不同作业场景的感知需求,构建分层协同的感知网络:
靠泊场景:船舶端部署360全景摄像头与毫米波雷达,重点监测船艏与泊位、岸桥的相对位置;码头端在泊位边缘部署全景摄像头,与船舶端画面拼接形成泊位周边全域视图,通过PTP精确时间协议确保画面同步误差≤1ms;
出港场景:船舶端摄像头重点监测船艉与后方船舶、航道障碍物的距离,同时接入AIS数据获取周边船舶动态;码头端在航道入口部署激光雷达与全景摄像头,监测航道流量与障碍物状态;
恶劣海况场景:采用AI动态错位补偿算法,确保6级海况下画面抖动≤1像素,结合IP68级防护设备,保障极端环境下感知稳定性。
2.处理层融合:场景化智能分析与预警围绕不同作业场景的风险特征,实现精Z的数据分析与预警:
靠泊场景:融合船舶全景影像、AIS数据与码头泊位数据,通过AI视觉识别技术实时识别缆绳状态、泊位占用情况,结合DCPA/TCPA计算预判船舶与岸桥、泊位的碰撞风险,触发10m/5m/2m三级预警; 中国澳门云台主动安全预警系统方案商