商机详情 -
云南商用车主动安全预警系统开发商
(第3篇)激光雷达是如何集成到360全景影像系统?
深度学习融合:利用神经网络(如PointNet、FasterR-CNN的融合模型)直接对多源传感器数据进行端到端的学习,自动完成特征提取与融合。
五典型应用场景
自动驾驶:融合后可同时实现目标的精Z定位、距离测量和语义识别,提升复杂场景下的感知可靠性。
机器人导航:帮助机器人在动态环境中更准确地构建地图、避障和路径规划三维重建:结合激光点云的三维结构和图像的纹理信息,生成更逼真的三维模型。
为保障非对称全景拼接定制解决方案落地效果,提供全链条服务支持:定制化服务,全流程技术支持,极端场景验证.云南商用车主动安全预警系统开发商
主动安全预警系统
(第2篇)叉车防水智能预警设备:筑牢叉车安全运营的智能防线
3.风险处置滞后:事后追溯难以及时止损传统叉车安全管理多依赖事后监控录像追溯事故原因,无法在风险萌芽阶段进行干预;且数据传输效率低,控制中心无法实时掌握车辆状态,导致风险处置滞后,事故损失扩大。
二、价值提供:匹配痛点输出定制方案针对行业三大核X痛点,叉车防水智能预警设备提供“按需定制、软硬协同、主动预警”三大核X价值,精Z解决叉车安全运营难题:
1.按需定制:适配多元作业场景的个性化方案设备支持根据不同叉车类型、作业环境定制功能组合:针对仓储叉车,可配置DSM驾驶员状态分析系统+BSD盲区监控系统,重点防控驾驶员违规操作与盲区碰撞;针对港口露天作业叉车,强化IP67级防水防尘性能与GNSS定位功能,保障设备在潮湿、多尘环境下稳定运行,同时实现车辆实时轨迹监控;支持人脸下发驾驶员身份认证方式,满足不同企业的人员管理需求。
2.软硬协同:构建全链路安全保障体系通过硬件设备与软件系统的深度协同,实现从数据采集到智能分析再到指令执行的全链路闭环:硬件端:搭载4路1080PAHD或720PAHD + 1路IPC录像通道、双SD卡存储(单卡最大支持512GB),保障视频数据全M采集与稳定存储; 吉林叉车主动安全预警系统厂家供应在船舶驾驶台,船艏,船艉,左右舷部署360全景摄像头,搭配毫米波雷达,激光雷达设备,实现船舶360°无盲区覆盖.
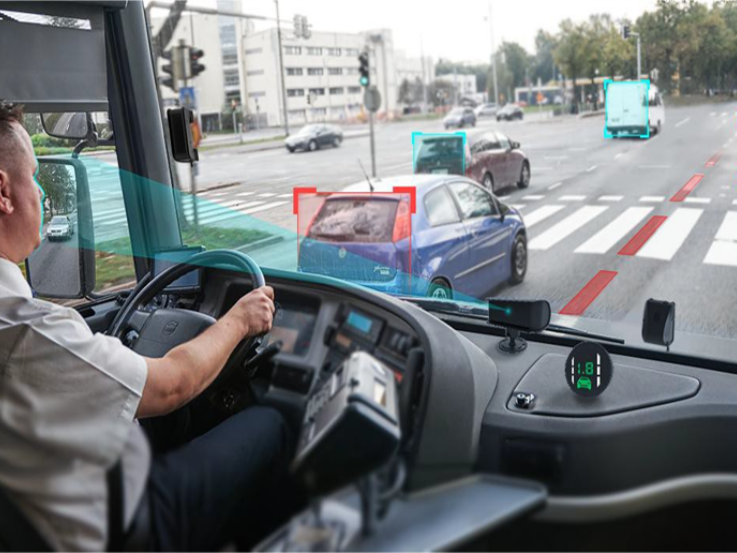
(第3篇)工业车辆主动安全一体机解决方案:技术原理与应用全解析
行车数据记录与4G后台监控 支持SD卡本地实时记录行车视频,IPS屏可直接调取查看历史记录;高配版搭载4G全网通功能,可将视频、定位、预警等数据上传至车辆运营平台,实现远程后台监控与车队管理;同时支持融合雷达、胎压等主动安全预警信号,在IPS屏上统一展示,构建一体化安全监测体系。
2. 主机核X技术参数一体机主机作为系统核X,具备高性能硬件配置与丰富接口能力:
核X算力:CPU采用ARM Cortex-A7双核架构,主频≥1.6GHz;内置1.5TOPS算力NPU,支撑AI实时分析。
存储配置:1GB运行内存+8GB eMMC5.1闪存;支持比较大256GB CLASS 10级别TF卡本地存储。
显示能力:配备IPS触摸高清屏,支持1280×720、60fps显示输出,触摸交互操作便捷。
电源与功耗:工作电压为DC 9V~32V,默认DC24V;不带摄像头功耗≤10W,带摄像头功耗≤16W。
环境适应性:工作温度范围为-20℃~70℃,满足工业环境恶劣工况的需求。
视频能力:支持4路+预留2路AHD信号输入,适配4-6路全景摄像头接入
接口配置:拥有1路CAN 2.0总线、1路TTL预留串口、4路高有效开关量检测;支持1路24V/12V@500mA功率输出。
(第1篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
引言
港口作为全球物流枢纽,船舶靠泊与出港是核X作业环节,但复杂的港口环境、密集的船舶流量让该环节面临碰撞风险高、调度协同难、作业效率低等痛点。船舶360全景预警系统与码头停泊管理系统融合,从实际作业场景出发,打通船岸信息链路,为不同作业场景提供针对性的安全保障与效率优化方案,成为港口高质量运营的核X抓手。一、需求洞察:融合的目标与价值定位从港口作业场景的真实痛点切入,船舶360全景预警系统与码头停泊管理系统融合的核X目标是围绕船舶靠泊与出港全流程,解决三大核心问题:
场景盲区问题:消除船舶靠泊时船艏船艉盲区、出港时航道交叉盲区,实现全域可视化监测;
协同滞后问题:解决船舶操控与码头调度信息不同步,实现船岸实时协同决策;
流程断层问题:打通靠泊-停泊-出港的流程数据链路,实现作业全生命周期可追溯。
其价值定位在于实现场景化的安全管控与效率提升,具体可量化为:碰撞事故率下降≥80%,船舶靠泊时间缩短≥25%,泊位周转效率提高≥20%,同时满足海事监管的合规性要求。 精拓智能船舶360全景全域感知能力与码头停泊全局调度能力融合,构建船岸协同,全域感知,智能预警,精Z管控.
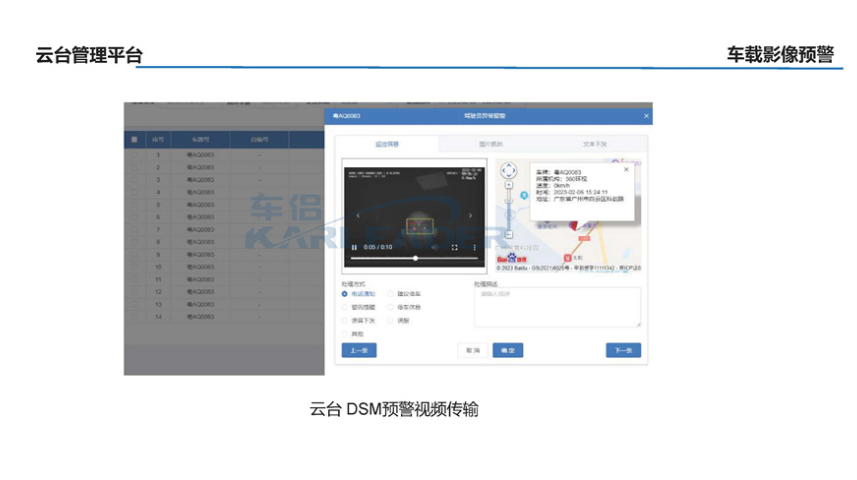
(第1篇)激光雷达是如何集成到360全景影像系统?
如何从原理层面探究激光雷达与摄像机的融合,这是理解多传感器自动驾驶方案的核X切入点。我会从底层逻辑到具体实现为你拆解两者的融合原理。
一融合的核X底层逻辑
激光雷达和摄像机的融合本质是优势互补、数据补全,从第Y性原理出发,两者的核X差异决定了融合的必要性:激光雷达:擅长获取三维空间信息(距离、深度、位置),不受光线影响,但对物体的纹理、色彩识别能力弱
摄像机:擅长捕捉二维视觉信息(纹理、色彩、类别),但无法直接获取深度数据,受光线影响大
融合就是将两类数据在同一坐标系下对齐,通过算法整合出更全M、可靠的环境感知结果。
二融合的关键技术环节
硬件层面:时间与空间同步
时间同步:通过硬件触发(如统一的PPS脉冲信号)或软件时间戳校准,确保两类传感器采集的数据在时间维度完全对齐,避免因数据延迟导致的融合误差。
空间同步:通过手眼标定(Hand-EyeCalibration)建立激光雷达点云与摄像机图像的坐标转换关系,将三维点云投影到二维图像平面,或把二维图像特征映射到三维空间。
应用层是船舶主动安全系统融合方案的价值落地环节,聚焦船舶靠泊与出港全流程,实现精Z管控与高效调度.浙江私家车主动安全预警系统
通过感知层,处理层,应用层的深度协同,解决了船舶靠泊与出港环节的安全盲区,信息不对称,效率低下等痛点.云南商用车主动安全预警系统开发商
(第1篇)根据客户场景需求和成本核算定制多模态主动安全方案的优越性
(一)场景化定制适配,精细满足需求功能
模块可按需组合
针对JIN需基础安全监测的小型工程车队,可定制“DSM核X监测+基础报警”的精简方案,去掉部分非必要的云端数据上传功能,聚焦驾驶员状态预警。
针对大型矿区、工程集团,可定制“全功能DSM+AI360全景+雷达+云端深度管理”的完整方案,实现驾驶员监测、环境感知、远程管理的全流程覆盖,满足规模化、高安全要求的作业场景。
硬件部署灵活调整
对于已有360°全景影像系统的客户,可定制JIN集成DSM模块的方案,通过车载总线(CAN总线)将DSM与原有设备互联,复用现有硬件,减少重复投入。
针对特殊作业的工程机械,如矿用自卸车,可优化雷达的安装位置、调整DSM摄像头的角度,适配车辆的特殊驾驶舱布局与作业环境。
(二)成本核算优化,实现性价比ZUI大化
硬件成本可控
支持按需选择硬件配置:若客户不需要4G云端上传功能,可选用无4G模块的版本,降低硬件采购成本;若客户对处理器性能要求不高,可在满足基础监测的前提下,选择适配的经济型处理器方案。
云南商用车主动安全预警系统开发商