商机详情 -
山东机车多路视频拼接系统开发商
(第3篇)非对称全景拼接方案在船舶领域的实现及应用
合规化数据管理满足监管需求 支持DVR录像存储(米级精度轨迹记录)及30天循环存储,兼容JT808、GB28281等协议,可接入海事监管平台实现远程监控。
二、船舶与陆地车辆(油罐车、工程车、特种车)多路视频拼接的异同
(一)核X相同点
基础功能目标一致 均以消除视野盲区、实现360°全景监控为核X目标,辅助驾驶员/操作人员感知周边环境,降低碰撞风险。
安装调试流程框架相似 都遵循“安装前准备-硬件安装-系统调试标定-验收优化”的基本流程,硬件安装均需考虑摄像头固定、防水处理、线束布置,调试阶段均需完成上电检查、画面验证等基础环节。都需适配场景化环境 都需要根据自身应用场景的特殊环境做定制化调整:如油罐车需考虑易燃易爆环境的防护,船舶需考虑盐雾、颠簸环境的适配,本质都是为了保障设备稳定运行。
(二)关键差异点
1600万全景拼接红外半球摄像机设备使用单IP地址,呈现一个画面,类似一台网络摄像机,易于学习,管理和部署.山东机车多路视频拼接系统开发商
多路视频拼接系统
(第1篇)船舶视频监控智能感知系统四大应用型态深度解析
船舶视频监控已从早期的基础画面采集工具,演进为融合AI、边缘计算、多源数据交互的智能感知系统,成为保障船舶航行安全、提升运营效率的核X装备。本文将从技术架构、适用场景、核X优势三大维度,对当前主流的四种船舶视频监控应用型态进行专业拆解,并通过多维度对比呈现各形态的差异化价值。
一、分割监控:基础型入门级监控方案
1.技术架构采用“独L摄像机+信号分配设备”的极简架构:在驾驶室、货舱、甲板等船舶关键位置部署独L摄像机,通过视频分配器或矩阵切换器将多路视频信号分屏显示在监控终端,JIN具备基础的视频采集与存储功能,无图像拼接、智能分析等进阶能力。
2.适用场景预算有限的小型船舶:如小型渔船、快艇等,无需复杂监控功能,JIN满足基础画面查看需求;单一封闭区域独L监控:针对机舱、油舱等特定封闭区域,实现局部场景的实时可视化;老旧船舶低成本改造:对智能化无要求的老旧船舶,以Z低成本完成监控系统的基础搭建。
物流园区多路视频拼接系统定制精拓智能行业定制接口:兼容AHD与网口输出(ONVIF协议),满足近距离高画质(AHD)或长距离传输(IP网络)需求.
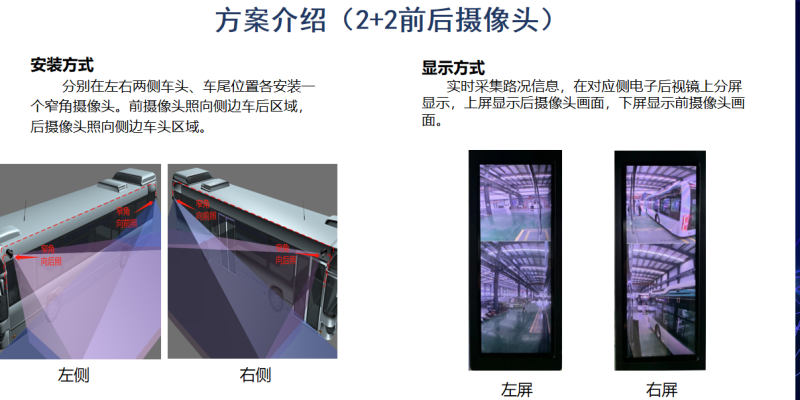
(第3篇)多源信号采集实现AI360全景影像系统多路视频拼接的技术原理及应用场景分析
动态场景适配:结合AI运动估计(如光流法),对移动物体(行人、车辆)进行轨迹预测,避免运动模糊导致的拼接错误。硬件加速:依托边缘计算单元(如FPGA或专YAI芯片),实现拼接算法的实时性(帧率≥25fps),满足商用车、自动驾驶等低延迟场景需求。
4. 智能分析与统一输出
AI增强功能:拼接后的全景图像结合深度学习模型(如YOLO目标检测、语义分割),实现障碍物识别(距离判断、类型分类)、盲区预警(BSD)、疲劳驾驶检测(DSM)等功能。
多模态输出:支持本地显示(如车载中控屏、机械操作台)、远程监控(4G/5G云端传输,支持GB28281协议)及数据存储(SD卡/硬盘录像),同时提供API接口对接第三方系统(如车队管理平台、自动驾驶决策模块)。
二、应用场景:从工业到交通的全领域覆盖
AI360全景影像系统的多路视频拼接技术已在重工机械、商用车队、智能物流、特种作业等场景实现规模化应用,核X价值体现在“安全提升+效率优化+智能化管理”:
1. 重工机械与特种车辆:高风险作业的安全防护
典型场景:铁矿车队、港口装载机、挖掘机、正面吊等大型机械。
(第2篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
(2)动态风险预判:基于AIS系统(船舶自动识别系统)、GPS定位数据,计算障碍物轨迹、ZUI小会遇点(DCPA)及到达时间(TCPA),结合国际避碰规则(COLREG)给出转向建议,响应时间≤0.3秒。
3. 作业流程智能化与远程管控
(1)离靠泊辅助:提供靠岸距离实时显示(如0~7m近场监控),速度过快或距离过近时自动告警,辅助船员精细操控;支持历史轨迹回放(米级精度),用于作业复盘与安全审查。
(2)云端协同管理:通过4G/以太网接口接入智慧云平台,管理人员可远程监控船舶状态(航速、航向、设备故障),并下发调度指令,存储视频数据支持30天循环覆盖。
二、核X优势:技术融合驱动安全与效率升级
相比单一影像或雷达方案,该系统通过**“软硬协同+算法优化”**实现三大突破:
1. 感知精度与可靠性双提升
(1)多传感器数据融合:激光雷达(点云数据)负责远距离高精度测距,毫米波雷达(抗干扰强)捕捉动态目标速度,摄像头提供视觉细节,三者数据通过智驾域控制器(如KTC300E) 实时融合,环境感知准确率>98%。
多路视觉拼接:图像数据处理,通过图像拼接技术将多张图像合并成一张完整的图像,用于静态或缓慢变化的场景.
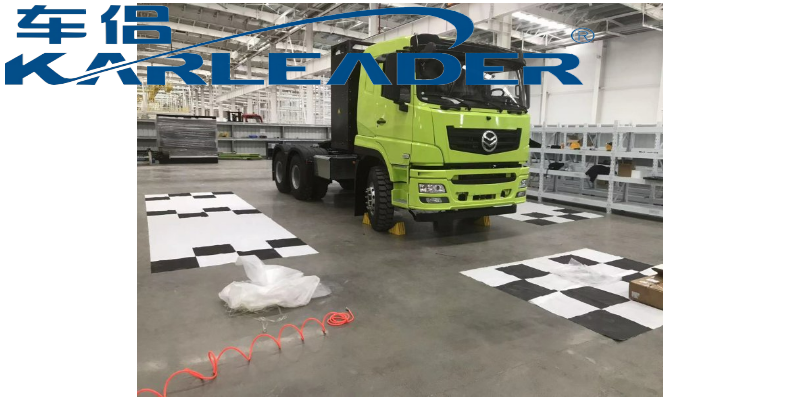
(第4篇)6路拼接+2路监控(ADAS+DSMS)360全景影像系统的工作原理
4.港口与矿区等封闭场景
-场景需求:港口集装箱车、矿区自卸车在封闭区域内高频次往返,需应对复杂路况及多车协同作业。
-系统价值:
-全景影像与ADAS结合,辅助驾驶员在狭窄通道内精细转向,避免碰撞堆放的货物或其他工程设备;
-DSMS防止驾驶员因长时间单调作业产生疲劳,4G上传的监控数据支持调度中心实时协调多车动线,优化作业流程。通过6路拼接全景、ADAS/DSMS双监控及云平台集成,该系统实现了“环境感知-行为监测-远程监管”的全链路安全保障,广F适用于对操作安全性、管理精细化要求高的商用及特种车辆领域。 AI360全景影像系统CAN信号联动全屏切换:当打转向灯时,系统自动把对应侧的摄像头画面放大到主屏.物流园区多路视频拼接系统定制
多路视觉拼接:处理的是图像数据.它通过图像拼接技术将多张图像合并成一张完整的图像.山东机车多路视频拼接系统开发商
(第4篇)非对称全景拼接方案在船舶领域的实现及应用
船舶与陆地车辆多路视频拼接的核X差异对比
一、硬件布局逻辑:非对称定制VS规则均匀分布
船舶端:完全围绕不规则船体结构采用非差异化布局,船头部署高密度摄像头组、船尾配置特写镜头、甲板与舷侧区域稀疏布置摄像机,针对性填补船首靠泊盲区、船周漂浮物监控盲区,适配船舶异形结构的监控需求。
陆地车辆端:基于规则的车身结构,采用4-6路摄像头均匀分布在车头、车尾、车身两侧的对称式布局,实现车身四周视野的无死角覆盖,适配陆地车辆方正、对称的车体特征。
二、核心算法需求:动态海况适配VS陆地场景校正
船舶端:算法重点聚焦船舶颠簸场景的动态补偿,可通过运动矢量计算实现拼接交界处障碍物的连续跟踪;同时解决海况下的强光、逆光色彩偏差问题,并集成DCPA/TCPA碰撞风险计算、AI航行动态预警等航海专属功能。
陆地车辆端:算法核X是校正陆地行驶中的画面拼接畸变,实现倒车、转向等场景的快速画面切换,重点针对行人、非机动车等陆地障碍物做近距离预警,适配复杂多变的城市或工地路况。
山东机车多路视频拼接系统开发商