商机详情 -
叉车多路视频拼接系统厂家供应
(第2篇)AI360全景影像系统多路视频拼接技术原理
特征点匹配算法:采用ORB特征提取+RANSAC抗差估计,快速对齐相邻摄像头重叠区域(重叠率≥30%),消除拼接缝与色彩偏差。
多视角融合策略:
静态场景:基于俯视图投影模型生成360°车身环视影像;
动态场景:通过深度学习模型(如YOLOv8)识别移动物体(行人、车辆),优化拼接区域目标连续性,避免“断裂”或“重影”。
AI增强功能
语义分割与目标追踪:对拼接后的全景图像进行像素级语义标注(如车道线、障碍物类别),结合卡尔曼滤波实现多目标轨迹预测。
自适应场景优化:根据光照条件(如夜间低照度、强光逆光)切换图像增强算法(如宽动态、HDR),确保拼接画面清晰度(如0.008lux星光级成像)。
三、应用场景与技术适配
1.特种车辆与工程机械
盲区消除:通过5+1拼接方案(车头5路+车尾1路独L显示)解决挂车拐弯时的“折线盲区”,适配矿用卡车、装载机等超长车身场景。
作业辅助:集成液压油温监测、动臂姿态传感器,实现挖掘作业路径规划与防碰撞预警(如检测到人员闯入时自动限制动臂动作)。
2.港口与物流场景
集装箱盲区监测:定制3路拼接方案,消除车头与集装箱体非直线排列时的侧方盲区,预警精度达98%。
多路视频拼接在图像传输过程中需要保证稳定性和实时性,避免出现延迟或卡顿现象.叉车多路视频拼接系统厂家供应
多路视频拼接系统
(第3篇)多屏显示与AI360全景影像深度融合定制方案应用场景分析报告
典型场景:内河货船在夜间或雾天条件下精细停靠码头,避免碰撞栈桥或其他船只。
2. 恶劣环境适应性设计
所有摄像头均达到IP67防护等级,具备:
防水、防尘、抗振动性能;
工作温度范围宽达 -30℃ ~ +70℃,适合极寒矿区、高温港口等极端环境;
系统预留多种接口(RS232、以太网),兼容不同品牌触控屏与控制终端;
支持主流通信协议对接:
JT808(国内车联网标准)
GB28281(公共安全视频联网规范)
可无缝接入海事监管平台或企业统一调度系统。
四、多传感器融合与行业定制化场景:打造柔性可扩展的技术底座
1. 硬件模块化扩展能力
支持“视觉+雷达”双模感知架构:
AI摄像头负责图像识别(行人、物体分类);
毫米波雷达提供精确测距与穿透能力(雨雪雾霾中仍稳定工作);
分屏显示机制允许:
左侧显示视觉画面;
右侧同步展示雷达探测结果(如ZUI近障碍物距离、移动速度);
应用案例:叉车在低光照仓库作业时,系统双重预警底部托盘下方隐藏障碍物或穿行人员。
2. 行业级接口与传输协议兼容
(1)AHD模拟高清输出:低延迟、即插即用、无需编码,港口牵引车、短途转运设备,强调实时响应。
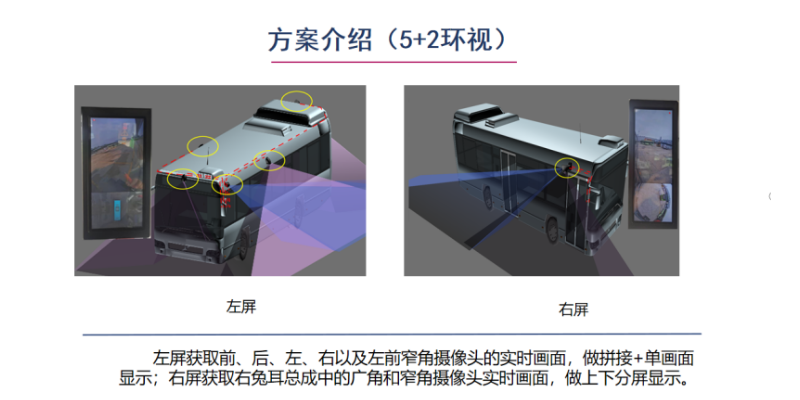
福建物联网多路视频拼接系统方案商AI系统的多路视频拼接技术通过多源信号采集-预处理与校准-时空同步-图像融合拼接-智能分析与输出实现.
(第1篇)AI360全景影像系统多路视频拼接技术原理
一、硬件层:多模态数据采集架构
摄像头部署与选型
采用 4-10路超广角鱼眼摄像头(如190°视场角),覆盖车身360°环视区域,支持1080P@30fps实时采集。例如,工程车辆标配6路摄像头(前/后/左/右/后视镜/车顶),特种场景(如船舶、矿车)可扩展至8-10路。
工业级防护设计:IP69K防水、-40℃~85℃宽温工作,抗振动(符合ISO 16750标准),适配工程机械、港口码头等恶劣环境。
处理单元与接口
异构计算平台:FPGA+AI芯片(如NVIDIA Jetson TX2)实现低延迟拼接(<80ms),支持动态畸变校正与透S变换。
多接口扩展:提供CAN总线、RS485/232、以太网(ONVIF协议)等接口,可接入毫米波雷达、激光雷达、温度/压力传感器等数据,实现多模态融合。
二、算法层:全景拼接与智能优化
图像预处理与标定
内外参标定:通过棋盘格标定板校正摄像头畸变(如鱼眼畸变系数),统一不同摄像头的焦距、像素偏移量,确保空间映射J度≤±2cm。
动态补偿:结合IMU惯性测量单元数据,实时修正车身振动导致的摄像头角度偏移,拼接误差控制在10像素以内。
实时拼接核X技术
(第3篇)精拓智能8路AI360全景影像系统实现“6路拼接 + 2路监控视频”技术原理详解——融合精拓智能体(SmartTec AI Agent) 的智能调度与多模态处理能力
1. 镜头畸变矫正使用预先标定的鱼眼矫正模型(Fisheye Undistortion Model)每个摄像头独L保存畸变参数(K1, K2, P1, P2等)
2. 视角变换(Perspective Warping)将原始鱼眼图像映射到“俯视投影平面”构建单应性矩阵(Homography Matrix) 实现空间坐标转换
📌 精拓智能体作用:自动加载对应车型的标定参数模板支持一键标定辅助工具,提升安装一致性
第三步:6路图像拼接融合算法拼接是整个系统的“大脑工程”,依赖于高精度的空间配准与边缘融合技术。
核X步骤:
1. 图像对齐(Image Alignment)基于特征点匹配(SIFT/SURF)或光流法进行相邻图像边界对齐;
2. 边缘融合(Seam Blending)使用多频带融合(Multi-band Blending)消除拼接缝;
3. 色彩一致性校正动态调整亮度、对比度、白平衡,避免“马赛克感”;
4. 鸟瞰图生成输出一张完整的Top-down View(俯视图);
🎯 输出结果:一张无缝、自然、无死角的360°全景图像,支持自由缩放与视角切换。
通过3-5路摄像头实现车辆周边盲区覆盖,辅助泊车,复杂路况通行,配合自动驾驶数据采集与智能预警.
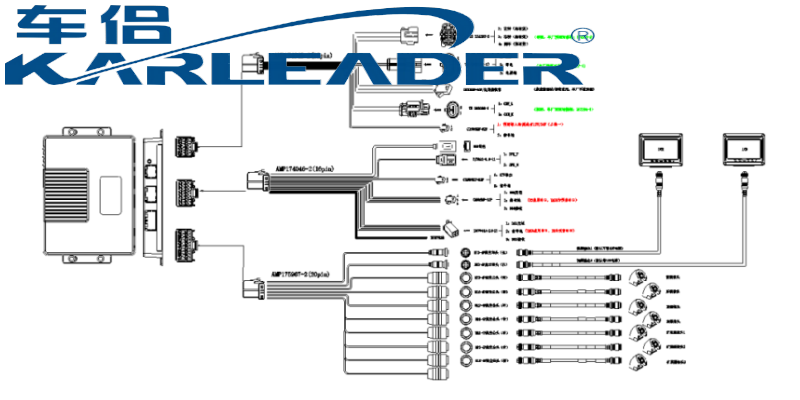
(第2篇)多路视频拼接360全景影像系统基于精拓智能体的技术支撑,已在多个领域实现深度应用,其核X价值在于通过全景监控、智能分析与远程协同提升场景安全性、效率及管理精度,具体场景如下:
-游艇/船舶航行:实时捕捉周围水流、潮汐、其他船只及障碍物信息,辅助船长判断航行状态,夜间通过红外摄像头确保低光环境下的视野清晰度,降低碰撞风险。
二、工业与工程场景
1.智慧工地与建筑施工
-压路车/摊铺机:全景影像实时监控施工路面平整度、密实度,记录施工过程数据(如路面状况、施工时间),用于质量评估与后续维护;支持远程巡检,通过历史影像对比检测路面裂缝、坑洼等问题。
-桥梁/大型设备维护:安装于桥梁关键结构或工程机械(如塔吊),实时监测部件状态(如吊臂形变、螺栓松动),结合AI分析识别异常振动或位移,提前预警故障风险,降低维护成本。
2.能源与资源开采
-油田/矿山开采:在钻井平台、矿用车辆上部署系统,监控设备运行状态及周边环境,识别泄漏、火情等异常;通过数据采集分析优化开采流程,提升资源运输效率(如矿卡运输路径规划)。
三、公共安全与安防监控
1.机场与交通枢纽
船舶360全景拼接使用多目全景拼接摄像机稀疏布局,规避桅杆,吊臂等设备遮挡,避免画面断裂.叉车多路视频拼接系统厂家供应
精拓方案已对接多种云平台协议(如公安GAT1400,工控GB28281),确保与第三方系统(如智慧城市平台)无缝集成.叉车多路视频拼接系统厂家供应
(第1篇)6路拼接+2路监控(ADAS+DSMS)360全景影像系统的工作原理
1.系统组成与核X技术
-6路高清摄像头采集与拼接:通过安装在车辆前、后、左、右及两侧后视镜(或其他关键位置)的6个超广角摄像头,实时采集车身周围360度影像。图像经畸变矫正(消除广角镜头透S畸变)、透S变换(转换为鸟瞰视角)及无缝拼接算法(基于图像配准、颜色校正、融合技术),形成完整的360度全景俯视图,消除视觉盲区。
-2路监控功能集成:
-ADAS(高级驾驶辅助系统):通过前置摄像头实时识别车道线(LDW车道偏离预警)、前方车辆/行人(FCW前向碰撞预警),结合AI算法计算碰撞时间(TTC),在危险时发出声光预警。
-DSMS(驾驶员状态监测系统):通过车内摄像头捕捉驾驶员面部特征,利用AI算法分析眨眼频率、头部姿态、视线方向等,识别疲劳驾驶(如闭眼、打哈欠)或分心行为(如低头看手机),触发预警提醒。
-数据处理与传输:系统搭载高性能图像处理单元,同步处理6路拼接影像与2路监控数据,支持通过4G网口输出至智慧云平台,实现远程监控、数据分析及报警提示。
叉车多路视频拼接系统厂家供应