商机详情 -
中国澳门5G主动安全预警系统
(第2篇)叉车智能监控系统规格特征及应用场景优势详解
2.2 音视频采集与存储能力
视频输入:支持4路1080PAHD/TVI/CVI/CVBS模拟高清+1路IPC网络摄像头;
视频输出:VGA+CVBS双输出,兼容外接显示器或中控屏;
音频输入:4路麦克风输入+1路独LMIC接口,支持对讲与环境拾音;
音频输出:2路模拟音频输出,驱动喇叭或报警器;
编码格式:H.265/H.264双编码,H.265压缩比提升约40%,节省存储空间;
录像分辨率:可选1080P/720P/960H/D1/CIF,灵活适应带宽与存储需求;
录像质量:1~6级可调,平衡清晰度与资源占用;
存储介质:双SD卡插槽,单卡最大支持512GB,支持循环覆盖录制;
典型存储消耗:H.265@1080P:约622MB/小时/通道;H.264@1080P:约1.2GB/小时/通道。
2.3 通信与定位能力
GPS/北斗双模定位:内置高灵敏度GNSS模块,支持快速定位与轨迹追踪。
4G全网通模块:支持LTE/HSPA/WCDMA,兼容三大运营商网络,保障实时上传。
无线接口:GNSS天线、4G天线独L接入,抗干扰能力强。
APN/VPN支持:可配置专Y网络通道,增强数据安全性和稳定性。
2.4 安全预警与智能感知系统
(1)DSM驾驶员状态监测系统(标配)
主动安全一体机定制解决方案灵活适配视野覆盖需求,支持4~6路环视拼接的定制化配置.中国澳门5G主动安全预警系统
主动安全预警系统
(第2篇)定制多模态主动安全解决方案:复杂运营场景的主动安全防护利器
支持1-3级预警灵敏度和音量调节,适配不同驾驶习惯与环境;
具备CVBS视频输出功能,具备AHD视频输出功能(加购AHD视频转换盒,把CVBS视频转成AHD720视频),实时显示面部特征检测框,方便用户掌握监测状态;
独有GPS车速检测功能,车辆停止时自动关闭所有检测,避免干扰驾驶员。
设备联动与远程管理:可连接方向盘振动器、座椅振动器实现多模态预警,还能对接AI360全景影像主机、MDVR,通过4G传输与ONVIF协议将报警视频流推送至云端,支持车队管理者远程干预,同时存储驾驶行为数据,用于事故追溯与安全培训优化。
(二)AI360全景环视与盲区防护
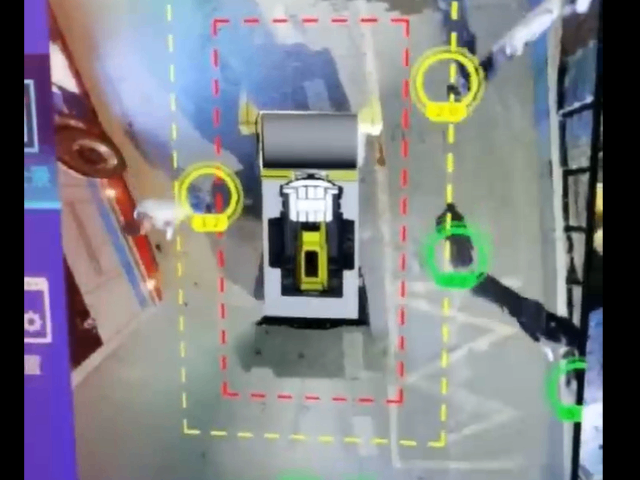
通过360°全景摄像头采集画面并拼接处理,实现无盲区鸟瞰影像,为复杂场景下的操作提供关键支撑:
基础视觉防护:实时传输全景影像至人机交互界面,辅助驾驶员掌握车辆周边人员、障碍物状态,支持夜视/低照度环境监控,人员靠近时触发报警;倒车时自动开启影像标尺辅助,摄像头可180°旋转、支持水平/垂直镜像,安装适配性强。 青海车辆主动安全预警系统开发平台车载安全视频监控平台是保障车辆运行安全,提升运营管理效率的工具.不同场景对平台的功能,架构有差异化需求.
(第2篇)叉车防水智能预警设备:筑牢叉车安全运营的智能防线
3.风险处置滞后:事后追溯难以及时止损传统叉车安全管理多依赖事后监控录像追溯事故原因,无法在风险萌芽阶段进行干预;且数据传输效率低,控制中心无法实时掌握车辆状态,导致风险处置滞后,事故损失扩大。
二、价值提供:匹配痛点输出定制方案针对行业三大核X痛点,叉车防水智能预警设备提供“按需定制、软硬协同、主动预警”三大核X价值,精Z解决叉车安全运营难题:
1.按需定制:适配多元作业场景的个性化方案设备支持根据不同叉车类型、作业环境定制功能组合:针对仓储叉车,可配置DSM驾驶员状态分析系统+BSD盲区监控系统,重点防控驾驶员违规操作与盲区碰撞;针对港口露天作业叉车,强化IP67级防水防尘性能与GNSS定位功能,保障设备在潮湿、多尘环境下稳定运行,同时实现车辆实时轨迹监控;支持人脸下发驾驶员身份认证方式,满足不同企业的人员管理需求。
2.软硬协同:构建全链路安全保障体系通过硬件设备与软件系统的深度协同,实现从数据采集到智能分析再到指令执行的全链路闭环:硬件端:搭载4路1080PAHD或720PAHD + 1路IPC录像通道、双SD卡存储(单卡最大支持512GB),保障视频数据全M采集与稳定存储;
(第2篇)激光雷达是如何集成到360全景影像系统?
三数据层面:三类融合架构
前融合(EarlyFusion)原理:在原始数据层面进行融合,将激光雷达点云投影到图像坐标系,与图像像素进行一一匹配,生成带深度信息的增强图像优势:保留ZUI原始的传感器数据,信息损失ZUI少劣势:计算量大,对硬件性能要求高,易受噪声干扰。
中融合(MidFusion)原理:在特征提取层面进行融合,分别对激光雷达和摄像机的数据提取特征(如激光点云的几何特征、图像的视觉特征),再将特征进行融合优势:兼顾信息保留与计算效率,是当前主流方案劣势:对特征提取算法的准确性依赖较高。
后融合(LateFusion)原理:在决策层面进行融合,两类传感器分别独L完成目标检测、识别,再通过算法对结果进行加权融合优势:计算量小,系统鲁棒性高,单个传感器故障不影响整体运行劣势:信息利用率低,可能出现决策冲T。
四算法层面:核X融合方法
基于投影的融合:将激光点云投影到图像上,利用图像的语义信息对点云进行分类和标注。
基于特征匹配的融合:提取图像的SIFT、HOG等特征与点云的几何特征进行匹配,实现目标的三维定位与识别。
船舶主动安全系统融合方案通过感知层,处理层,应用层的递进,构建全方W,多层次,立体化的港口安全保障体系.

(第2篇)多模态主动安全定制解决方案在工程机械车辆领域的具体应用分析
恶劣环境适配,保障设备稳定运行 工程机械多在矿区、工地等恶劣环境作业,方案的硬件与系统特性可适配场景需求:
宽温适应性:支持-30~70℃的工作温度范围,能在高温暴晒的工地、低温寒冷的矿区正常运行。
抗振设计:文档强调避免剧烈振动,方案针对工程机械的作业振动环境优化了硬件固定与算法稳定性,确保在振动状态下仍能精细监测驾驶员状态、采集清晰的全景影像。
摄像头异常自检:当内视摄像头被工地灰尘、油污长期遮挡时,系统会触发报警,提醒维护人员清理,避免因设备失效导致安全隐患。
(二)数据与管理价值
本地+云端的报警与数据追溯 当检测到危险状态时,系统通过屏幕显示、语音输出高电平报警信号,同时通过内置4G模块将危险瞬间的图片、视频上传至云端管理平台。企业管理人员可通过云端查看作业过程中的危险事件,追溯事故原因。
车队化远程管理适配 对于拥有多台工程机械的企业,方案支持云端管理平台的远程监控:
实时查看每台设备的驾驶员状态、报警信息,及时干预危险操作。
积累驾驶员的行为数据,用于分析作业人员的疲劳规律,优化排班制度,同时可作为安全培训的案例素材。
大车主动安全行车辅助系统实现车辆盲区(BSD)检测,变道辅助(LCA),泊车辅助三大核X功能.辽宁360全景主动安全预警系统技术解决方案
非对称360全景拼接定制解决方案通过差异化硬件布局,场景化算法优化,为船舶安全运营提供全方W支撑.中国澳门5G主动安全预警系统
(第2篇)定制360全景影像集成系统-融合驾驶员行为监测预警的应用
(二)驾驶决策多维度信息支撑
信息整合提升决策效率
1,同屏展示内容:车载显示屏左侧显示360度鸟瞰图,标注障碍物位置及距离;右侧小窗口显示驾驶员面部状态,如“专注度85%”“未疲劳”,帮助驾驶员快速评估自身状态与外部环境的匹配度。
2,复杂路况辅助:当车辆处于复杂路况(如狭窄巷道会车)时,系统结合DSM的驾驶员视线追踪数据,若发现驾驶员未观察关键盲区,全景画面自动放大对应区域并闪烁提示。
主动安全策略动态调整
1,疲劳状态应对:若驾驶员处于疲劳状态(DSM检测),系统增强360全景的障碍物识别灵敏度,提前50%距离触发碰撞预警。
2,集中注意力时处理:当驾驶员注意力集中时,系统适当降低非紧急警报频率,减少对驾驶的干扰。
(三)事故预防与责任追溯闭环管理
1,主动干预降低事故风险:融合系统通过“环境感知-状态监测-预警-干预”的闭环逻辑,实现从被动提醒到主动预防的升级。例如,当360全景识别到车辆即将偏离车道(如压线),且DSM检测到驾驶员未手扶方向盘(分心状态),系统主动介入方向盘修正(需配合ADAS功能),同时在全景画面中高亮车道线并发出语音警告。
中国澳门5G主动安全预警系统