商机详情 -
江西机器人运动控制机器脑一体集成
本司机器人视觉控制器搭载 AI 负荷预测边缘推理算法,基于 7 天工件图像、机械手运动历史数据自动预判次日产线节拍负荷,提前调整 NPU 算力分配、相机采样帧率,避开车间用电高峰高功耗运行,低谷时段自动降载节能,对比固定算力视觉设备车间综合节电幅度可观。整机本地 NPU 自主完成负荷预判图像推理,无需依赖云端大数据平台,断网离线依旧自主切换检测运行策略,不会因网络中断丧失节能优化能力。无风扇宽温硬件适配各类车间控制柜全年不间断图像推理运算,多级电磁防护电路保障用于负荷预判的工件图像、能耗采集数据精确可靠,算法依据车间真实工件样本持续迭代优化适配不同品类产线。多路隔离 GigE、EtherCAT 通道同步采集工件图像、机械手负荷多维度数据作为算法输入,原生联动车间光伏储能设备协同调配配电负荷,支持 AI 负荷预测视觉算法定制开发,配套完整车间能耗测算调试文档。复杂工件的位姿测算任务,在机器人视觉控制器内部即可完成,无需依赖云端算力。江西机器人运动控制机器脑一体集成
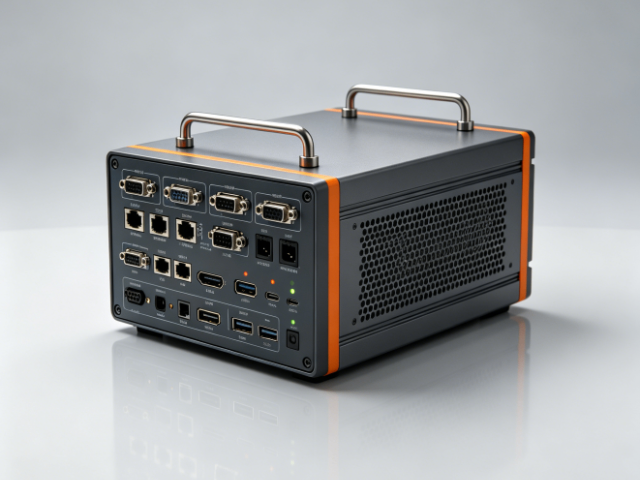
老旧自动化产线智能化升级普遍存在控制柜空间狭小、原有线路强弱电混杂、伺服电磁干扰严重问题,传统分体视觉设备体积庞大、接口固定难以适配改造工况,本司紧凑型一体化机器人视觉控制器支持壁挂、DIN 导轨、机架三种标准安装方式,完美适配存量产线狭小柜体改造场景。定制一体化无风扇散热结构无需预留自主风道空间,9V-36V 宽压输入兼容老旧车间原有直流操作电源,无需整体更换配电柜、重新布线,大幅缩减改造施工成本与停机工期。多路自主光电隔离图像、伺服通道隔绝强弱电线路串扰,老旧无屏蔽布线环境下图像采集无噪点、机械手抓取无坐标偏移。设备内置新旧型号相机、机器人全兼容协议,单台硬件替代原有视觉工控加运动控制器两套设备,一台覆盖单机台抓取、检测全流程管控。依托完整自主开模定制量产能力,30 天完成硬件 IO、相机接口改版,国产化架构满足制造装备自主可控硬性规范。杭州机器人运动控制运动控制器标准化模块多相机硬同步功能,有效消除时序偏差,避免机器人视觉控制器出现定位错位问题。
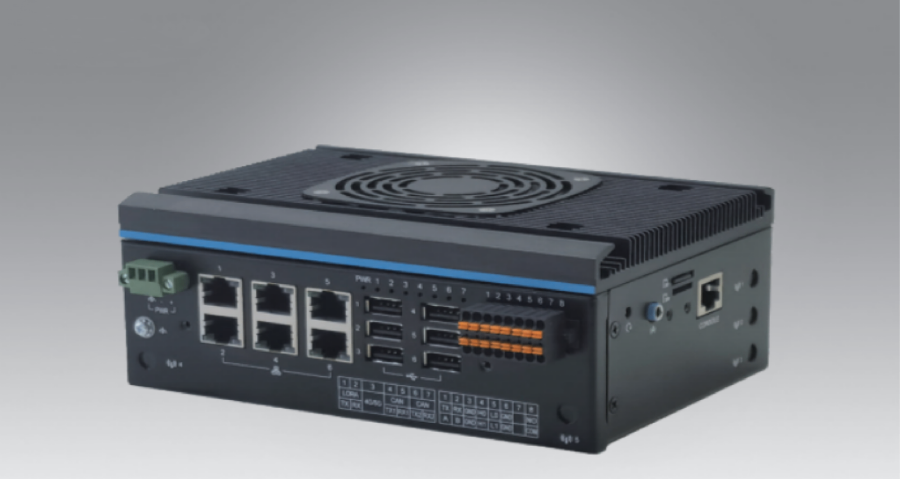
本司机器人视觉控制器硬件出厂执行 72 小时满载算力老化、-40℃/85℃高低温循环、四级浪涌静电冲击全检流程,每台设备图像采集、手眼同步、NPU 推理功能逐项检测筛选不良件,整机出厂故障率控制在极低水平,大幅减少设备厂商整机调试返修工时,缩短项目交付周期。整机自研鳍片散热经过上千次温升仿真优化,同等图像推理算力下机身温升低于行业平均水准,长期满载 AI 推理元器件老化速度大幅放缓,拉长设备整体服役年限。所有 GigE、EtherCAT 端口出厂自主耐压隔离测试,杜绝端口短路、串压出厂隐患,多层级 EMC 防护电路适配各类强弱电混杂车间工况。出厂预加载抓取、测量、缺陷检测全套标准视觉算子,设备厂商只需需简单相机、机械手点位配置即可整机上线,无需底层程序二次开发。30 天快速批量定制生产,严谨版本管控保障每批次手眼同步性能统一,二十余项自主专利覆盖散热、图像隔离、低延迟协同关键硬件,无外购关键部件品质不可控隐患。
本司机器人视觉控制器采用分布式协同组网架构,单台硬件自主管控单机台视觉抓取流程,多台设备通过工业环网互联实现整线机器人协同调度,网络主链路断开时分设备自主运行,不会出现整线抓取、检测全部停机故障,是大型自动化整线独有冗余优势。整机十万小时 MTBF 工业级硬件标准,定制鳍片被动散热消除风机噪声与积尘故障源,静音洁净车间、实验室装配场景无需额外降噪改造。9V 至 36V 宽压双路冗余电源适配车间 UPS、市电双路供电架构,瞬时断电无视觉特征库、运动轨迹丢失,复电自动恢复预设抓取检测运行模式。多路 GigE 图像、EtherCAT 运动总线支持设备之间高速数据互通,整线多机器人坐标同步校准无需转换网关,简化大型厂房多层级组网施工,配套完整组网联调文档,定制开发周期控制在 30 天以内。多台 2D、3D 工业相机,都可通过丰富的 PoE 网口快速接入这款机器人视觉控制器。
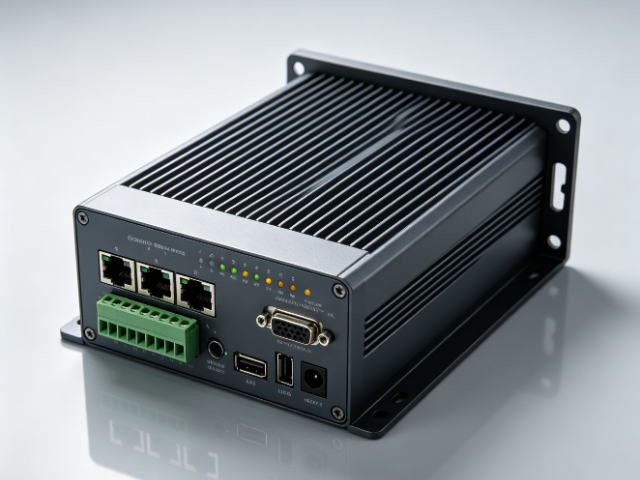
文旅礼品、季节性零部件加工产线淡旺季负荷差异极大,旺季满负荷多机视觉检测,淡季低负荷分拣,传统视觉控制器全年满功耗运行造成电力浪费,本司视觉控制器内置四季负荷自适应算力调度算法,可根据车间工件流量、室外温度自动调整 NPU 推理功耗、图像采样帧率,淡季自动降载节能,旺季满算力保障检测精度。整机无风扇密闭机身适配景区配套加工车间、郊外季节性厂房温差剧烈环境,十万小时 MTBF 硬件标准保障淡季数月低负荷无人值守稳定待机推理。9V 至 36V 宽压冗余电源适配厂区光伏后备、市电双路供电,淡季优先使用光伏电力降低车间市电消耗。多路 GigE 相机、EtherCAT 机械手总线分区管控多品类工件抓取检测,淡季自动关停闲置相机与伺服通道,断网本地低功耗视觉分拣逻辑持续执行。支持季节性产线专属算力调度程序定制,紧凑模块化机身适配小型壁挂控制柜,全套国产化硬件交付周期短,六百余家季节性加工集成商长期批量采购。轻量化模型部署能力出众,机器人视觉控制器也可以运行 AI 检测任务。江西机器人运动控制机器脑一体集成
可对接读码器完成条码二维码识别,拓展机器人视觉控制器在溯源工序当中的用途。江西机器人运动控制机器脑一体集成
工业焊接、冲压车间大功率变频器、焊接电源集中部署,电磁干扰强度远超普通装配产线,常规视觉控制器极易出现图像噪点、抓取坐标漂移、伺服误动作故障,本司视觉控制器升级五级分层电磁防护体系,静电、脉冲群、浪涌、射频磁场抗扰度达工业 IV 级标准,完美适配强干扰焊接冲压场景。整机密闭加厚铝型材机身屏蔽外部电磁辐射,无风扇宽温硬件适配焊接高温、冲压多粉尘车间,-40℃至 85℃满载稳定完成 AI 图像推理与多轴轨迹规划。每一路 GigE 图像、EtherCAT 伺服端口自主光电隔离加 TVS 浪涌保护,单通道遭遇高压冲击只需通道自保,不会蔓延损坏整机 NPU 算力单元,大幅降低设备维修更换成本。内置焊接焊缝、冲压边缘专属视觉检测逻辑,实时提取焊缝轮廓、冲压尺寸偏差,自动下发焊枪、冲压机械手纠偏指令。支持焊接冲压高抗干扰硬件专项定制,两千余套焊接机器人视觉方案经过产线强电磁长期实测验证。江西机器人运动控制机器脑一体集成