商机详情 -
江西AI机器人主控单元硬件方案
工业焊接、冲压车间大功率变频器、焊接电源集中部署,电磁干扰强度远超普通装配产线,常规视觉控制器极易出现图像噪点、抓取坐标漂移、伺服误动作故障,本司视觉控制器升级五级分层电磁防护体系,静电、脉冲群、浪涌、射频磁场抗扰度达工业 IV 级标准,完美适配强干扰焊接冲压场景。整机密闭加厚铝型材机身屏蔽外部电磁辐射,无风扇宽温硬件适配焊接高温、冲压多粉尘车间,-40℃至 85℃满载稳定完成 AI 图像推理与多轴轨迹规划。每一路 GigE 图像、EtherCAT 伺服端口自主光电隔离加 TVS 浪涌保护,单通道遭遇高压冲击只需通道自保,不会蔓延损坏整机 NPU 算力单元,大幅降低设备维修更换成本。内置焊接焊缝、冲压边缘专属视觉检测逻辑,实时提取焊缝轮廓、冲压尺寸偏差,自动下发焊枪、冲压机械手纠偏指令。支持焊接冲压高抗干扰硬件专项定制,两千余套焊接机器人视觉方案经过产线强电磁长期实测验证。多相机硬同步功能,有效消除时序偏差,避免机器人视觉控制器出现定位错位问题。江西AI机器人主控单元硬件方案
新质生产力驱动自动化产线快速迭代,3C、锂电、光伏行业对机器人视觉设备的算力、同步性、环境耐受能力提出更高标准,本司视觉控制器精确匹配新建与存量产线改造双重需求,差异化竞争优势突出。整机选用低漂移工业宽温元器件,自研高密度鳍片被动散热模组无需风冷辅助,-40℃极寒至 85℃高温区间 7×24 小时满载稳定输出图像推理与伺服控制指令,高温焊接工位、冷库组装线无需配套空调控温,削减产线配套设备投入。多层级 EMI 滤波、浪涌吸收、静电放电防护电路通过工业四级电磁兼容标准,伺服密集车间图像采集无噪点、机器人运动指令无误触发。设备原生内置百余种工业相机、机器人品牌通信协议,多路高速图像与实时总线接口一站式联动视觉、运动、光源、传感器终端,省去多台转换设备串联布线工序。支持批量 OEM/ODM 量产服务,严谨版本管控保障批量设备算力、同步性能统一,两千余套成熟手眼协同方案落地全国各类智能工厂。江西AI机器人主控单元硬件方案复杂工件的位姿测算任务,在机器人视觉控制器内部即可完成,无需依赖云端算力。
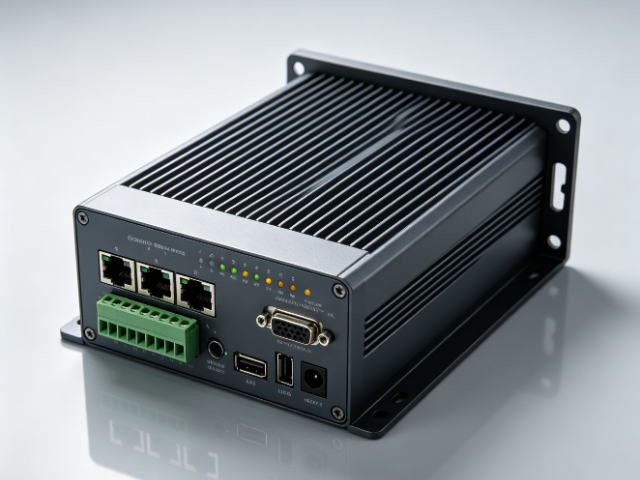
文旅礼品、季节性零部件加工产线淡旺季负荷差异极大,旺季满负荷多机视觉检测,淡季低负荷分拣,传统视觉控制器全年满功耗运行造成电力浪费,本司视觉控制器内置四季负荷自适应算力调度算法,可根据车间工件流量、室外温度自动调整 NPU 推理功耗、图像采样帧率,淡季自动降载节能,旺季满算力保障检测精度。整机无风扇密闭机身适配景区配套加工车间、郊外季节性厂房温差剧烈环境,十万小时 MTBF 硬件标准保障淡季数月低负荷无人值守稳定待机推理。9V 至 36V 宽压冗余电源适配厂区光伏后备、市电双路供电,淡季优先使用光伏电力降低车间市电消耗。多路 GigE 相机、EtherCAT 机械手总线分区管控多品类工件抓取检测,淡季自动关停闲置相机与伺服通道,断网本地低功耗视觉分拣逻辑持续执行。支持季节性产线专属算力调度程序定制,紧凑模块化机身适配小型壁挂控制柜,全套国产化硬件交付周期短,六百余家季节性加工集成商长期批量采购。
本司机器人视觉控制器搭载 AI 负荷预测边缘推理算法,基于 7 天工件图像、机械手运动历史数据自动预判次日产线节拍负荷,提前调整 NPU 算力分配、相机采样帧率,避开车间用电高峰高功耗运行,低谷时段自动降载节能,对比固定算力视觉设备车间综合节电幅度可观。整机本地 NPU 自主完成负荷预判图像推理,无需依赖云端大数据平台,断网离线依旧自主切换检测运行策略,不会因网络中断丧失节能优化能力。无风扇宽温硬件适配各类车间控制柜全年不间断图像推理运算,多级电磁防护电路保障用于负荷预判的工件图像、能耗采集数据精确可靠,算法依据车间真实工件样本持续迭代优化适配不同品类产线。多路隔离 GigE、EtherCAT 通道同步采集工件图像、机械手负荷多维度数据作为算法输入,原生联动车间光伏储能设备协同调配配电负荷,支持 AI 负荷预测视觉算法定制开发,配套完整车间能耗测算调试文档。固件支持在线升级,无需拆机维护,持续迭代机器人视觉控制器算法与底层能力。
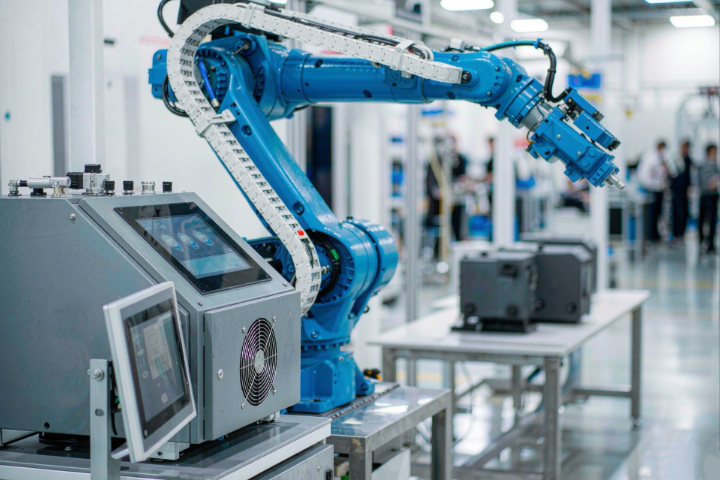
本司机器人视觉控制器采用分布式协同组网架构,单台硬件自主管控单机台视觉抓取流程,多台设备通过工业环网互联实现整线机器人协同调度,网络主链路断开时分设备自主运行,不会出现整线抓取、检测全部停机故障,是大型自动化整线独有冗余优势。整机十万小时 MTBF 工业级硬件标准,定制鳍片被动散热消除风机噪声与积尘故障源,静音洁净车间、实验室装配场景无需额外降噪改造。9V 至 36V 宽压双路冗余电源适配车间 UPS、市电双路供电架构,瞬时断电无视觉特征库、运动轨迹丢失,复电自动恢复预设抓取检测运行模式。多路 GigE 图像、EtherCAT 运动总线支持设备之间高速数据互通,整线多机器人坐标同步校准无需转换网关,简化大型厂房多层级组网施工,配套完整组网联调文档,定制开发周期控制在 30 天以内。工件堆叠无序来料时,3D 视觉算法加持,机器人视觉控制器依旧实现稳定抓取识别。江西AI机器人主控单元硬件方案
产线换型迭代时,可视化配置工具可以帮助机器人视觉控制器快速切换检测逻辑。江西AI机器人主控单元硬件方案
本司自研机器人视觉控制器在一体化算力集成、低延迟手眼同步、多层电磁隔离、全国产化适配四大维度形成差异化竞争优势,打破进口分体视觉设备交付周期久、维保成本高昂、底层协议存在锁定限制的行业现存痛点。自研高密度鳍片被动散热模组散热效率优于市面同规格无风扇视觉工控,狭小密闭自动化控制柜内不会出现热量堆积引发算力降频、图像卡顿。多路自主 GigE 高速图像通道、EtherCAT 实时总线、光源控制端口可同步接入多视角相机、多轴机械手、分级光源,原生内置国内外主流机器人、工业相机通信协议,无需多台网关串联搭建视觉运动系统,简化机柜布线与整机装配工序。全国产化软硬件组合契合国内智能制造信创改造相关政策导向,二次开发无底层权限限制,集成商开发自由度大幅提升。企业集研发、生产、技术服务一站式交付,30 天快速响应定制需求并全套输出设计文档,六百余家自动化设备集成商长期稳定批量采购。江西AI机器人主控单元硬件方案