商机详情 -
ER系列机械手技术原理
埃斯顿工业机器人在结构设计上采用高刚性铝合金材质和优化力学布局,使其在同等规格下具备更强的负载能力。其ER210-2750型号最大负载可达210kg,工作半径2750mm,在重载搬运领域表现出色。通过有限元分析优化的机械臂结构,使得机器人在满载运行时仍能保持出色的稳定性,关节刚性提升30%以上。在铸造行业应用中,这种高刚性设计使机器人能够稳定完成高温铸件的取件作业,即使在恶劣工况下也能保证长期可靠运行。同时,机器人采用模块化设计,用户可根据需求选配不同规格的末端执行器,实现一机多用。关节型机器人拥有类似人手臂的旋转自由度,工作范围大且灵活,是汽车制造线的装备。ER系列机械手技术原理
机械手
工业机器人是一种在工业环境中***使用的、拥有三个轴或更多轴的可编程自动化装置,它能够通过预先编写的程序或人工智能技术来操纵物体、执行工具完成各种复杂任务。一个完整的工业机器人系统通常由四大**部分构成:机械结构本体(即机器人手臂,负责运动)、控制器(相当于机器人的“大脑”,负责处理数据和发布指令)、伺服驱动系统(相当于“肌肉”,根据指令驱动机器人关节运动)以及末端执行器(即工具,如焊枪、夹爪、喷枪等,负责直接执行任务)。其**特点在于高程度的自动化、可编程性、高重复定位精度以及能够承受恶劣环境的能力,这使其成为现代制造业中不可或缺的基础装备。浙江工业型机械手提高生产效率提升生产效率,并能替代人工在高温、粉尘、有毒等恶劣环境中作业。
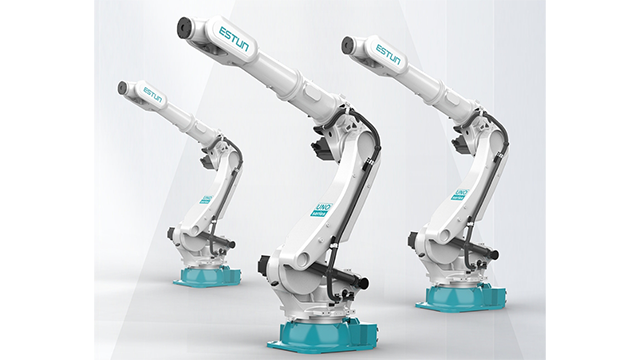
工业机器人是自动化生产线的**装备,它能够替代人工完成重复、繁重、高精度的作业任务。从结构上看,一台典型的工业机器人由机械本体、驱动系统、控制系统和末端执行器四大部分构成。机械本体决定了机器人的工作范围和承载能力,常见的有六轴关节型、SCARA型、并联型等多种结构,分别适用于焊接、装配、搬运、分拣等不同场景。驱动系统通常采用交流伺服电机配合精密减速器,确保机器人动作的快速性和定位精度。控制系统则是机器人的“大脑”,负责运动轨迹规划和多轴协同控制。末端执行器根据工艺需求可配置为焊枪、抓手、吸盘、涂胶枪等。在制造业向柔性化、智能化转型的背景下,工业机器人凭借其高重复精度、长工作时长和快速换产能力,已成为企业提升竞争力的关键选择。
工业机器人的应用已渗透到现代制造业的方方面面,极大地提升了生产效率和产品质量。在汽车制造业,它们是***的主力,高效完成点焊、弧焊、喷涂、玻璃安装、总装等繁重、危险或高精度作业。在电子电气行业,SCARA和桌面六轴机器人凭借其高速度和精度,完美胜任电路板(PCB)的锡膏喷涂、元件贴装、芯片封装、测试等微细作业。在金属加工与塑料行业,机器人常用于机床上下料、铸件打磨抛光、去毛刺、注塑成型件的取件与修边。此外,在食品包装领域,机器人负责高速分拣、装箱和码垛;在医药领域,则执行无菌环境下的试剂分装、实验室自动化等任务。近年来,协作机器人(Cobot)的兴起更是打破了传统围栏的限制,能够安全地与人类在同一空间内并肩工作,为中小企业的自动化升级提供了更灵活、易部署的解决方案。喷涂机器人均匀地将涂料覆盖在工件表面,既节约原料又避免人工接触有害环境。
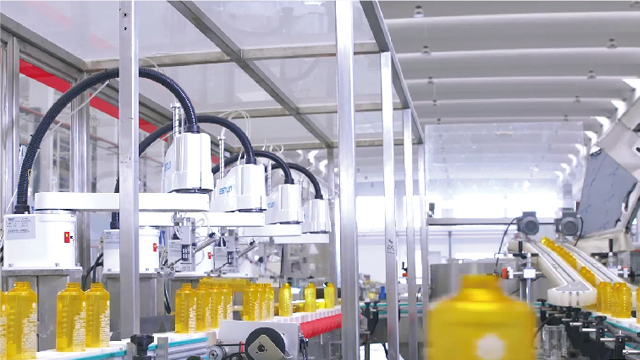
传统工厂的物料搬运、上下料、焊接、涂装、质检环节大量依赖人工,一个年产数万台的重型装备工厂可能需要200名以上的**操作和搬运工。我们的集群方案可将这些岗位压缩70%以上,将工人从“操作者”变为“管理者”——只需在控制中心监控大屏即可。更重要的是,机器人不需要培训、不需要社保、不会因疲劳而出错、可以连续三班倒,以某工程机械客户为例,导入集群方案后年节省人力成本超3000万元,而柔性换线能力还让工厂同时生产十几个品种,这是人工产线无法实现的。7. 3C/汽车行业六轴机器人 —— 替代3C组装工和汽车焊装工协作机器人无需安全围栏,能与工人共享工作空间,适合小批量、多品种的柔性制造。江苏品牌机械手维护成本
现代智能工业机器人集成了机器视觉系统,能通过摄像头识别工件位置并动态调整抓取姿态。ER系列机械手技术原理
第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。ER系列机械手技术原理