商机详情 -
上海工业型机械手定制
我们推出的智能铸件打磨机器人成功突破了这一难题。铸件毛坯因冷却过程存在复杂物理变化,每个铸件都存在微小差异,传统自动化设备难以适应。我们的解决方案构建了“感知—决策—执行”的智能闭环:高精度3D视觉系统快速识别铸件三维形貌,自主研发的AI算法在毫秒内规划比较好打磨路径,力控打磨工具在作业中实时调整接触力,模拟熟练工匠的操作手法。实际应用数据显示,在汽车车桥打磨场景中,单台机器人每小时可完成6根铸件打磨,而传统人工模式下,一名熟练工人10至12小时*能完成6根。该技术已成功应用于商用车、乘用车、工程机械、航空航天等多个行业,帮助客户将粉尘弥漫的清理车间升级为洁净、高效的智能空间,同时大幅降低了职业健康风险。协作机器人不需要安全围栏,能够与人共享工作空间,适合小批量多品种装配场景。上海工业型机械手定制
机械手
传统工厂的物料搬运、上下料、焊接、涂装、质检环节大量依赖人工,一个年产数万台的重型装备工厂可能需要200名以上的**操作和搬运工。我们的集群方案可将这些岗位压缩70%以上,将工人从“操作者”变为“管理者”——只需在控制中心监控大屏即可。更重要的是,机器人不需要培训、不需要社保、不会因疲劳而出错、可以连续三班倒,以某工程机械客户为例,导入集群方案后年节省人力成本超3000万元,而柔性换线能力还让工厂同时生产十几个品种,这是人工产线无法实现的。7. 3C/汽车行业六轴机器人 —— 替代3C组装工和汽车焊装工上海工业型机械手定制机器人在铸造、锻造等高温多尘环境中作业,需配备防护服和正压冷却系统。
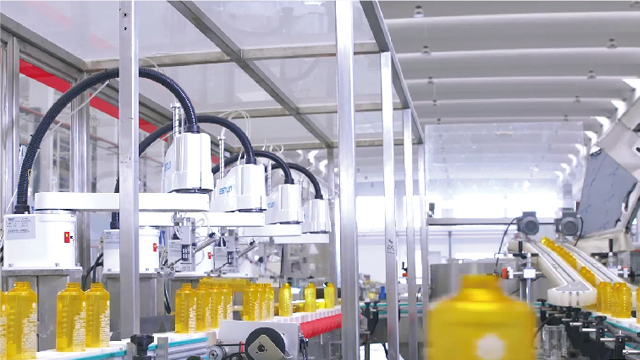
工业机器人在推广中仍面临诸多挑战:传统机器人适应性不足,难以应对小批量多品种生产;高昂的初始投资与集成成本阻碍中小企业应用;复合型人才短缺问题突出;人机协作的安全性要求较高。针对这些问题,业界通过技术创新与模式创新寻求突破:开发更智能的感知算法和柔性夹具提升适应性;推出机器人租赁与共享服务降低使用门槛;建立产学研合作体系培养跨领域人才;采用新型力控技术与安全传感器确保人机协作安全。此外,模块化设计与开源生态(如ROS-Industrial)正推动机器人系统向低成本、易部署方向发展。
而协作机器人的出现,彻底打破了这一格局,**了工业机器人发展的一个**性方向。与传统机器人不同,协作机器人被设计为能够在共享的工作空间中与人类进行直接交互和协同作业。其**特征包括:通过力反馈传感器实现碰撞检测与安全停机,一旦与人类发生意外接触,会立即停止运动以很大程度降低伤害风险;采用轻量化设计和圆滑的外形,并通常限制其运行速度和功率,从物理设计上保障安全;具备直观的拖拽示教编程功能,使不具备专业编程知识的普通工人也能轻松快速地调整机器人的任务。这使得机器人从取代人力的替代者,转变为增强人类能力的助手。例如,工人负责需要灵活性和判断力的复杂装配,而协作机器人则在一旁担任物料递送、部件固定或重复性拧螺丝的辅助角色。这种人机协作模式极大地提升了生产线的柔性,能够快速适应小批量、多品种的生产需求,同时将人类从枯燥、劳累的重复性劳动中解放出来,专注于更具创造性和决策性的工作。打磨机器人通过力控技术柔顺贴合复杂曲面,去除铸造零件的飞边与毛刺。
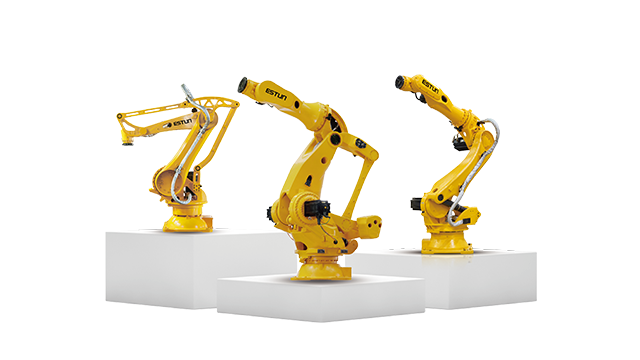
工业机器人技术正向智能化、模块化、协同化方向演进。人工智能与机器视觉深度融合,使机器人具备深度学习与自适应能力,例如通过3D视觉识别无序堆叠工件并自主规划抓取路径。力控技术的发展让机器人实现精密磨削、抛光等柔顺作业。5G技术支撑多机器人集群协同与云端调度,消除传统有线通信的局限。模块化设计成为新趋势,如关节模块、控制器模块的标准化大幅降低定制成本。此外,数字孪生技术通过虚拟映射实现远程监控、预测性维护与离线编程,***提升部署效率。机器人控制器负责解算逆运动学,实时将末端目标位姿转换为各关节角度指令。浙江国产机械手提高生产效率
喷涂机器人均匀地将涂料覆盖在工件表面,既节约原料又避免人工接触有害环境。上海工业型机械手定制
工业机器人技术正朝着智能化、柔性化、协作化的方向快速发展。人工智能与机器视觉的深度融合使机器人具备深度学习能力,能够适应不确定环境下的作业任务。力控技术的进步让机器人实现真正的柔顺控制,完成精密装配、抛光等对力控要求较高的工作。数字孪生技术通过建立机器人的虚拟映射,实现远程监控、预测性维护和离线编程。5G技术的应用解决了传统有线通信的束缚,支持多机器人集群协同作业。模块化设计成为新趋势,通过标准化接口实现快速部署和功能切换。人机协作方面,新型协作机器人采用轻量化设计、碰撞检测和安全力矩控制,确保人机共融环境的安全性。这些技术发展不提升了机器人的性能,更拓展了应用边界,使机器人能够适应小批量、多品种的柔性制造需求。上海工业型机械手定制