商机详情 -
工业型机械手个性化定制需求
桁架机械手基于X、Y、Z三轴直角坐标系统,采用高刚性钢架结构和精密齿轮齿条传动,最大承载能力可达数吨,定位精度仍能保持在±0.1mm以内。相比关节机器人,桁架结构在重载工况下变形小、刚性足,特别适合长距离大行程的直线搬运。控制系统支持多轴插补联动,可编程存储上百种工件轨迹,换产一键调用。在铸造和金属加工车间,过去重型毛坯和半成品的转运严重依赖天车工和地面搬运工协同作业,不*需要持证上岗,而且高空吊运存在坠落风险。一台桁架机械手可以24小时不间断作业,替代至少2名天车工和3名地面搬运工,彻底消除吊运过程中的安全隐患。某汽车零部件客户导入后,不*节省了5个岗位的倒班人力,还将转运节拍从人工的8分钟压缩到机械手的2分钟,产线瓶颈彻底打通。在电子装配线上,小型工业机器人贴装微小元件,确保电路板组装的可靠性与一致性。工业型机械手个性化定制需求
机械手
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。安徽ER系列机械手租赁成本是一种通过编程实现多关节运动,能够自动执行焊接、搬运等任务的自动化设备。
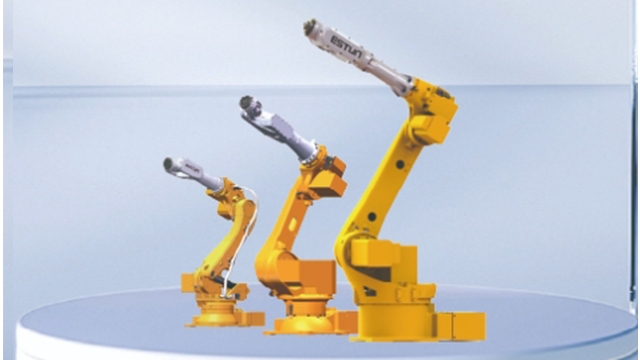
在安全方面,机器人能够替代人类完成在危险、有毒、高温或高辐射环境下的作业,如焊接、喷涂、搬运重型物件等,从根本上杜绝了人身伤害风险。配合安全围栏、光栅和激光扫描区域保护系统,构建了人机协作的安全环境。在质量方面,机器人以远超人类的稳定性和一致性进行工作,每一次运动、每一次焊接、每一次涂胶的精度都分毫不差,***降低了因人为操作波动导致的产品质量变异,大幅提升产品合格率。在效率方面,机器人可以实现24小时不间断连续作业,不知疲倦,将生产节拍提升至极限,同时通过高速高精度的操作,缩短单件产品生产周期,从而在整体上极大地提升了产能与运营效率。
传统机器人严格依照预设程序执行任务,灵活应变能力有限;而我们的智能机器人方案融合AI视觉系统、深度学习算法和力觉传感技术,实现了环境感知和自主决策能力。例如,在无序抓取场景中,3D视觉系统可识别散乱堆放的工件,自主规划抓取姿态和顺序;在焊接工艺中,视觉系统可实时识别焊缝轨迹偏差并自动修正;在打磨抛光中,力控系统可根据表面状态调整接触力,保证加工一致性。我们的AI视觉检测系统可在0.3秒内完成数十个特征目标的检测,准确率超过99.5%,检测效率是人工的数倍。我们还支持机器人数据的远程监控与分析,帮助客户实时掌握设备运行状态,预测维护需求,实现从单机自动化到产线智能化的跨越。工业机器人利用夹爪与吸盘组合,灵活处理不同形状的散装零件进行分拣装箱。
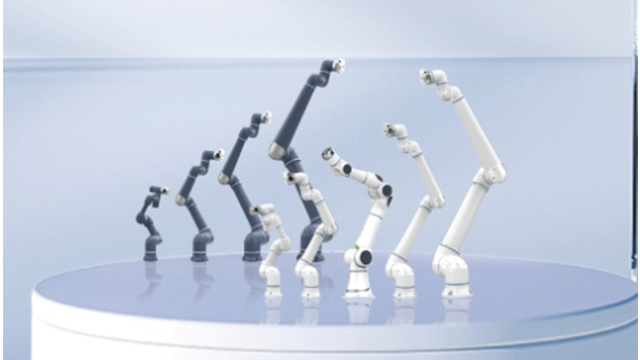
工业机器人是自动化生产线的**装备,它能够替代人工完成重复、繁重、高精度的作业任务。从结构上看,一台典型的工业机器人由机械本体、驱动系统、控制系统和末端执行器四大部分构成。机械本体决定了机器人的工作范围和承载能力,常见的有六轴关节型、SCARA型、并联型等多种结构,分别适用于焊接、装配、搬运、分拣等不同场景。驱动系统通常采用交流伺服电机配合精密减速器,确保机器人动作的快速性和定位精度。控制系统则是机器人的“大脑”,负责运动轨迹规划和多轴协同控制。末端执行器根据工艺需求可配置为焊枪、抓手、吸盘、涂胶枪等。在制造业向柔性化、智能化转型的背景下,工业机器人凭借其高重复精度、长工作时长和快速换产能力,已成为企业提升竞争力的关键选择。部件包括伺服电机、减速机与控制器,它们共同机器人的dinwei精度与动态响应性能。上海ER系列机械手能耗分析
它主要由机械本体、伺服驱动系统、感知系统与kongzhi系统等模块协同构成完整的工作单元。工业型机械手个性化定制需求
工业机器人技术正向智能化、模块化、协同化方向演进。人工智能与机器视觉深度融合,使机器人具备深度学习与自适应能力,例如通过3D视觉识别无序堆叠工件并自主规划抓取路径。力控技术的发展让机器人实现精密磨削、抛光等柔顺作业。5G技术支撑多机器人集群协同与云端调度,消除传统有线通信的局限。模块化设计成为新趋势,如关节模块、控制器模块的标准化大幅降低定制成本。此外,数字孪生技术通过虚拟映射实现远程监控、预测性维护与离线编程,***提升部署效率。工业型机械手个性化定制需求