商机详情 -
江苏叉取AGV个性化定制需求
自动导引车,是以电池为动力,装备电磁、视觉或激光等自动导航模块,能够沿规划路线自主行驶,具备安全保护和移载功能的工业运输机器人。其**在于通过后台控制系统指令完成自主行驶、搬运、分拣等作业任务。一个完整的AGV系统通常由车体、导航模块、控制系统、驱动单元及安全防护装置构成。作为工业机器人的重要分支,AGV是连接生产与物流环节的关键设备。随着技术迭代,AGV正从传统的磁导式向更智能的自主移动机器人(AMR)演进,能够实现动态避障与高阶协同,其应用边界正不断拓展。AGV与生产系统联动,可实现按灯叫料、准时配送,减少在制品积压。江苏叉取AGV个性化定制需求
AGV
行驶过程中,AGV通过前后激光雷达实时扫描周围环境,一旦检测到通道内有其他车辆或人员,它会自动减速或停靠等待,同时根据**调度系统的实时路况信息选择备用路线绕过拥堵区域。抵达目标储位后,AGV通过识别地面二维码阵列实现精细对位,降下货架并锁定到位,随后向**系统报告任务完成并等待下一个指令。整个作业过程无需人工干预,AGV不*能够根据仓库实时繁忙程度动态调整行进速度,还会在电量低于30%时自动前往充电桩进行快速补电,从而在保证安全的前提下实现全天候不间断的高效入库作业。国产AGV价格多少持纸箱、编织袋、塑料桶、金属罐等多种包装形式。
AGV正从自动化向智能化跨越,AI大模型与具身智能技术被视为关键的催化剂。传统AGV依赖预设路径,而AI赋能后,AGV将具备更强的感知与认知能力,从“看见”障碍物进化为“理解”环境中的语义信息,实现自主规划与动态避障。这意味着AGV有望从室内封闭场景走向室外开放环境,应用边界大幅拓宽。未来,AGV不再是孤立的搬运设备,而是深度融入智能物流系统,与分拣线、机械臂协同作业的“移动机器人”,甚至向物流领域的具身智能载体方向发展。
在电子制造工厂的无尘车间里,小型AGV肩负着将装满PCB裸板的防静电料箱从智能仓储货架准确运送至SMT贴片机台上料口的重任,这对AGV的洁净度、可靠性和导航精度都提出了较高要求。这些AGV采用双轮差速驱动和侧向激光避障传感器,能够在狭窄的通道内完成原地旋转,同时车身外壳经过特殊处理,不会产生微粒或静电,符合Class 1000级无尘车间的使用标准。当智能仓储系统接收到产线的物料需求信号后,会自动调出对应的防静电料箱并送到出货口,此时AGV驶入出货口下方,通过顶升或辊道接驳方式取走料箱,然后沿着地面铺设的磁条或二维码路径向SMT产线行进AGV适用于汽车、电子、医药等众多制造业场景。
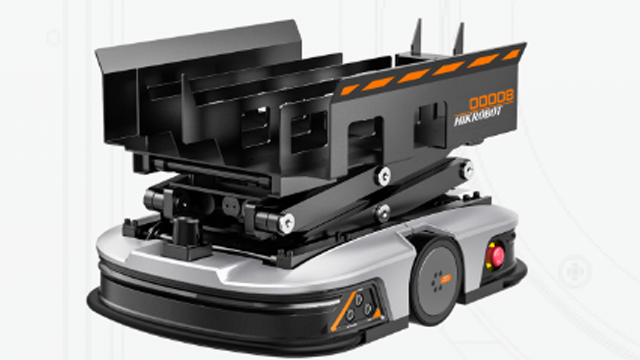
在运往胶印车间的途中,AGV会一直沿着红色磁条行驶,普通磁条上的其他AGV识别到红色磁条上的优先车辆后会自动让行,确保加急物料以**快的速度到达印刷机飞达处。到达胶印车间后,AGV将纸堆精确对接到印刷机飞达的自动上纸机构上,同时通过RFID读写器扫描纸堆上的标签,将物料批次、克重、尺寸等信息自动录入生产管理系统,省去了人工扫码的步骤。交接完成后,AGV会根据原路径返回,此时如果沿途有其他普通配送任务,它会顺路将空托盘或废纸边回收并运送到指定区域。整个运输过程中,AGV不*完成了物理上的物料移动,还同步更新了仓库管理系统中的库存记录和批次追踪信息,为印刷包装企业的数字化管理提供了可靠的数据基础。AGV自动充电、自动待命,无需专人值守,释放人力资源用于岗位。复合型AGV
叉车式AGV直接搬运托盘,实现仓库与产线之间的无人化物流。江苏叉取AGV个性化定制需求
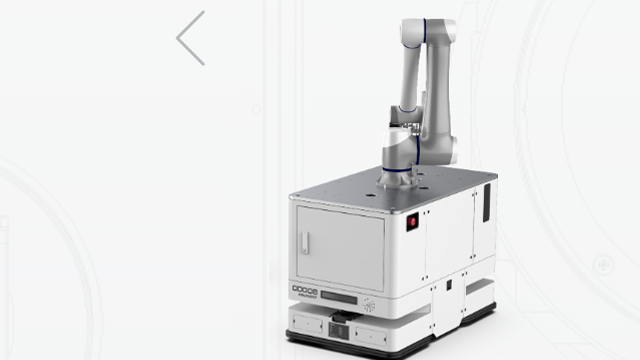
清洗干净的零件由机械臂放入成品料盒中,随后机械臂从毛坯料架上夹取一个新的毛坯,再次伸入机床,将毛坯精确放入卡盘或虎钳中,视觉定位系统在放入前会拍照确认毛坯的放置角度和位置是否正确,如果发现有偏差会进行自动纠偏。完成装夹后,机械臂退出,关上机床门,然后通过工业网络向机床控制器发送加工程序编号和启动信号,机床开始自动加工。AGV随即驶离,前往下一台空闲的机床,重复上述流程,在途中AGV还会利用车载的毛坯存储转盘自动调整毛坯的朝向,为下一次装夹做准备。江苏叉取AGV个性化定制需求