商机详情 -
浙江如何挑选机械手案例
随着工业的发展,产线的升级正成为越来越多客户的选择。我们紧跟技术发展趋势,为客户提供融合AI视觉和深度学习能力的智能机器人解决方案。传统机器人只能按照固定程序重复动作,而智能机器人能够“看见”工件并“思考”如何操作——3D视觉系统可识别散乱堆放的工件,自动规划抓取姿态和顺序,适用于无序上料、来料杂乱等场景;AI视觉检测系统可在0.3秒内完成数十个特征目标的检测,准确率超过99.5%,实现生产与检测同步完成。在焊接工艺中,视觉系统可实时识别焊缝轨迹偏差并自动修正,大幅降低对工装精度的要求。机器人减速器主要分为RV减速器和谐波减速器,前者耐冲击,后者更紧凑轻巧。浙江如何挑选机械手案例
机械手
在喷涂、抛光、研磨等依赖操作者手感和经验的工序中,关键技术往往掌握在少数***技师手中,一旦技师离职或退休,企业将面临工艺断档和质量下滑的风险。这些技师凭借多年积累形成的肌肉记忆和细微调整手法,很难通过语言或文档完整传授给新人。而机械手可以将***技师的比较好操作轨迹完整记录下来——通过示教模式让技师用手引导机械手走一遍比较好路径,系统即精确存储了每个位置、速度、姿态和施加力的大小。之后任意一名普通操作员只需按下启动按钮,机械手就能完全复现出技师级别的手艺。这种将隐性经验转化为可复制、可传播的数字程序的能力,从根本上解决了**工艺对特定个人的依赖问题。上海ER系列机械手集成部件包括伺服电机、减速机与控制器,它们共同机器人的dinwei精度与动态响应性能。
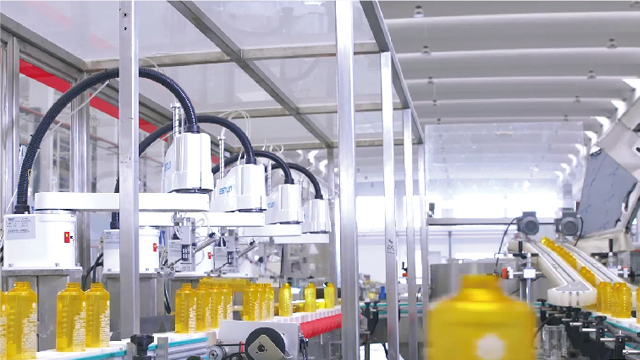
在汽车制造领域,工业机器人已成为生产线的**装备。以某汽车零部件厂为例,该厂引入10台六轴工业机器人用于发动机缸体装配作业,实现了***效益提升。效率方面,传统2名工人配合完成1台缸体装配需12分钟,而机器人单台操作*需5分钟,生产线日产能从800台提升至1800台,效率提升125%。质量方面,人工装配的缸体不良品率为3.2%,主要因定位偏差导致螺栓错位,而机器人通过视觉引导与力觉控制,将不良品率降至0.3%,每月减少返工成本15万元。成本方面,10台机器人替代了20名工人,每月节省人工成本60万元;设备采购成本400万元,*6.7个月即可回本,长期年维护成本*8万元,远低于人工年成本720万元。这一案例充分展示了工业机器人在提升效率、保证质量、降低成本方面的综合价值。
某些加工任务要求工具沿三维空间中的复杂曲线运动,例如汽车内饰件的三维立体涂胶、叶轮叶片的空间曲面打磨、异形管件的相贯线焊接等。人工操作受限于手臂关节的生理结构和视线的遮挡,很难精细完成此类轨迹,往往出现漏涂、过磨或焊偏等缺陷。六轴以上自由度机械手具备与人类手臂相似但更加灵活的关节配置,其腕部可以绕多个方向旋转,末端执行器能够以任意姿态到达空间中的指定点并沿着预设的样条曲线连续运动。在配合激光寻位或视觉引导后,机械手还能够根据工件实际位置自动修正轨迹偏差,实现对复杂空间路径的精确跟随,这是人工操作几乎无法达到的水平。在塑料成型车间,取件机器人从注塑机中取出高温制品并放置在冷却工位。
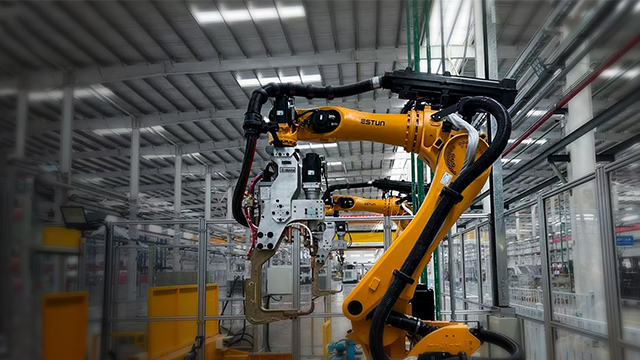
机械手能够以固定的动作速度与时间完成每一个工作循环,节拍误差控制在±0.1秒以内,解决了人工操作因熟练程度、体力状态、情绪变化导致的节拍忽快忽慢问题。在流水线生产中,某一个工位操作时间的不稳定会直接造成上游物料积压和下游工位待料,整线效率被**慢的节点所限制。机械手接入产线后,其每个取料、定位、加工、放件的动作时长均为可预测的固定值,便于生产调度系统精确计算整线产能。即便在换班、休假等人员变动情况下,机械手仍然保持完全相同的节拍,消除了因人员更替带来的磨合期和效率损失,使生产线持续运行在比较好化状态。 工业机器人利用夹爪与吸盘组合,灵活处理不同形状的散装零件进行分拣装箱。浙江如何挑选机械手案例
机器人在铸造、锻造等高温多尘环境中作业,需配备防护服和正压冷却系统。浙江如何挑选机械手案例
很多企业在购买破包机器人时忽略了一个细节:破完的袋子怎么办?人工拆包后,碎袋散落一地,需要专人清扫、捆扎、搬运到废品区。这个过程不*占用人手,还容易造成二次扬尘。好的破包机器人自带废袋自动回收系统。切割后的碎袋通过螺旋输送机或气力输送系统被直接送入废袋压缩箱或打包机,经过压缩后形成规整的废袋块,方便堆放和运输。整个过程无需人工干预,彻底解决了“拆包5分钟,收袋半小时”的尴尬。对于每天产生几百上千个废袋的企业来说,这套系统相当于省掉了一个专职收袋工人的岗位。一年下来,人力成本节省少则三四万,多则七八万,这笔账值得认真算一算。