商机详情 -
安徽传送带跑偏瑕疵检测系统技术参数
机器视觉瑕疵检测通过高清成像与智能算法,精确捕捉产品表面划痕、凹陷等缺陷,为质量把控筑牢防线。机器视觉系统的优势在于“高清成像+智能分析”的协同:高清工业相机(分辨率≥500万像素)可捕捉产品表面的细微特征,如0.01mm宽的划痕、0.05mm深的凹陷;智能算法(如深度学习、模板匹配)则对图像进行处理,排除背景干扰,识别缺陷。例如检测笔记本电脑外壳时,高清相机拍摄外壳表面图像,算法先去除纹理背景噪声,再通过边缘检测与灰度分析,识别是否存在划痕或凹陷——若划痕长度超过0.3mm、凹陷深度超过0.1mm,立即判定为不合格。系统可每秒钟检测2件外壳,且漏检率≤0.1%,相比人工检测效率提升10倍,为产品出厂前的质量把控筑牢一道防线,避免不合格产品流入市场。瑕疵检测系统构建智能质检防线,助力产业升级。安徽传送带跑偏瑕疵检测系统技术参数
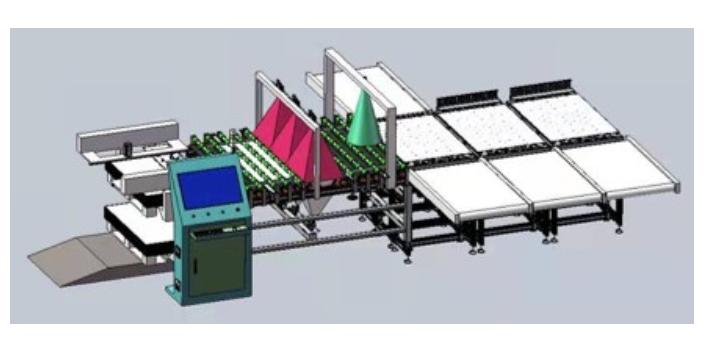
瑕疵检测阈值动态调整,可根据产品类型和质量要求灵活设定。瑕疵检测阈值是判定产品合格与否的标尺,固定阈值难以适配不同产品特性与质量标准,动态调整机制能让检测更具针对性。针对产品类型,如检测精密电子元件时,需将划痕阈值设为≤0.01mm,而检测普通塑料件时,可放宽至≤0.1mm,避免过度筛选;针对质量要求,面向市场的产品(如奢侈品包袋),色差阈值需控制在ΔE≤0.8,面向大众市场的产品可放宽至ΔE≤1.5。系统可预设多套阈值模板,切换产品时一键调用,也支持手动微调——如某批次原材料品质下降,可临时收紧阈值,确保缺陷率不超标,待原材料恢复正常后再调回标准值,兼顾检测精度与生产实际需求。浙江冲网瑕疵检测系统按需定制图像预处理技术,消除干扰,提升缺陷识别清晰度。
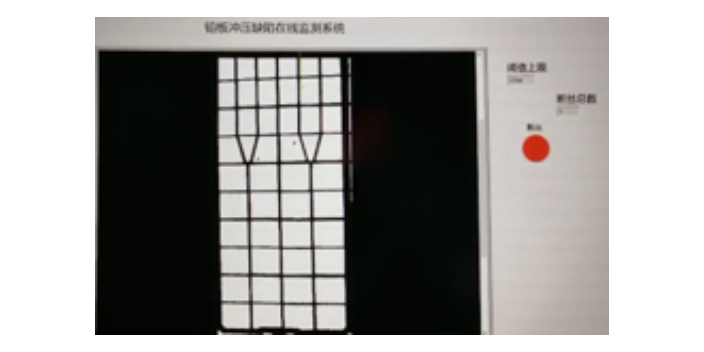
玻璃制品瑕疵检测对透光性敏感,气泡、杂质需高分辨率成像捕捉。玻璃制品的透光性既是其特性,也为瑕疵检测带来特殊要求——气泡、杂质等缺陷会因光线折射、散射形成明显的光学特征,需通过高分辨率成像捕捉。检测系统采用高像素线阵相机(分辨率超2000万像素),配合平行背光光源,使光线均匀穿透玻璃:气泡会在图像中呈现黑色圆点,杂质则表现为不规则阴影,系统通过灰度阈值分割算法提取这些特征,再测量气泡直径、杂质大小,超过行业标准(如食品级玻璃气泡直径≤0.5mm)即判定为不合格。例如在药用玻璃瓶检测中,高分辨率成像可捕捉瓶壁内直径0.1mm的微小气泡,确保药品包装符合GMP标准,避免因玻璃缺陷影响药品质量。
许多瑕疵不体现在表面纹理或颜色上,更表现为几何尺寸的偏差或三维形状的异常。2D视觉在测量高度、深度、平面度、体积等方面存在局限,而3D视觉技术提供了解决方案。主流的3D成像技术包括:1)激光三角测量:通过激光线或点阵投影到物体表面,相机从另一角度观察激光线的变形,计算出高度信息,适用于轮廓测量和较大物体的表面形貌扫描。2)结构光(如条纹投影、格雷码):向物体投射编码的光图案,通过图案变形解算出完整的三维点云,速度快、精度高,常用于复杂形状的在线检测。3)立体视觉:模仿人眼,用两个相机从不同视角拍摄,通过匹配对应点计算深度。4)飞行时间法(ToF):测量光脉冲的往返时间得到距离。3D检测系统可以精确测量零件的关键尺寸(如长宽高、孔径、间距)、平面度、真圆度、共面性、翘曲变形等,并据此判断是否为缺陷。例如,检测电子连接器的引脚共面度、汽车零部件的装配间隙、焊接后的焊缝凸起高度(焊瘤)或凹陷。3D点云数据的处理算法(如点云配准、分割、特征提取)相比2D图像处理更为复杂,但能提供无可替代的几何信息维度。强光、弱光、反光环境下仍稳定检测,适应性强。
皮革瑕疵检测区分天然纹路与缺陷,保障产品外观质量与价值。皮革的天然纹路(如牛皮的生长纹、羊皮的毛孔纹理)与缺陷(如、虫眼、裂纹)易混淆,误判会导致皮革被浪费或瑕疵皮革流入市场,影响产品价值。检测系统通过“纹理建模+AI识别”实现区分:首先采集大量不同种类皮革的天然纹路样本,建立“天然纹理数据库”;算法通过对比检测图像与数据库的纹理特征,分析纹路的连续性、规律性(天然纹路呈自然分布,缺陷纹路断裂、不规则),区分天然纹路与缺陷。例如在皮包生产中,系统可准确识别皮革上的天然生长纹与缺陷,将无缺陷的皮革用于皮包表面,有轻微天然纹路的用于内部,有缺陷的则剔除,既保障产品外观质量,又提高皮革利用率,维护产品的价值定位。简化质检流程,减少人工干预,实现少人化工厂。徐州冲网瑕疵检测系统案例
缺陷数据可追溯,便于质量复盘与责任界定。安徽传送带跑偏瑕疵检测系统技术参数
瑕疵检测技术的未来发展将呈现几个鲜明趋势:1)自适应与自学习系统:系统将不再是执行预设规则的静态工具,而是能够根据产品型号自动切换参数、根据环境变化(如光照衰减)自我校准、并能从少量新样本中快速学习新缺陷特征的“柔性”系统。小样本学习、在线学习、元学习等AI前沿技术将在此发挥作用。2)多模态感知融合的深化:结合视觉、触觉(如力传感器)、听觉(如通过声音识别加工异常)甚至嗅觉(气体传感)的多模态系统,将从更多维度理解生产状态,实现更优的质量评估。3)边缘智能与云边协同:推理过程将进一步下沉到靠近相机的边缘设备(如智能相机、边缘计算盒子),以实现比较低延迟;而模型训练和复杂分析则放在云端,形成高效协同。4)与机器人技术的深度融合:视觉引导的机器人不能检测瑕疵,还能执行复杂的修复操作(如打磨、补漆),或进行柔性抓取和分拣,实现“检测-处置”一体化。5)数字孪生与虚拟调试:在虚拟环境中构建生产线的数字孪生模型,可以在系统实际部署前进行仿真、调试和优化,大幅缩短工程周期和降低风险。瑕疵检测系统正朝着更智能、更灵活、更集成、更自主的方向不断演进。安徽传送带跑偏瑕疵检测系统技术参数