商机详情 -
天津自动化智能采摘机器人案例
采摘机器人的操作人员培训,是确保机器人高效、安全作业的重要环节,随着采摘机器人的普及,对操作人员的专业技能要求也不断提高。操作人员不*需要掌握机器人的基本操作方法,还需要了解机器人的结构、工作原理、维护保养技巧和故障排查方法。培训内容主要包括三个方面:一是基础操作培训,包括机器人的启动、停止、移动、采摘等基本操作,以及参数设置、模式切换等;二是维护保养培训,包括日常检查、定期保养、润滑、校准等,确保机器人长期稳定作业;三是故障排查培训,包括常见故障的识别、原因分析和维修方法,能够及时处理机器人在作业过程中出现的故障,减少作业中断时间。此外,还需要培养操作人员的安全意识,规范操作流程,避免因操作不当导致机器人损坏或人员安全事故,确保采摘机器人的安全、高效应用。熙岳智能作为专注于农业科技的企业,其研发的智能采摘机器人正在重塑传统农业采摘模式。天津自动化智能采摘机器人案例
智能采摘机器人
定位导航技术是采摘机器人实现自主作业的关键,让机器人能够精细知晓自身位置,沿着规划好的路线完成采摘作业,适配室内外不同的作业环境。室内温室场景中,由于卫星信号较弱,采摘机器人主要采用WiFi、蓝牙、超宽带定位,或惯性导航、地磁定位等技术,实现精细定位与导航,确保在有限空间内高效作业,不出现漏采、重复采摘的情况。室外果园或农田场景中,多采用GNSS(全球导航卫星系统)与视觉识别技术相结合的方式,其中我国“北斗卫星导航系统+农机作业”的模式已广泛应用,能为机器人提供高精度的位置信息,适配平原、丘陵等多种地形。此外,部分采摘机器人还集成视觉惯导系统,通过深度相机和多种传感器实时获取环境图像数据,进一步提升导航的精细度和抗干扰能力,确保机器人在复杂非结构化环境中也能稳定作业。浙江菠萝智能采摘机器人供应商熙岳智能智能采摘机器人的出现,推动了农业生产向自动化、智能化方向转型。
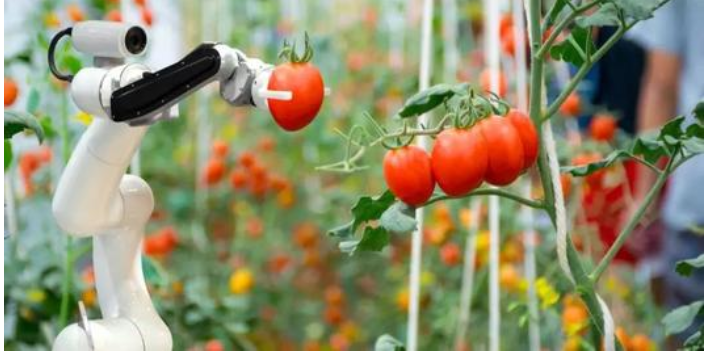
采摘机器人的研发面临着诸多技术挑战,其中复杂环境适应性、果实识别精度、无损采摘技术是三大难点,制约着采摘机器人的进一步发展和普及。复杂环境适应性方面,农田和果园环境复杂多变,光照、温度、湿度不断变化,果实容易被叶片、枝条遮挡,障碍物较多,导致机器人的视觉识别和路径规划难度较大;果实识别精度方面,不同品种、不同成熟度的果实形态、颜色差异较大,且部分果实存在瑕疵、病虫害等情况,导致机器人难以精细识别和分类;无损采摘技术方面,不同果实的软硬程度、表皮脆弱程度不同,如何精细控制末端执行器的夹持力度和剪切力度,避免果实损伤,是采摘机器人研发的关键难点。针对这些挑战,研发人员通过优化光学设计、升级深度学习算法、改进末端执行器结构等方式,不断提升采摘机器人的性能。
规划技术决定了采摘机器人的作业效率与安全性,主要分为移动路径规划和机械臂作业路径规划两大类,让机器人“走更好的路”“做更好的操作”。移动路径规划主要针对移动底盘,目标是在复杂的农田或果园环境中,规划出一条无碰撞、高效率的移动路线,确保机器人能顺利抵达作业区域,同时避开树木、石块、沟壑等障碍物。无论是平坦的平原果园,还是崎岖的丘陵山地,规划算法都能根据环境实时调整路径,适配不同的作业场景。机械臂路径规划则聚焦于采摘动作的精细性,在极短时间和距离内,规划出从起点到果实位置的安全无碰撞路径,以极小的能耗实现比较高的作业效率。规划过程中,需充分考虑果实的生长密度、成熟度以及枝条的分布情况,避免机械臂碰撞枝条或损伤果实,其设计的先进性直接决定了采摘机器人的作业效率、耐用性和采收精度。熙岳智能智能采摘机器人的出现,减少了采摘过程中人为因素对果实品质的影响。

智能采摘机器人与人工采摘的差异体现在效率、质量、环境适应性、数据赋能和成本等多个维度,其优势在规模化种植场景中尤为突出。在效率方面,人工采摘依赖体力与自然光照,日均有效工作6-8小时,疲劳后效率骤降,50亩果园需10人耗时10-15天完成采摘;而智能采摘机器人支持24小时不间断作业,单次充电可工作8-12小时,单台日采摘量可抵6-8名熟练工人,50亩果园需2-3台机器人,5-7天即可完工,大幅缩短采摘周期,避免因采摘不及时导致的果实腐烂损耗。在质量方面,人工采摘受工人技能、疲劳度差异影响,果蔬损耗率高达8%-15%,还可能误采未熟果实;而智能采摘机器人通过精细的视觉识别和力度控制,成熟度识别准确率超95%,采摘力度误差小于5N,损耗率*2%-5%,提升果实完整度与商品价值。在环境适应性方面,人工采摘在高温、暴雨天需停工,高架作物采摘还存在安全风险;而机器人机身防护等级达IP65,可在38℃高温、小雨天稳定作业,机械臂**长延伸2.5米,可适配不同高度、不同密度的作物采摘需求。熙岳智能智能采摘机器人在猕猴桃采摘中,能把控抓取力度,防止果实挤压变形。河南自动智能采摘机器人用途
熙岳智能智能采摘机器人的操作安全系数高,设有多重安全防护机制。天津自动化智能采摘机器人案例
采摘机器人是智慧农业领域的自动化设备,重要功能是通过智能化技术替代人工,完成果蔬、花卉等农作物的精细采摘、分拣与暂存,**农业采摘环节劳动力短缺、效率低下、成本高昂的行业痛点。其架构融合感知、规划、定位导航与控制四大关键技术,各模块协同工作形成完整作业闭环,成为推动传统农业向现代化、智能化转型的重要支撑。采摘机器人主要由移动底盘、机械臂、末端执行器、视觉识别系统、控制系统五大**部件构成,移动底盘负责灵活移动,机械臂实现多维度精细作业,末端执行器完成果实抓取与分离,视觉识别系统精细定位成熟果实并区分瑕疵果,控制系统统筹协调各部件高效运转。相较于传统人工采摘,采摘机器人可实现24小时不间断作业,不受天气、疲劳、情绪等因素影响,既能大幅提升采摘效率,又能减少果实损伤,降低人工成本,目前已广泛应用于苹果、草莓、黄瓜、柑橘等多种农作物的采摘场景,为农业规模化、精细化生产提供了可靠解决方案。天津自动化智能采摘机器人案例