商机详情 -
江西智能智能采摘机器人处理方法
未来,苹果智能采摘机器人将摆脱 “单机作业” 模式,依托 5G + 边缘计算技术构建多机协同作业体系,实现 “采摘 - 分拣 - 运输” 全流程自动化闭环。在苹果种植基地,多台采摘机器人将通过 5G 专网实现数据互通,边缘计算节点实时完成任务分配与调度:系统可根据果园地块的苹果成熟度、植株密度、机器人位置,自动分配采摘任务,避免重复作业或遗漏区域,作业效率提升 50% 以上。例如,100 亩苹果园可配置 8 台采摘机器人 + 2 台分拣机器人 + 1 台运输机器人,采摘机器人负责果实抓取,通过机械臂将苹果放入随行收纳箱,收纳箱满箱后,系统自动调度运输机器人接驳,将果实转运至分拣机器人处;分拣机器人搭载视觉分级系统,可快速区分特级、一级、二级苹果,分拣效率达 2000 斤 / 小时,远超人工分拣速度。同时,无人机巡检将与地面机器人形成 “空天地” 协同:无人机搭载多光谱相机,提前扫描果园,生成苹果成熟度热力图,为采摘机器人规划比较好作业路径;在作业过程中,无人机实时监测机器人作业状态,发现故障或漏采区域,立即发送预警信息至后台,确保作业全流程可控。这种协同体系可将 100 亩苹果园的采摘周期从人工的 15 天缩短至 5 天,人力成本降低 80%,成为规模化苹果种植基地降本增效的重要抓手。熙岳智能智能采摘机器人在猕猴桃采摘中,能把控抓取力度,防止果实挤压变形。江西智能智能采摘机器人处理方法
智能采摘机器人
采摘机器人的标准化与规范化,是其规模化推广应用的重要保障,目前我国采摘机器人行业还存在产品规格不统一、技术标准不完善、操作规范不明确等问题,制约着行业的健康发展。为解决这一问题,相关部门和企业正加快推进采摘机器人的标准化建设,制定统一的产品规格、技术标准和操作规范,确保不同品牌、不同类型的采摘机器人能够相互兼容、协同作业。例如,制定末端执行器的通用接口标准,实现不同类型的末端执行器可自由更换,适配不同作物的采摘需求;制定视觉识别系统的技术标准,确保机器人的识别精度和稳定性达到行业要求;制定操作规范,规范操作人员的操作流程,避免因操作不当导致机器人损坏或作业失误。标准化与规范化建设,不*能提升采摘机器人的产品质量和可靠性,还能降低推广成本,推动采摘机器人行业的规模化、规范化发展。江西智能智能采摘机器人处理方法熙岳智能作为专注于农业科技的企业,其研发的智能采摘机器人正在重塑传统农业采摘模式。

苹果采摘机器人是智慧农业解决果园用工难题的装备,针对我国苹果主产区丘陵地形复杂、人工采摘效率低、成本占比高的痛点,已形成从单臂到多臂协同的技术谱系。其**架构由多模态视觉感知、多自由度机械臂、仿生末端执行器与移动底盘构成,视觉系统采用深度学习算法,在 0.015 秒内完成果实识别与成熟度判断,可有效应对枝叶遮挡与复杂光照。机械臂比较高可触及 3 米处果实,配合 “旋转 — 水平拽拉” 仿生采摘模式,实现无损采收,单臂单果平均耗时 7.5 秒,单台多臂设备每小时可采摘 800 个,相当于 5-8 名人工的工作量。在陕西黄陵等试验站,“大娃”(高处采摘)与 “小娃”(低处采摘)双机协同,搭配转运机器人构建 “采摘 — 转运” 一体化系统,10 分钟即可完成单株果树采收,夜间作业能力进一步提升产能,彻底颠覆传统 “梯子 + 果篮” 的作业方式。随着技术迭代,其正朝着轻量化、低成本方向发展,加速规模化果园的智能化转型。
苹果采摘机器人是采摘机器人中技术较为成熟、应用较为广的品类,专门针对苹果种植场景设计,有效替代了苹果采摘机械化率低、人工成本高、安全风险大的痛点。我国是全球比较大的苹果生产国,产量占世界总产量的50%以上,但苹果采摘环节的机械化率*为2.7%,采摘成本占总生产成本的30%至40%,传统“梯子+篮子”的采摘方式不*效率低下,还容易导致果农摔伤。苹果采摘机器人多采用双臂或多臂设计,搭配高清视觉识别系统,能在0.015秒内完成果实识别,精细区分成熟苹果与未成熟苹果、完好苹果与瑕疵苹果。其末端执行器采用仿生三指设计,通过“旋转—水平拽拉”模式,实现无损采摘,避免传统拉拽、振摇方式对果实的损伤,单臂单果采摘速度平均约7.5秒,大幅优于人工采摘效率。部分**机型还构建了“采摘—转运”多机器人系统,搭配转运机器人实现果实自动收集与转运,进一步提升作业效率。熙岳智能智能采摘机器人在石榴采摘中,能避免采摘过程中果皮破裂,保持果实完整。
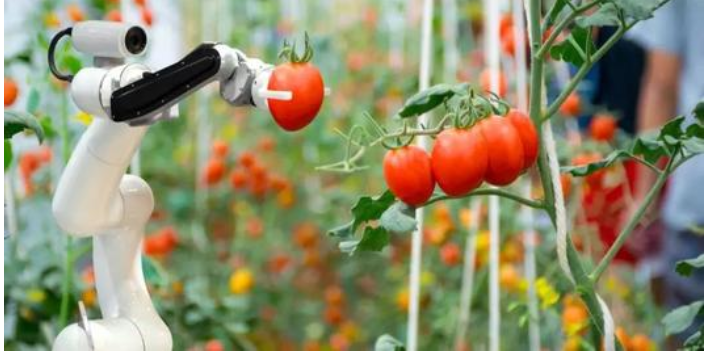
采摘机器人的研发面临着诸多技术挑战,其中复杂环境适应性、果实识别精度、无损采摘技术是三大难点,制约着采摘机器人的进一步发展和普及。复杂环境适应性方面,农田和果园环境复杂多变,光照、温度、湿度不断变化,果实容易被叶片、枝条遮挡,障碍物较多,导致机器人的视觉识别和路径规划难度较大;果实识别精度方面,不同品种、不同成熟度的果实形态、颜色差异较大,且部分果实存在瑕疵、病虫害等情况,导致机器人难以精细识别和分类;无损采摘技术方面,不同果实的软硬程度、表皮脆弱程度不同,如何精细控制末端执行器的夹持力度和剪切力度,避免果实损伤,是采摘机器人研发的关键难点。针对这些挑战,研发人员通过优化光学设计、升级深度学习算法、改进末端执行器结构等方式,不断提升采摘机器人的性能。熙岳智能智能采摘机器人可通过手机 APP 远程控制,方便农户随时查看作业进度。江西智能智能采摘机器人处理方法
熙岳智能智能采摘机器人的出现,推动了农业生产从 “靠经验” 向 “靠数据” 转变。江西智能智能采摘机器人处理方法
柑橘采摘机器人针对柑橘果实表皮脆弱、果柄较粗、多生长在果树枝条间的特点,采用多机械臂协同作业模式,兼顾采摘效率与果实完好率,广泛应用于柑橘主产区的规模化种植基地。柑橘采摘机器人的视觉识别系统采用红外成像与高清视觉结合的技术,能够精细识别不同成熟度的柑橘,即使在逆光、强光等复杂光照条件下,也能稳定识别,避免漏采、误采。机械臂采用多自由度设计,可灵活穿梭在枝条之间,避开叶片和枝条的遮挡,精细抵达果实位置。末端执行器采用仿生夹持与剪切一体化设计,先通过柔性夹持器稳稳固定柑橘,再用小型剪切刀切断果柄,剪切力度可根据果柄粗细自动调整,确保果柄切断平整,减少果实腐烂风险。采摘后的柑橘通过机械臂输送至暂存装置,实现采摘、收集一体化作业,大幅降低人工劳动强度,解决柑橘采摘季节用工难的问题。江西智能智能采摘机器人处理方法