-
 辽宁铜合金自动化机器人
发布时间:2026.09.20
从单个工位走向自动化生产,关注点会从“设备能不能加工”转向“整批产品怎样顺畅流转”。以机器人磨抛为例,生产任务确定后,可以先按照产品规格准备相应工装和加工程序,工件完成定位后进入机器人作业区域,再依次...
-
 辽宁钛合金打磨头厂家
发布时间:2026.09.20
抛光工序选择打磨头时,不能只看工具能不能转动,更需要关注它与工件表面的接触方式。规则表面可以按照连续区域规划加工路线,而弧面、凸凹面以及焊缝周边等位置,会随着机器人移动不断改变工具姿态,因此末端产品需...
-
 浙江复合材料打磨头
发布时间:2026.09.19
采购打磨头时,售价通常要放到具体加工任务中判断,同样用于机器人磨抛的产品,因为切削程度、工具形式和配套方式不同,实际配置也会发生变化。轻切削工况可根据加工要求选择风磨机、研磨机,其中风磨机行程大,适合...
-
 山东铸钢件抛光怎么选
发布时间:2026.09.19
批量生产希望减少人工参与时,抛光环节需要考虑的不只是机器人能否完成加工动作,还要看工件定位、加工程序、工具使用和耗材更换能否顺畅衔接。对于表面状态较复杂的零件,可以先按照材料去除需求划分加工阶段,再针...
-
 山东打磨头选型
发布时间:2026.09.19
当生产现场希望让打磨头配合机器人连续完成磨抛任务时,重点会从人工操作工具转向“怎样让工具按照既定工艺完成动作”。首先需要确定工件装夹基准,让机器人能够找到焊缝、边缘、曲面或局部待加工区域;随后根据材料...
-
 广东柔性表面处理技术
发布时间:2026.09.18
多品种、小批量或产品更新较快的生产场景,对表面处理设备提出的不只是完成单一工件加工,还需要考虑不同产品之间的换型能力。工件尺寸、轮廓、加工位置发生变化后,机器人路径、工具类型、磨料以及工装都可能需要随...
-
 山东铝合金打磨头选型
发布时间:2026.09.18
铸件冒口处理对打磨头的要求与普通表面修整并不相同,因为这类工序通常伴随较明显的材料去除,设备选择需要围绕冒口尺寸、残留余量和后续加工阶段展开。冒口较大时,可以先通过切割完成前段材料去除,盈连FEG-5...
-
 山东模具自动化工作站
发布时间:2026.09.18
合模线通常沿铸件轮廓延伸,自动化加工面对的不是一个固定点位,而是一条可能经过平面、弧面和转角的连续区域。因此,机器人除了按照设定路线运动,还要考虑工具经过轮廓变化位置时的接触状态。FEG-5045力控...
-
 江苏锌合金自动化选型
发布时间:2026.09.17
选择自动化机器人厂家时,如果应用集中在打磨、抛光、去毛刺、焊缝处理等接触式加工,考察重点应落到机器人与磨抛工艺能否真正配合。机器人本体负责按照程序完成运动,但实际加工还会涉及末端工具、工件变位、接触力...
-
 山东切割去毛刺售价
发布时间:2026.09.17
去毛刺过程中,末端加工部件承担的是直接与工件接触并完成材料去除的任务,因此不能脱离具体工艺单独选择。对于轮廓边缘和局部毛刺,可以根据加工区域选择锉削、研磨等方式;面对内框等空间受限的位置,还要考虑工具...
-
 辽宁铝合金表面处理方式
发布时间:2026.09.17
面对不同表面处理需求,没有必要用同一种设备组合覆盖所有工件。曲面轻切削可以结合具体任务选择风磨机,风磨机具有行程大、适合曲面的特点;对精度要求较高的加工任务,可以考虑研磨机;材料去除需求进一步增加时,...
-
 铸件打磨头工作站
发布时间:2026.09.17
打磨头安装到机器人上使用后,选型条件会比人工手持使用更多。除了工具自身的加工特点,还要同时考虑机器人负载、安装接口、工件尺寸、待加工区域和作业空间。较大的连续表面需要规划机器人覆盖范围,曲面和转角需要...
-
广东塑料件自动化选型
发布时间:2026.09.16
铝件进入机器人磨抛工序后,设备怎么配置,可以先按照“整体表面”和“局部结构”把加工区域分开。较大的连续表面需要考虑机器人覆盖范围、工具移动方向以及相邻路径之间的衔接;内框、边缘、孔口和转角等局部位置,...
-
 广东钢铁自动化系统
发布时间:2026.09.16
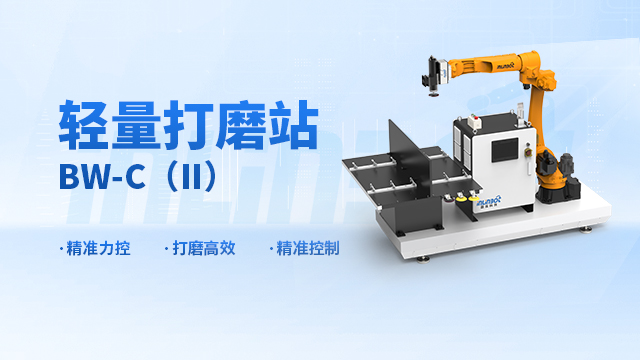
复合材料工件进入磨抛环节时,自动化方案更适合从表面形态和加工要求入手,而不是先套用金属加工的设备配置。规则表面、弧面、边缘和异形轮廓对机器人的运动方式并不相同,例如较大的连续区域需要考虑加工覆盖与相邻...
-
 江苏模具表面处理方式
发布时间:2026.09.16
钣金件经过切割、成形、焊接等加工后,在后续表面处理环节可能需要进一步处理焊接区域、边缘及其他加工位置。尤其对于焊接结构件,焊缝的形态、位置以及材料去除需求不同,对打磨设备的选择也会产生影响。采用打磨机...
-
 辽宁冲压件去毛刺生产厂家
发布时间:2026.09.16
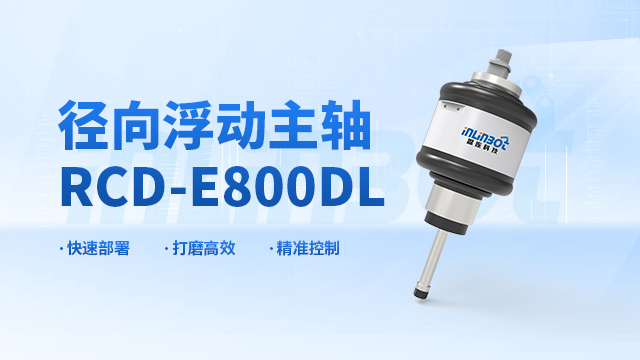
车、铣、钻等机加工完成后,毛刺出现的位置往往与前一道工序直接相关。钻孔后的问题更多集中在孔口和交叉孔附近,铣削后常见于轮廓边缘、槽口等位置,而一些复杂零件还可能在一次加工后留下多个需要修整的区域。因此...
-
 福建抛光工具
发布时间:2026.09.16
抛光工具与工件直接接触,其选择会受到加工面积、轮廓形状、材料去除需求以及作业空间等多方面影响。大面积区域需要考虑连续加工效率,曲面需要关注工具对轮廓变化的适应,孔边、转角和狭窄区域则更看重末端工具能否...
-
 四川打磨头工作站
发布时间:2026.09.16
面对边缘、内框、异形轮廓以及存在位置变化的加工区域,打磨头除了完成材料去除,还需要考虑工具与工件之间如何保持合适的接触状态。机器人按照设定路径运动时,工件轮廓、装夹状态以及局部结构可能使实际接触位置产...
-
 广东智能自动化厂家电话
发布时间:2026.09.16
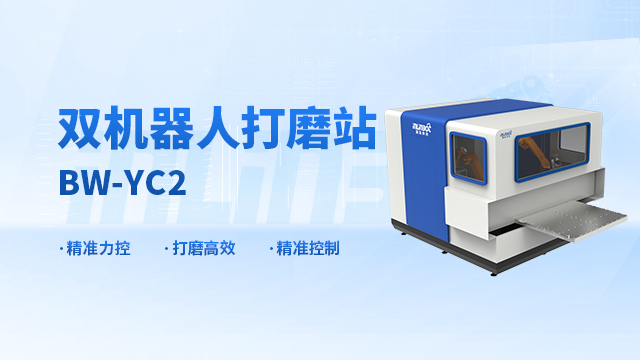
金属工件准备导入机器人磨抛前,测试环节更适合解决“方案能不能按预定工艺运行”的问题,而不是等设备进入批量作业后再反复改变配置。测试可以从样件装夹开始,先检查机器人能否覆盖焊缝、边缘、孔口、曲面等待加工...
-
 广东柔性去毛刺刀杆
发布时间:2026.09.16
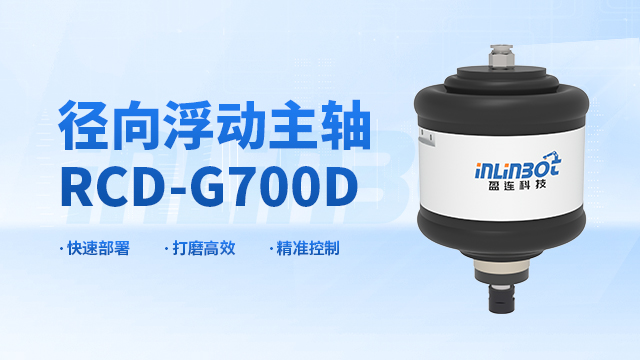
去毛刺的方法要跟着毛刺本身变化。对于加工余量较小、需要进行精细修整的位置,可以根据工件情况选择相应的轻切削打磨设备,其中风磨机行程较大,适合曲面加工,研磨机则更侧重加工精度;当材料去除需求增加时,则需...
-
 全自动抛光品牌
发布时间:2026.09.16
3C电子零部件往往尺寸较为紧凑,外轮廓、内框、转角等加工区域集中在有限空间内,进行磨抛时除了表面处理要求,还需要考虑末端工具能不能进入目标位置,以及机器人姿态是否会受到周边结构限制。对于内框等局部区域...
-
 辽宁木质表面处理有哪些
发布时间:2026.09.16
生产现场的表面处理任务通常不会只有一种,这边可能需要处理金属焊缝,另一条产品线又涉及铸件冒口、合模线或零部件边缘毛刺。对于企业来说,选择表面处理供应商时,如果对方拥有覆盖不同磨抛环节的产品,在新增工件...
-
 江苏镁合金去毛刺机器人
发布时间:2026.09.15
同样是铁制零部件,冲压形成的毛刺、钻孔留下的孔口毛刺,以及切割后需要修整的边缘,在材料去除量上可能相差较大,因此工具不能简单“一选到底”。去除量较小时,可以采用轻切削方式进行局部修整;毛刺较厚或余量增...
-
 江苏铸造件表面处理加工
发布时间:2026.09.15
金属零部件进行表面处理时,去毛刺不能只看毛刺大小,还需要判断它产生在哪个位置。外轮廓毛刺、内框毛刺以及复杂边缘上的局部毛刺,对工具进入方向和运动轨迹的要求并不相同。工艺设计时,可以根据毛刺位置确定加工...
-
山东铝合金表面处理标准
发布时间:2026.09.15
钢铁工件进入表面处理环节后,需要先根据前序加工状态确定材料去除方式。焊接结构件可能需要处理焊缝余高和连接区域,铸件则可能涉及冒口、合模线等位置,不同加工对象对应的切削程度和工具形式存在差异。材料去除量...
-
辽宁柔性打磨头哪家好
发布时间:2026.09.15
钣金件的磨抛任务往往跟着前序加工而变化,因此考察打磨头生产厂家时,可以拿实际工件上的处理位置逐项判断产品是否匹配。切割后的板件可能涉及边缘修整,折弯件需要考虑转角和局部空间,焊接结构件则会形成焊缝及邻...
-
四川金属表面抛光品牌推荐
发布时间:2026.09.15
铸件从成型进入后续加工时,飞边、合模线、冒口与待抛光表面属于不同的处理对象,工序安排需要有所区分。飞边或局部余量较明显的位置,应先完成相应的材料去除,再根据表面状态进入打磨和抛光阶段;如果工件同时存在...
-
 工业抛光工具
发布时间:2026.09.15
家电、家具相关零部件的形状和表面差异较大,有的以连续平面为主,有的带有弧边、转角或异形轮廓,因此抛光工序首先要解决不同区域怎样连续加工的问题。面对批量生产,还需要考虑产品换型后的工件定位、机器人程序以...
-
广东钢铁表面处理方式
发布时间:2026.09.15
当工件需要经过多道表面处理工序时,实际生产更强调前后工序之间的衔接。例如工件表面存在焊缝、毛刺或局部凸起,可以先完成材料去除,再根据后续要求安排研磨、抛光等工序。不同阶段的加工目的不同,使用的工具、磨...
-
 北京碳纤维件去毛刺
发布时间:2026.09.15
零部件去毛刺时,工具选择需要从毛刺所在位置和加工空间入手。外轮廓、开放边缘的操作空间相对充足,而内框、孔边、转角及复杂轮廓对工具尺寸、加工方向和可达性有不同要求。同时,毛刺大小、材料去除量以及后续表面...