新闻中心 - 扬州熙岳智能科技有限公司
-
 上海线扫激光瑕疵检测系统性能
瑕疵检测结果可追溯,关联生产批次,助力质量问题源头分析。为快速定位质量问题根源,瑕疵检测系统需建立 “检测结果 - 生产信息” 追溯体系:为每件产品分配标识(如二维码、条形码),检测时自动关联生产批次...
发布时间:2025.10.13 -
 自动智能采摘机器人私人定做
集成 GPS 定位系统,能在大面积果园中准确定位。智能采摘机器人集成的 GPS 定位系统为其在大面积果园中的定位提供了基础保障。GPS 系统通过接收来自多颗卫星的信号,计算出机器人在地球表面的精确经纬...
发布时间:2025.10.12 -
 节能智能采摘机器人供应商
机械臂关节灵活,可深入茂密枝叶间采摘果实。智能采摘机器人的机械臂采用 7 自由度设计,每个关节均配备高精度伺服电机与谐波减速器,实现 ±180° 的超大旋转范围和 0.1 毫米级的运动精度。在枝叶繁茂...
发布时间:2025.10.12 -
 嘉兴智能瑕疵检测系统用途
瑕疵检测速度需匹配产线节拍,避免成为生产流程中的瓶颈环节。生产线节拍决定了单位时间的产品产出量,若瑕疵检测速度滞后,会导致产品在检测环节堆积,拖慢整体生产效率。因此,检测系统设计需以产线节拍为基准:首...
发布时间:2025.10.11 -
 无锡冲网瑕疵检测系统趋势
汽车漆面瑕疵检测用灯光扫描,橘皮、划痕在特定光线下无所遁形。汽车漆面的橘皮(表面波纹状纹理)、细微划痕等瑕疵影响外观品质,且在自然光下难以察觉,需通过特殊灯光扫描凸显缺陷。检测系统采用 “多角度 LE...
发布时间:2025.10.11 -
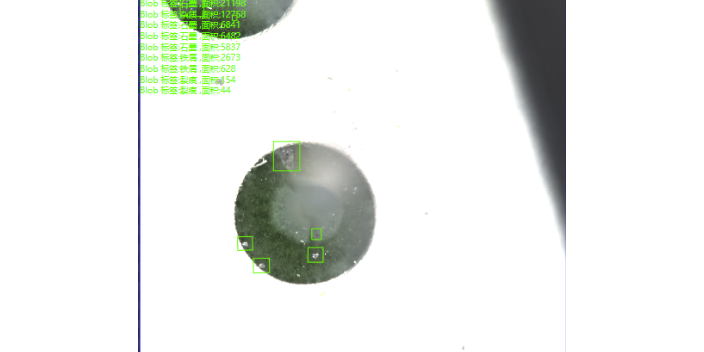 淮安零件瑕疵检测系统
瑕疵检测系统集成传感器、算法和终端,形成完整质量监控闭环。一套完整的瑕疵检测系统需实现 “数据采集 - 分析判定 - 反馈控制” 的闭环管理,各组件协同运作:传感器(如视觉传感器、压力传感器、光谱传感...
发布时间:2025.10.10 -
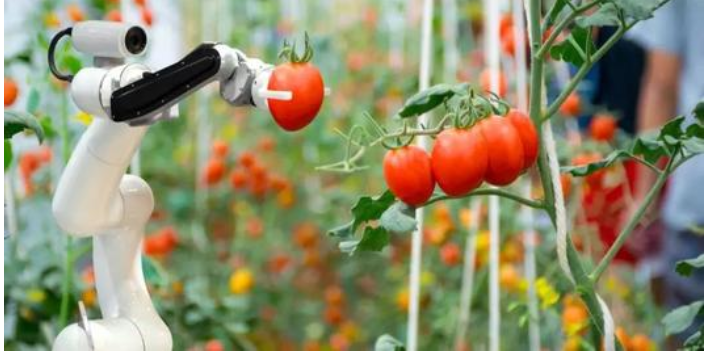 安徽菠萝智能采摘机器人定制
柔性机械臂模拟人类采摘动作,轻柔摘取果实避免损伤。柔性机械臂是智能采摘机器人实现精细作业的关键部件,它借鉴了人体手臂的结构和运动原理,采用柔性材料和特殊的驱动方式。机械臂的关节部分具有多个自由度,能够...
发布时间:2025.10.10 -
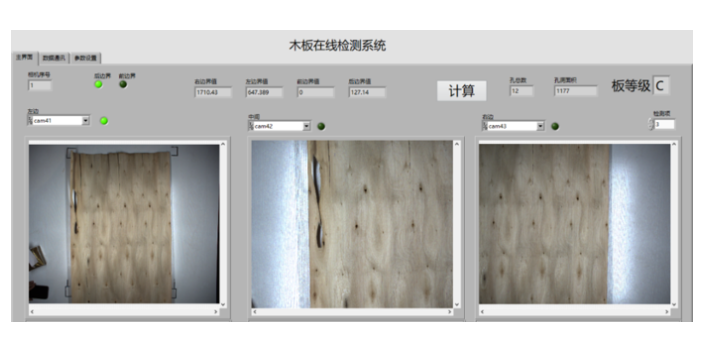 广东电池瑕疵检测系统案例
熙岳智能始终将客户置于企业发展的重要位置,坚持以客户为中心的服务理念,不断优化瑕疵检测系统的用户体验,致力于提升每一位客户的满意度。公司深知,质量的用户体验是企业赢得客户信任与忠诚的关键。因此,熙岳智...
发布时间:2025.10.09 -
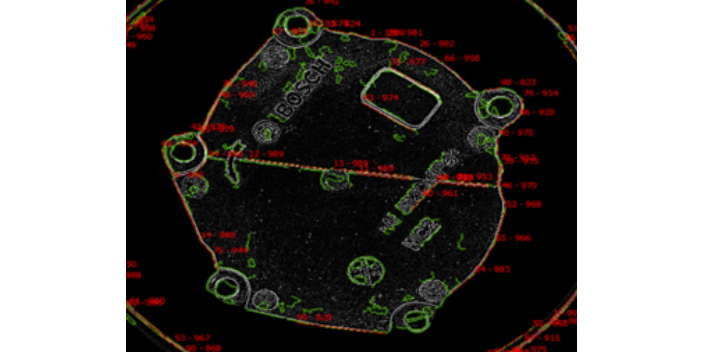 苏州线扫激光瑕疵检测系统制造价格
熙岳智能瑕疵检测系统在设计之初,就充分考虑到了客户的实际使用需求与便利性,特别支持多种数据接口。这一设计使得系统能够轻松与市场上绝大多数的生产管理系统实现无缝对接,无论是ERP、MES还是其他类型的生...
发布时间:2025.10.09