商机详情 -
无人清洁车半球激光雷达统计
立体车库、地下停车场车位密集、通道狭窄、 光线昏暗 , 自动泊车机器人易出现定位偏差、 车位识别 失误、 剐蹭事故 ,OmniView S100激光雷达专为无人自动泊车场景深度优化。全域立体无盲区感知, 可识别车位标线、挡轮器、 立柱、墙体、停放车辆、地面杂物 ,覆盖泊车全过程环境 ,杜 绝泊车碰撞、压线、偏移问题。 <10cm超近距无盲区探测 ,完美适配狭窄车位近距离感知需求 ,解决 传统雷达近距离盲区导致的泊车失误痛点。 100线高密度点云精细化还原车位立体结构 ,区分空置 车位、 占用车位、 异形车位 ,提升车位识别准确率。 ±1cm超高测距精度 ,保障泊车机器人对 位、 平稳入库、居中停放 ,大幅提升自动泊车成功率。无光环境自适应成像能力 ,无惧地下车库昏暗 无光、灯光频闪、镜面反光 ,全天候泊车感知稳定。 内置IMU动态校正单元 ,机器人转向、微调、倒车 过程中实时修正点云畸变 ,保障动态泊车度。 IP67防尘防潮适配车库潮湿、 多粉尘工况 ,低功耗 适配车库设备7×24小时待机运行 ,助力停车场实现全自动无人泊车、智能调度。自研SPAD芯片宽压DC9-27V供电,适配各类机器人电源。无人清洁车半球激光雷达统计

设备厂商自研旧燃油叉车无人化改造3D感知系统普遍面临成本高、周期长、技术积累不足的困境,SPARKBOT标准化感知套件提供一站式成熟解决方案。Aura A5Pro全固态dToF雷视一体机端侧AI集成,Aura A5Pro远45米测距,120°大视场实现全空间覆盖,体积小巧易集成,不占用设备内部宝贵空间;S100微型激光雷达低功耗设计,适配轻量化小型设备,低功耗设计不增加设备供电负担,延长整机续航。ST动态SLAM建图功能,环境变动自动更新无需重绘地图,功能开箱即用,无需从零开发点云处理算法。支持快速二次开发,内置成熟功能开箱即用,批量交付品控稳定,配套完善技术文档与开发支持。选择成熟方案助力仓储全流程无人化升级改造,大幅降低研发投入与试错成本,加速产品上市节奏。浙江园林割草机器人半球激光雷达建图以太网高速传输,海量72万点云无延迟上传主机。

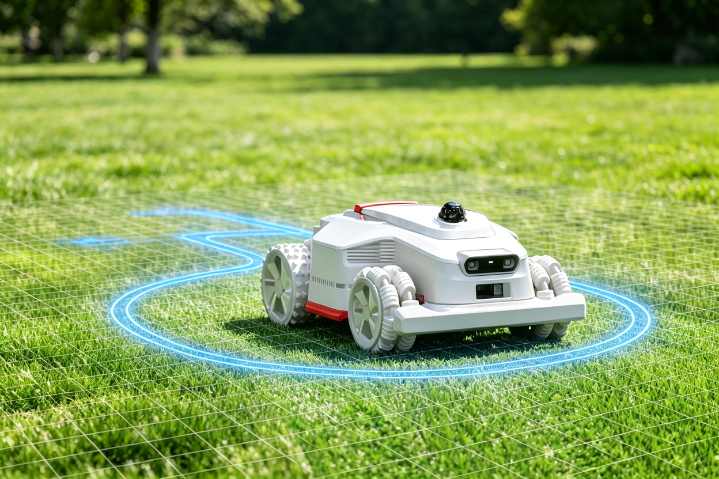
OmniView S100百线半球激光雷达专为戶外园林智能设备深度定制 ,适配绿化作业全 场景。设备360° ×180°全域无盲区感知 ,可识别树木、 花丛、灌木、路沿、石块、 草坪起伏地 形 ,覆盖园林地面、高空环境 ,辅助绿化机器人避障、智能修剪、 自动清扫。 100线 高密度点云 ,可精细化识别低矮绿植、细小树枝等细微障碍物 ,避免设备碾压绿植、碰撞树木 ,保障 园林作业精细化开展。 自研SPAD芯片100klux抗光能力 ,无惧阳光直射、 草坪反光、树木光 影干扰 ,白天强光环境下感知稳定 ,无漏检、无错检。适配大型作业场景 ,提前预判远距离障碍物 ,规划作业路径。 IP67防尘防水防护等级 ,适配戶外雨水、 沙尘、 露水、落叶等复杂工况 ,长期露天使用耐用稳定。-30℃至55℃超宽温域 ,适配四季戶外温差变 化 ,春夏秋冬均可稳定作业。轻量化机身适配小型园林修剪机、 割草机、清扫机器人 ,不影响设备灵 活行走。低功耗设计适配戶外无外接电源工况 ,延长设备续航时长。 搭配星火博特园林专属算法 ,可 自动划分绿化作业区域、规避固定景观障碍物、 自适应地形作业 ,助力市政园林、庭院绿化实现无人 化智能作业。
OmniView S100百线半球激光雷达专为仓储库位检测场景定制优化 ,打造高精度仓储感知方案。依托 100线高密度扫描架构 ,设备可输出精细化三维点云 ,还原货架、托盘、货物、 空位的立体结构, 清晰区分堆叠货物、 空置库位、 半满库位 ,解决传统雷达检测模糊、盘点误差大的痛点。 ±1cm超高 测距精度 ,可识别货物摆放偏移、库位占用情况、托盘有无缺失 ,助力仓储机器人实现自动化精 准盘点、智能存取。90米超长探测距离 ,适配大型高位立体仓库 ,可覆盖多层高位货架 ,无需多点位 部署设备 ,单台雷达即可完成大范围库位监测。360° ×180°全域视场 ,同步覆盖地面通道、 中层货 架、 高层储物区 ,实现仓储空间检测 ,无高位、低位检测盲区。 自研SPAD芯片抗干扰能力强, 无惧仓库灯光频闪、货架反光、通道逆光干扰 ,全天候保持检测精度稳定。设备适配仓储AMR、 立体 库巡检机器人、搬运机器人 ,可实时反馈库位数据 ,对接仓储WMS系统 ,实现仓储数据数字化、 可视 化管理。 IP67防护适配仓储多粉尘、 高频作业环境 ,宽温工况适配常温、恒温仓储车间。搭配星火博 特专属仓储库位检测算法 ,可自动统计空位数量、货物堆叠层数、 异常摆放点位 ,大幅提升仓储无人 化作业效率 ,降低人工盘点成本。半球型光学结构,上下左右全覆盖,无感知死角雷达。
随着无人化升级加速,机场物流AMR对3D感知设备的要求日益严苛,SPARKBOT软硬件一体方案凭借成熟技术积累完美适配。感知层A5Pro工业3D相机海思自研SOC加持,激光视觉双数据深度融合,输出高精度三维环境数据;补盲层OmniView S100微型低耗IMU一体雷达,规整点云适配窄通道,360°环绕覆盖车身四周,转弯倒车无感知死角。ST智能3D软件内置动态环境解析逻辑,自动规划行驶路径,轻量化部署无需算力支持,嵌入式平台即可流畅运行。十余年机器人底层算法积淀,数十项软件著作技术背书,团队深耕机器人底层算法十余年,可提供一对一技术集成支持,配套完整开发SDK快速对接现有控制系统。标准化交付大幅缩短研发周期,提供高性价比国产3D感知替代方案,助力设备厂商快速抢占市场先机。100线半球雷达,园区大范围巡检高清三维建模。广东特种小型巡检半球激光雷达导航
自研SPAD芯片半球光学结构,180°垂直超大视场角。无人清洁车半球激光雷达统计
移动机器人产业加速升级,全域无盲区全天候 3D 感知已成竞争壁垒 OmniView S100 百线半球激光雷达,高灵敏探测模组可抵御 10 万 lux 强光,户外直射日光、室内逆光场景均能输出纯净完整点云,从根源攻克传统激光雷达强光失效、测距漂移痛点。半球光学结构实现 360°×180° 全域视场,无死角捕捉全空间三维信息:仓储 AMR 可同步识别栈板与高层货架,人形机器人规避台阶与低矮门框,户外割草机分辨墙体、树木、路沿,单设备即可完成全空间建模,简化整机集成、压缩物料成本。 硬件配置达百线标准,10Hz 帧率每秒输出 72 万点云,0.5° 水平、0.9° 垂直分辨率,可识别细线、薄台阶等微小障碍物;70 米标准测距、90 米极限探测,±1 厘米测距精度,兼顾远距离建图导航与近距离安全避障。 整机具备 IP67 防尘防水,-30℃~55℃宽温稳定运行,适配粉尘车间、露天、冷库等严苛工况;机身 230g、直径 65mm,轻量化适配小型服务机器人。搭载百兆以太网、UDP 通用协议,内置 IMU 校正动态点云畸变,DC9-27V 宽压供电,整机功耗≤6.5W,兼容性强、散热负担低。无人清洁车半球激光雷达统计
杭州星火博特科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度。多年以来致力于发展富有创新价值理念的产品标准,在浙江省等地区的电子传感器领域中始终保持良好的商业口碑。成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力。杭州星火博特科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!