商机详情 -
中国台湾工业机器人力控抓取
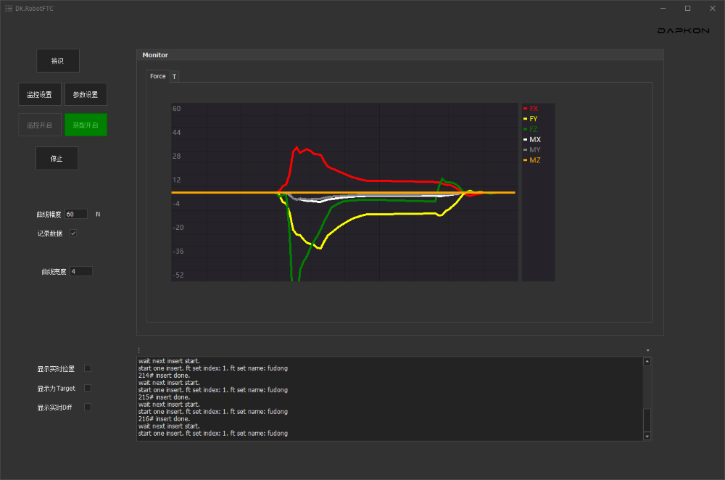
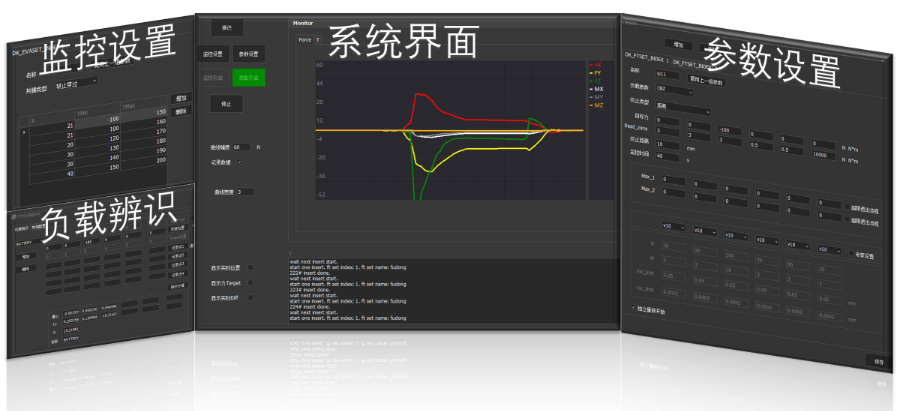
先进技术的普及往往受限于操作复杂度。达宽科技的机器人力控系统将复杂的机器人控制和力控算法隐藏于后台,通过直观的用户界面设计,让非专业人士也能快速掌握操作方法。机器人力控的友好界面大幅降低了操作失误风险,用户无需具备深厚的编程背景,即可完成力控参数的设定和调整。软件提供了力的波形图直观显示功能,使得用户能够实时监控力的变化情况,信息栏区域实时呈现机器人的当前位置、作用力、运动偏移量等关键数据。达宽科技的机器人力控界面设计遵循简洁明了的原则,各项功能布局合理,操作流程清晰。这种以人为本的设计理念,让机器人力控技术不再局限于大型企业或专业机构,中小企业同样可以轻松引入和应用,享受智能化带来的便利与价值。机器人力控让表面擦拭更智能,像人手感知接触力,动作柔和流畅,保护物品完好。中国台湾工业机器人力控抓取
实际生产中,轴销和配合孔不可避免地存在个体差异。达宽科技的机器人力控系统赋予机器人柔性装配能力,使其能够像经验丰富的技师一样灵活应对这些差异。机器人力控通过高精度的力觉感知,实时监测装配过程中的微小受力变化,当检测到轴销与孔的配合状态发生变化时,自动调整机械臂的姿态和力度。这种基于物理反馈的装配方式,彻底改变了传统依赖固定程序和示教点的机器人作业模式。达宽科技的机器人力控技术让机器人能够柔顺地完成轴销插入,避免因工件差异导致的卡滞或损伤。无论是过盈配合还是间隙配合,机器人力控都能根据实际情况选择合适的装配策略。这种柔性能力让企业能够以统一的自动化方案应对多样化的生产需求,提升产线的适应性和鲁棒性。中国台湾工业机器人力控抓取达宽不断优化机器人力控性能,为自动化插拔应用提供有力支持。
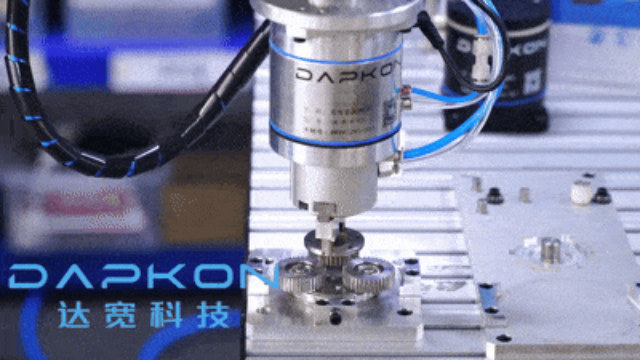
装配一致性是齿轮产品质量的基石,啮合状态好坏直接关系传动平稳与噪声表现。达宽科技的力控系统以统一力值标准执行每一次装配,机器人不受疲劳、情绪等人为因素干扰,每组齿轮的配合状态保持均衡,批次间差异缩小。用户在验收时发现,经机器人力控装配的齿轮组件转动顺畅、异响减少,客户端反馈改善,订单续签更加顺利。系统还可设定力值与行程的双重判定窗口,装配结果超出范围时自动标记,异常件当场分流,不给后道工序留隐患。力值判定融入装配流程,合格与否即时给出结论,质量管理从抽检把关前移到产线端。对汽车零部件这类一致性要求严格的行业而言,这种可量化、可追溯的装配方式让企业面对客户审核更有底气,机器人成为品质管理的得力帮手,齿轮产品的市场竞争力随之增强。
安全性是工业自动化不可忽视的关键要素,而机器人力控在这方面提供了有力支撑。达宽科技研发的机器人力控技术使机器人具备“感知—响应”的闭环能力,当检测到异常阻力或意外碰撞时,系统能迅速作出反应,降低设备与人员的风险。尤其在人机协作场景中,这种柔顺控制特性尤为重要。相比刚性运动模式,采用机器人力控的机器人在与操作员共享工作空间时表现得更为温和可靠,既保障了作业连续性,又营造出更安心的工作环境。这种柔性的生产理念,正契合当前智能工厂对安全与效率并重的发展趋势。用户体验更安心,机器人力控让操作更柔顺,降低线缆损坏可能,保证连接完好。
轴销装配往往面临工件来料不一致、配合间隙变化等复杂工况。达宽科技的机器人力控系统凭借自适应补偿技术,为这些问题提供了有效解决方案。机器人力控通过读取力传感器数据,使机器人能够实时调整位置和姿态,覆盖六个自由度的运动参数设置,确保在各种操作环境中都能实现稳定控制。当轴销在插入过程中遇到阻力变化时,系统会自动调整插入角度和力度,消除异常并顺利完成装配。这种自适应能力让机器人能够应对不同规格、不同材质的轴销装配需求,无需为每一种工件单独编写复杂的程序。达宽科技的机器人力控方案支持多种补偿类型,无论是位置补偿还是力位混合补偿,都能根据实际工况灵活配置。通过机器人力控的自适应补偿,企业可以轻松应对小批量、多品种的生产模式,提升产线的柔性和应变能力。达宽机器人力控是实现高效安全表面处理的可靠方式,优化生产维护流程。中国台湾工业机器人力控抓取
机器人力控确保每次拧紧力矩或压装力度统一,有力保障电机产品的装配质量一致。中国台湾工业机器人力控抓取
产品一致性是电机齿轮装配的关键要求,机器人力控在此发挥重要作用。传统装配中,机器人缺乏力觉反馈,易出现齿轮啮合过紧导致电机运转噪音增大,或过松造成动力传递损耗的问题。达宽科技的机器人力控系统通过预设合理的力值区间,实时监测装配过程中的力觉信号。当齿轮开始啮合时,系统控制机器人输出稳定推力,确保齿面均匀贴合;在轴孔嵌套阶段,根据力值变化微调进给速度,避免因力度波动造成齿轮变形或轴面划伤。这种稳定的力控能力让每台电机的齿轮装配质量保持均衡,降低因个体差异导致的后续检测返工。中国台湾工业机器人力控抓取