商机详情 -
天津协作机器人力控监测
齿轮品种繁多,多品种、小批量订单已成为常态,产线柔性能力直接决定交付竞争力。达宽科技的机器人力控系统以力觉反馈为基础,让装配具备适应偏差的能力,孔位的少量偏移、齿轮的细微尺寸变化,都可由力控补偿自动消化,减少停机等待人工调整的环节。换型时,操作人员调取预存的装配工艺配方即可切换任务,无需针对每款齿轮从零编程,调试时间得以压缩。这种柔性能力降低了对高成本定位工装的依赖,装配线的夹具投入更精简,资金可投向更有价值的环节。达宽科技的系统支持功能模块按需扩展,无论单工位试点还是整线部署,都有合适的接入方式,企业可分阶段推进装配自动化,节奏从容。用户反馈,面对急单与插单,装配任务切换不再手忙脚乱,机器人快速进入新工况,交付周期更有保障。达宽机器人力控简化了编程流程,用户更容易设定和调整理想的擦拭参数。天津协作机器人力控监测
用户体验的优化是推动机器人力控广泛应用的重要驱动力。达宽科技始终关注终端用户的实际需求,在机器人力控产品的交互设计、数据可视化及故障诊断等方面持续打磨。操作人员可通过简洁界面实时查看力控状态、历史记录及运行建议,提升了系统的可读性与可控性。无论是新手还是工程师,都能在短时间内掌握使用方法,并根据现场反馈灵活调整策略。这种注重人机协同体验的理念,让机器人力控不仅是技术工具,更是助力企业迈向高质量发展的可靠伙伴。江苏工业机器人力控方案机器人力控有助于减少插拔失误,维持良好合格率,流程更顺畅。
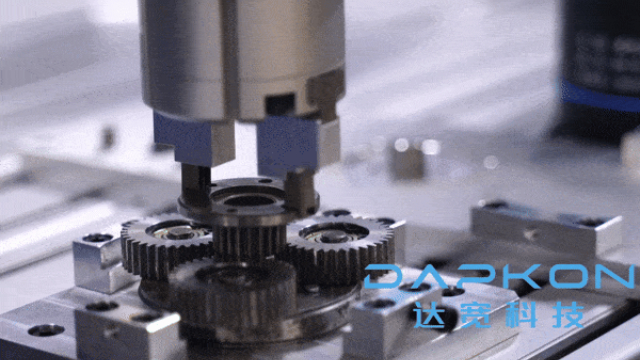
机器人力控技术正在深刻改变工业自动化的作业模式,特别是在旋紧任务领域展现出独特价值。作为力控领域的专业实践者,达宽科技深耕机器人力控技术研发多年,致力于为企业提供可靠的智能化解决方案。机器人力控系统通过实时感知和调节末端执行器的接触力,使机器人能够在复杂工况下完成精细操作。在旋紧应用场景中,传统刚性自动化往往难以适应工件公差、材质差异等变量,而机器人力控技术能够动态补偿位置偏差,确保每个旋紧动作都符合工艺要求。这种柔性化的控制能力不仅提升了作业质量,更为企业带来了可观的经济效益。达宽科技的机器人力控解决方案已在多个行业得到验证,帮助客户实现了生产流程的优化升级。通过引入机器人力控技术,企业可以在不增加硬件投入的情况下,大幅提升现有产线的适应性和产出效率,为智能制造转型奠定坚实基础。
生产安全性在精密装配场景中尤为重要,达宽科技的机器人力控为行星齿轮装配增添安全屏障。装配过程中,若出现齿轮卡滞、工件定位偏差等异常情况,传统机器人可能因持续施力造成齿轮崩齿、设备损坏,甚至引发安全隐患。达宽科技的机器人力控系统具备实时异常检测功能,当监测到力值突然超出安全范围时,会立即触发保护机制,控制机器人暂停动作或退回安全位置。这一机制不仅保护了精密的行星齿轮零件和装配设备,也减少了因设备故障导致的生产中断,为操作人员营造更安全的工作环境。借助机器人力控,压装、拧紧动作更柔和可控,保护电机内部精密结构不受损伤。
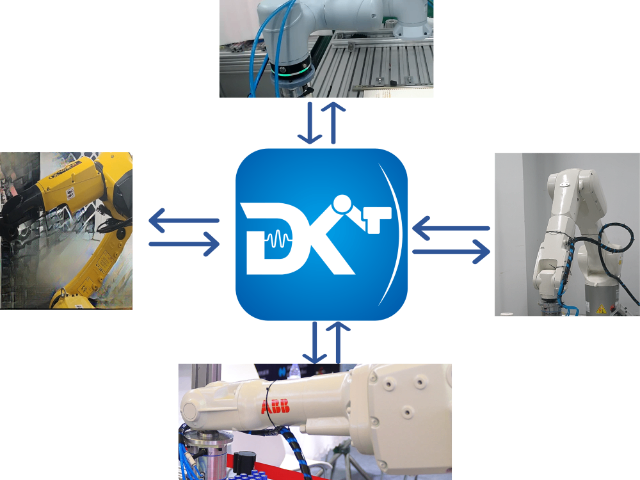
在现代化生产管理中,数据是宝贵的资产。达宽科技的机器人力控系统能够实时记录每次齿轮装配过程中发生的力、力矩和机器人的位置信息,形成完整的工艺数据档案。机器人力控的数据保存功能为后续质量追溯和工艺数字化提供了坚实基础。当齿轮装配出现质量问题时,工程师可以通过调取历史数据,快速定位问题根源,分析力值曲线和位移轨迹的异常点。这种基于数据的分析方式,相比传统依赖经验判断的方法更加客观可靠。达宽科技的机器人力控方案帮助企业建立起可追溯、可复现的齿轮装配标准,为持续改进提供了科学依据。通过机器人力控的数据积累,企业还可以发现工艺中的潜在优化空间,不断精进装配流程,实现质量管理的螺旋式上升。借助机器人力控的感知反馈,插拔过程更平稳,保护精密接口不受损伤。浙江协作机器人力控调试
达宽科技的机器人力控技术,使机器人能自适应不同曲面与材质,确保擦拭均匀有效。天津协作机器人力控监测
从产线集成角度看,机器人力控简化了自动化系统的调试与维护流程。达宽科技提供的力控接口兼容主流机器人品牌,支持快速接入现有自动化架构,无需对整线进行大规模改造。在实际旋紧任务中,机器人力控能自动补偿工装误差或零件公差,降低对夹具精度的依赖,从而缩短换型时间、提升设备综合效率。这种“智能柔顺”的特性,使企业在应对小批量、多批次订单时更具灵活性。选择达宽科技的机器人力控方案,不仅是技术升级,更是面向未来柔性生产的战略投资。天津协作机器人力控监测