商机详情 -
天津协作机器人力控原理
机器人力控技术的应用为企业节省了大量时间和运营成本,这是达宽科技客户反馈为集中的价值点。在旋紧任务中,机器人力控通过优化运动轨迹和减少不必要的空行程,缩短了单个作业周期。达宽科技的机器人力控算法能够智能规划路径,在保证工艺质量的前提下提高作业节拍。更重要的是,机器人力控减少了对精密工装夹具的依赖,降低了产线的前期投入和后期维护费用。企业引入机器人力控系统后,可以在同一套设备上处理更多种类的产品,提高了资产利用率。达宽科技提供的机器人力控解决方案还具备远程监控和预测性维护功能,帮助客户提前发现潜在问题,减少非计划停机时间。从长远来看,机器人力控技术带来的效率提升和成本优化,将为企业创造持续的投资回报,支撑其业务规模的扩张和升级。用户利用达宽科技的机器人力控,可实现连续稳定作业,包括夜间或特殊环境。天津协作机器人力控原理
齿轮装配质量直接关系到传动系统的运转平稳与整机寿命,这道工序也长期考验着制造企业的工艺水准。传统装配方式中,人工压装依赖经验手感,力度把握因人而异;刚性自动化设备对来料一致性要求苛刻,零件存在公差时容易卡滞停机。达宽科技的机器人力控系统为装配环节提供了柔性的解题思路:机器人具备灵敏的力觉感知能力,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定好目标力值区间后,机器人便能自主执行装配动作,无需反复修改程序,调试时间随之压缩。这种方式让装配工序兼具自动化设备的节拍优势与人工操作的灵活判断,产线运行更加顺畅。众多用户反馈,装配工位引入力控后,停机等待与返工处理减少,齿轮装配从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。安徽协作机器人力控监测机器人力控确保装配动作规范,减少操作差异,结果稳定可靠。
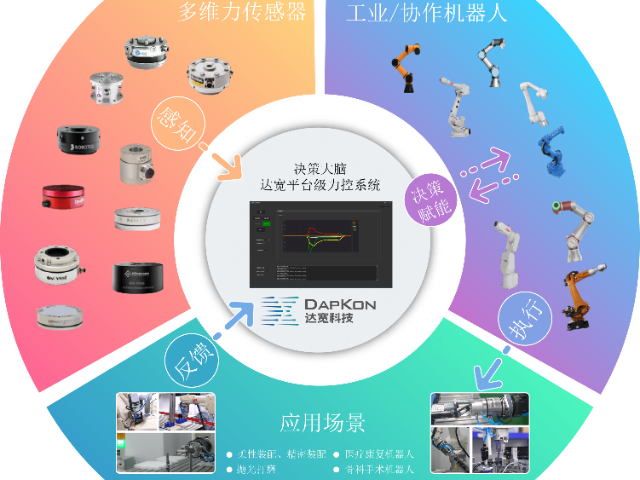
高技能人才的短缺是制约自动化普及的重要因素。达宽科技的机器人力控系统通过简化操作流程,有效降低了对专业工程师的依赖。传统机器人调试需要工程师具备丰富的编程经验和机械知识,而机器人力控技术将复杂的算法和控制逻辑封装在系统内部,用户只需进行简单的参数设置即可投入使用。达宽科技的机器人力控方案让缺乏专业工程师的工厂也能顺利部署自动化产线,尤其适合小批量多品种的生产场景。机器人力控的直观操作方式缩短了人员培训周期,新员工可以在较短时间内掌握基本操作技能。这种低门槛的特性,让中小企业更容易迈入智能化升级的行列,享受自动化带来的效率提升和成本优化。达宽科技致力于让机器人力控技术惠及更多企业,推动行业整体水平的提升。
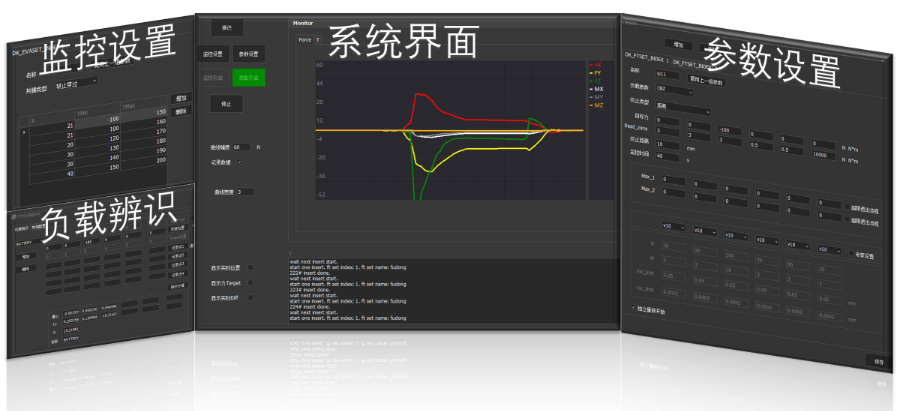
齿轮啮合的力学特征独特,接触力随行程的变化曲线是观察装配质量的一扇窗口。达宽科技的力控系统让机器人在装配全程同步采集力与位移数据,并在软件界面实时呈现:齿轮对正时曲线平稳爬升,出现偏斜或齿面异物时曲线骤然抖动,系统据此引导机器人暂停、微调角度并再次尝试。这种以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案投入更为经济。面对直齿、斜齿、锥齿等不同齿形,机器人可根据接触力方向差异自动切换装配策略,适配多种齿轮的工艺要求。工艺工程师还可把曲线特征写入判定规则,每次装配合格与否当场给出结论,异常件即时分流到返修通道。用户表示,这套系统让装配过程变得透明可查,机器人每一次作业的质量状况一目了然,质量管理有了数据抓手,现场沟通效率随之提升。达宽科技的机器人力控方案,为追求高质量表面处理提供有效技术支持。
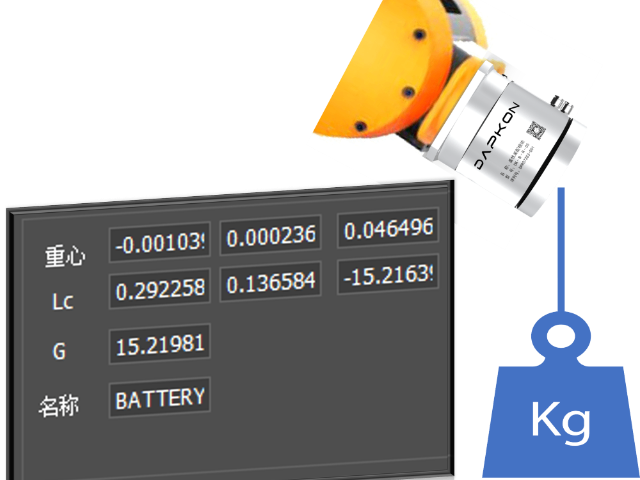
从用户体验角度来看,机器人力控降低了机器人编程的技术门槛。操作人员无需具备深厚的机器人学背景,通过直观的力控示教功能即可完成复杂任务的编程设置。机器人力控系统能够自动记录人工引导下的运动轨迹和力控参数,快速生成可复用的程序模板。这种人性化的交互方式大幅缩短了设备调试周期,使产线换型时间得到有效控制。达宽科技注重人机协作体验优化,其机器人力控界面设计简洁明了,状态监控信息清晰直观,让现场工程师能够快速掌握系统运行状态。在产品质量保障方面,机器人力控发挥着不可替代的作用。通过实时监测和调节接触力,机器人力控确保每个生产环节都保持稳定的工艺参数,有效消除人为因素导致的质量波动。在精密装配、表面处理和检测等对力敏感的应用中,机器人力控能够维持恒定的接触压力,避免过压损伤或欠压失效的情况发生。达宽科技的机器人力控解决方案内置多种工艺包,针对不同应用场景提供优化的力控策略,帮助企业建立稳定可控的生产体系,提升客户满意度和品牌信誉。机器人力控让达宽科技擦窗机器人紧贴玻璃,自动调节压力,清洁更均匀,省时省人力。安徽协作机器人力控监测
达宽科技机器人力控开放SDK,开发者自由拓展场景,教育科研创新触手可及。天津协作机器人力控原理
在现代化生产管理中,数据是宝贵的资产。达宽科技的机器人力控系统能够实时记录每次装配过程中发生的力、力矩和机器人的位置信息,形成完整的工艺数据档案。机器人力控的数据保存功能为后续质量追溯和工艺数字化提供了坚实基础。当轴销装配出现质量问题时,工程师可以通过调取历史数据,快速定位问题根源,分析力值曲线和位移轨迹的异常点。这种基于数据的分析方式,相比传统依赖经验判断的方法更加客观可靠。达宽科技的机器人力控方案帮助企业建立起可追溯、可复现的操作标准,为持续改进提供了科学依据。通过机器人力控的数据积累,企业还可以发现工艺中的潜在优化空间,不断精进装配流程,实现质量管理的螺旋式上升。天津协作机器人力控原理