商机详情 -
广东协作机器人力控技术指导
机器人力控在旋紧任务中为用户带来了时间节省和效率提升。传统旋紧操作往往依赖人工进行,容易受到操作者疲劳、技能差异等因素影响,导致任务进度不稳定。而机器人力控系统能够持续运行,无需休息,确保旋紧任务以稳定节奏完成。达宽科技的机器人力控解决方案通过优化控制逻辑和工作流程,减少了旋紧过程中的不必要的停顿和调整,从而加快整体生产速度。机器人力控的自动化特性允许旋紧任务在多个工位并行处理,进一步缩短生产周期,提高产出率。用户体验上,企业可以更快速地响应市场变化,增强供应链灵活性,机器人力控帮助用户实现更高效的生产管理。达宽科技致力于不断改进机器人力控技术,使其更加智能和响应迅速,从而支持用户在竞争激烈的环境中保持优势。机器人力控不*节省了时间,还释放了人力资源,让员工能够投入到更高价值的活动中,如质量检查和流程优化。通过机器人力控,旋紧任务变得更加流畅和可预测,达宽科技的专业支持确保用户能够充分利用机器人力控的潜力,实现可持续的效率增长。达宽科技的机器人力控技术,使机器人能自适应不同曲面与材质,确保擦拭均匀有效。广东协作机器人力控技术指导
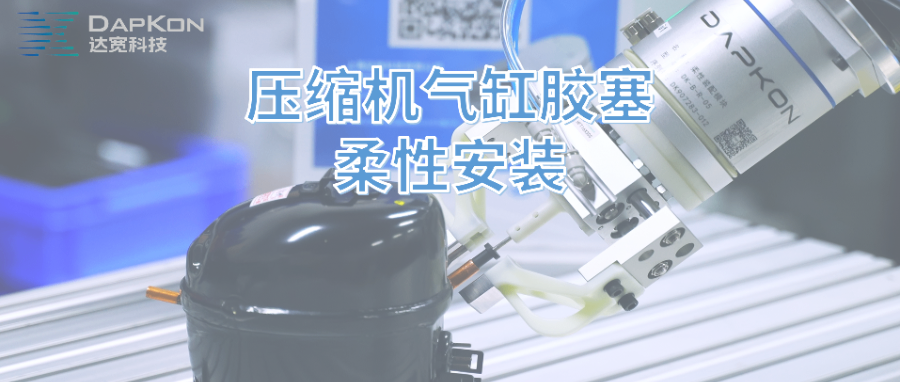
在服务器装配领域,精密部件的对接、插拔等工序对操作精度和稳定性要求较高。传统人工装配不*面临操作强度大、易疲劳等问题,还难以稳定适配不同型号服务器的装配需求。机器人力控技术的应用为解决这些问题提供了新路径。机器人力控通过实时感知装配过程中的接触力变化,让机器人能够灵活调整动作力度和角度,精细完成插头对接、螺丝紧固等精细操作。达宽科技深耕机器人力控领域,结合服务器装配的工艺特点,将机器人力控技术与实际生产场景深度融合,为企业提供更适配的智能化装配解决方案。西藏协作机器人力控配置机器人力控确保每次拧紧力矩或压装力度统一,有力保障电机产品的装配质量一致。
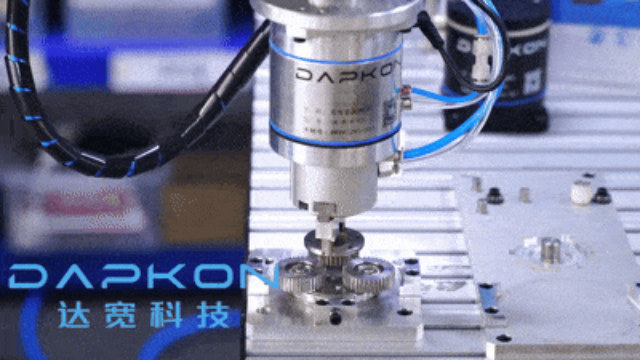
节拍是装配产线的生命线,轴销压装恰恰容易成为节拍短板:压装不到位需要人工返工,压歪了要停机换件,等待时间在无形中侵蚀产能。达宽科技的机器人力控系统让机器人在装配中具备自恢复能力,遇到轻微卡阻时自动调整姿态重新施压,把多数小问题消化在程序内部,压装动作一气呵成。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,企业安排满班生产更有把握。用户在生产报表中看到,装配工位的产出稳步抬升,返修区的工作量逐步回落,节拍预测也变得更可靠,排产计划不再频繁调整。机器人力控系统的实时监控功能,还能通过对力曲线的分析提前预警来料公差变化、工具轻微磨损等潜在问题,使维护从被动应对转变为主动预防,有效避免了非计划性停线。对于订单饱满的工厂,机器人力控带来的效率改善意味着交付承诺更有保障,产能压力得到疏解,时间价值正转化为实实在在的经营效益。
齿轮装配质量直接关系到传动系统的运转平稳与整机寿命,这道工序也长期考验着制造企业的工艺水准。传统装配方式中,人工压装依赖经验手感,力度把握因人而异;刚性自动化设备对来料一致性要求苛刻,零件存在公差时容易卡滞停机。达宽科技的机器人力控系统为装配环节提供了柔性的解题思路:机器人具备灵敏的力觉感知能力,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定好目标力值区间后,机器人便能自主执行装配动作,无需反复修改程序,调试时间随之压缩。这种方式让装配工序兼具自动化设备的节拍优势与人工操作的灵活判断,产线运行更加顺畅。众多用户反馈,装配工位引入力控后,停机等待与返工处理减少,齿轮装配从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。机器人力控降低了操作复杂度,用户能更便捷地部署双臂机器人进行作业。
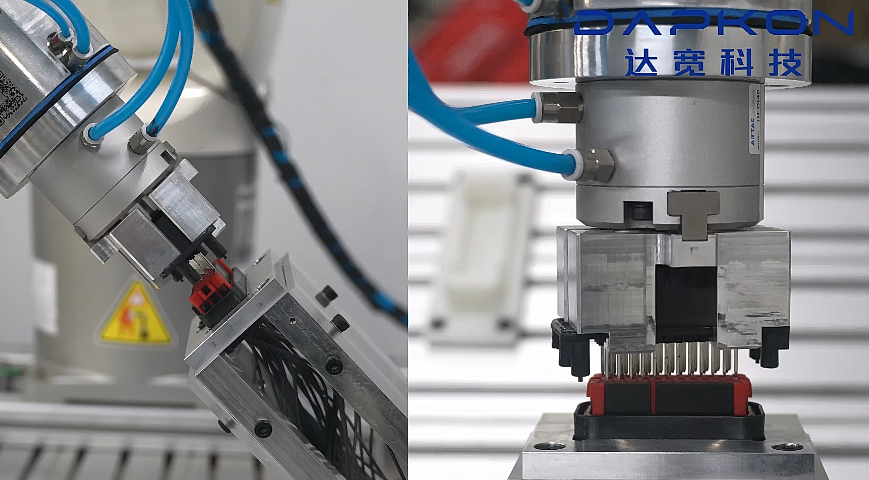
工业生产中的安全问题始终不容忽视。达宽科技的机器人力控系统为轴销装配作业提供了可靠的安全保障。机器人力控技术赋予机器人"感知—响应"的闭环能力,当检测到异常阻力或意外碰撞时,系统能够迅速作出反应,自动降低力度或停止动作,有效避免设备损坏和人员伤害。在人机协作场景中,这种柔顺控制特性尤为重要。采用机器人力控的机器人与操作员共享工作空间时表现得更为温和可靠,既保障了作业连续性,又营造出更安心的工作环境。达宽科技的力控系统配备了灵活的超限报警功能,允许用户针对每个监测方向设定报警阈值,一旦监测到超出设定的安全值,系统将自动中断装配流程。这种多层次的安全防护机制,让企业在推进自动化的同时,无需担忧安全风险,实现了效率与安全的良好平衡。用户利用达宽科技机器人力控,可实现稳定连续的装配作业,提高产出。西藏协作机器人力控推荐
机器人力控提供实时力反馈,机器人动态调整操作,保障轴承安装等关键步骤成功。广东协作机器人力控技术指导
机器人力控技术正在重塑工业自动化的发展格局,为制造业带来性的变革体验。作为机器人力控领域的专业实践者,达宽科技深耕力控技术研发多年,致力于为客户提供稳定可靠的机器人力控解决方案。机器人力控的价值在于赋予机器人触觉感知能力,使其能够像人类一样感知外界环境的变化,从而完成传统刚性自动化难以实现的高难度任务。
在实际应用场景中,机器人力控展现出强大的环境适应能力。传统工业机器人只能按照预设轨迹进行重复性操作,而搭载机器人力控系统的机器人能够实时感知接触力的大小和方向,自动调整运动姿态。这种柔性控制能力使机器人可以处理位置存在偏差的工件,适应来料不一致的情况,大幅降低了对工装夹具精度的要求。达宽科技的机器人力控系统采用先进的力位混合控制算法,在保证接触力稳定的同时维持较高的运动效率,帮助企业在不增加硬件投入的情况下提升产线柔性。 广东协作机器人力控技术指导