商机详情 -
湖南工业机器人力控抓取
机器人力控技术的应用为企业节省了大量时间和运营成本,这是达宽科技客户反馈为集中的价值点。在旋紧任务中,机器人力控通过优化运动轨迹和减少不必要的空行程,缩短了单个作业周期。达宽科技的机器人力控算法能够智能规划路径,在保证工艺质量的前提下提高作业节拍。更重要的是,机器人力控减少了对精密工装夹具的依赖,降低了产线的前期投入和后期维护费用。企业引入机器人力控系统后,可以在同一套设备上处理更多种类的产品,提高了资产利用率。达宽科技提供的机器人力控解决方案还具备远程监控和预测性维护功能,帮助客户提前发现潜在问题,减少非计划停机时间。从长远来看,机器人力控技术带来的效率提升和成本优化,将为企业创造持续的投资回报,支撑其业务规模的扩张和升级。机器人力控降低了操作复杂度,用户能更便捷地部署双臂机器人进行作业。湖南工业机器人力控抓取
节拍是装配产线的生命线,齿轮压装恰恰容易成为节拍短板:装配不到位需要人工返工,压歪了要停机换件,等待时间在无形中侵蚀产能。达宽科技的力控系统让机器人在装配中具备自恢复能力,遇到轻微卡阻时自动调整姿态重新施压,把多数小问题消化在程序内部,装配动作一气呵成。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,企业安排满班生产更有把握。用户在生产报表中看到,装配工位的产出稳步抬升,返修区的工作量逐步回落,节拍预测也变得更可靠,排产计划不再频繁调整。力控系统的监控功能还能通过分析力曲线,提前发现来料公差变化、工具磨损等趋势,让维护从被动应对转向主动预防。对订单饱满的工厂而言,装配效率改善意味着交付承诺更有保障,产能压力得到疏解。湖南工业机器人力控打磨达宽科技的机器人力控技术,使机器人能自适应不同曲面与材质,确保擦拭均匀有效。
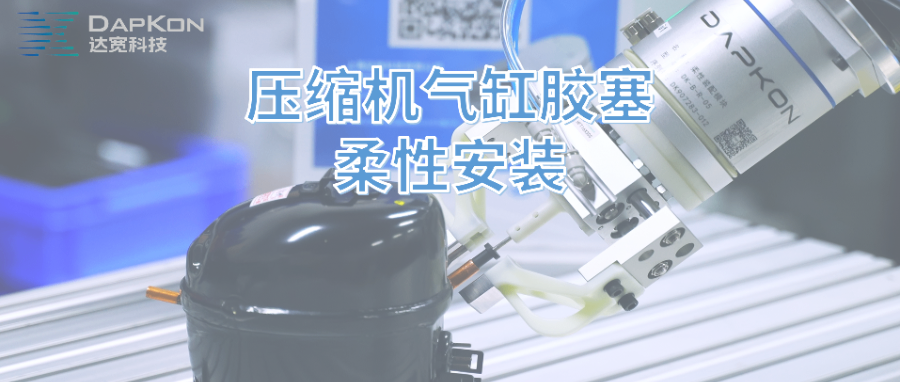
齿轮装配是机械传动系统的关键环节,对配合质量和装配工艺有着严格要求。达宽科技专注于机器人力控技术的研发与应用,其力控系统能够让机器人在齿轮装配过程中具备细腻的触觉感知能力。传统机器人在进行齿轮装配时,往往依赖预设轨迹和固定位置,面对齿轮齿形微小差异或配合间隙变化时,容易出现卡齿、磕碰等问题。机器人力控通过实时感知接触力,动态调整装配姿态和力度,使齿轮能够柔顺地进入配合位置。这种基于力反馈的控制方式,让机器人能够灵活应对各种工况变化,大幅提升齿轮装配的成功率和稳定性。达宽科技的机器人力控方案已在多个制造领域得到应用,帮助企业实现了从刚性自动化向柔性智能化的升级,为齿轮装配作业带来了全新的技术体验。
在生产效率提升方面,达宽机器人力控展现出独特价值。传统行星齿轮装配中,操作人员需针对不同规格齿轮反复校准机器人程序参数,调整工装定位,不*占用大量时间,还难以适应多品种、小批量的柔性生产需求。达宽科技的机器人力控系统通过实时力反馈调节,让机器人具备自主适应能力。面对不同批次齿轮的细微尺寸差异,或装配过程中的轻微位置偏移,达宽机器人力控能自动修正机器人的运动路径和接触力度,减少停机调试环节。装配流程从 “被动等待调整” 转为 “主动适应变化”,让生产线的连续运转更有保障,间接优化整体生产节奏。机器人力控提供实时反馈,机器人动态调整力度,保障装配过程的高成功率。
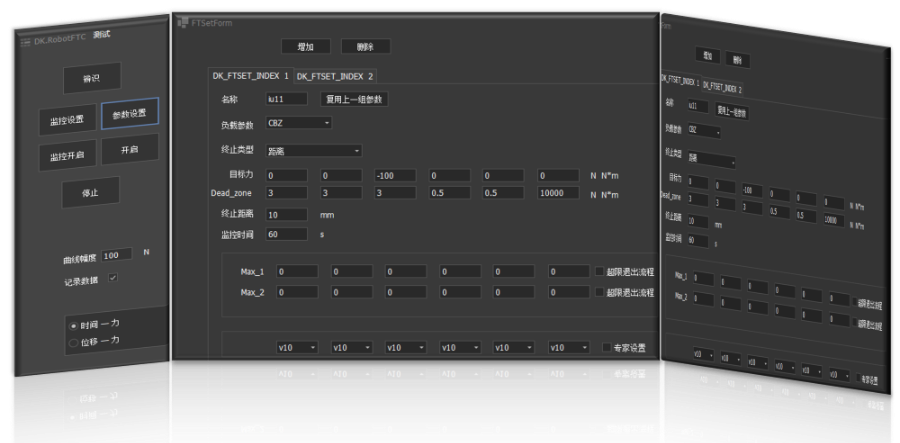
装配数据是产线持续改善的原料,机器人力控让齿轮装配过程可记录、可分析。达宽科技的力控系统在每次装配中实时留存力值曲线、压入行程、作业时长与判定结果等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘装配过程,出现啮合不良等问题时快速锁定原因,排查时间随之缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与推进速度,让装配表现逐步向好。系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。每一组齿轮都有专属的作业档案,问题追溯到件、责任定位到工位,管理颗粒度更细。对向主机厂供货的零部件企业来说,客户审核时出示完整的装配数据记录,信任度自然提升,质量管理正从被动抽检转向主动预防。拥抱达宽科技机器人力控,让机器人擦拭任务更智能、高效且安全。湖南工业机器人力控抓取
机器人力控确保每次拧紧力矩或压装力度统一,有力保障电机产品的装配质量一致。湖南工业机器人力控抓取
实际生产中,齿轮和配合轴不可避免地存在个体差异。达宽科技的机器人力控系统赋予机器人柔性装配能力,使其能够像经验丰富的技师一样灵活应对这些差异。机器人力控通过高精度的力觉感知,实时监测齿轮装配过程中的微小受力变化,当检测到齿轮与轴的配合状态发生变化时,自动调整机械臂的姿态和力度。这种基于物理反馈的装配方式,彻底改变了传统依赖固定程序和示教点的机器人作业模式。达宽科技的机器人力控技术让机器人能够柔顺地完成齿轮啮合,避免因工件差异导致的卡滞或损伤。无论是过盈配合还是间隙配合,机器人力控都能根据实际情况选择合适的装配策略。这种柔性能力让企业能够以统一的自动化方案应对多样化的生产需求,提升产线的适应性和鲁棒性。湖南工业机器人力控抓取